布料:同一场景,不同引擎#
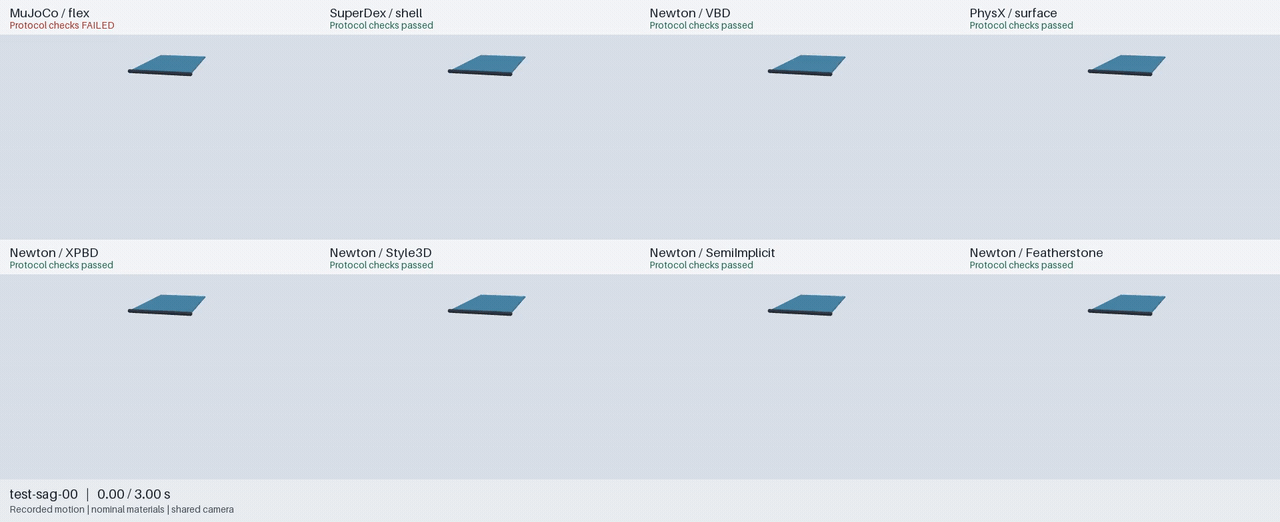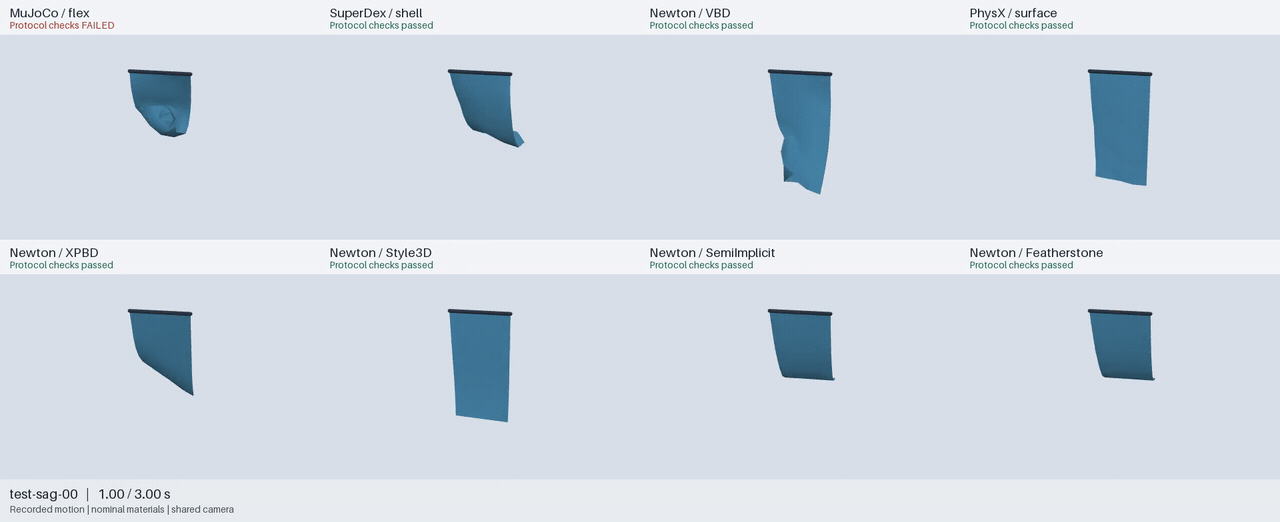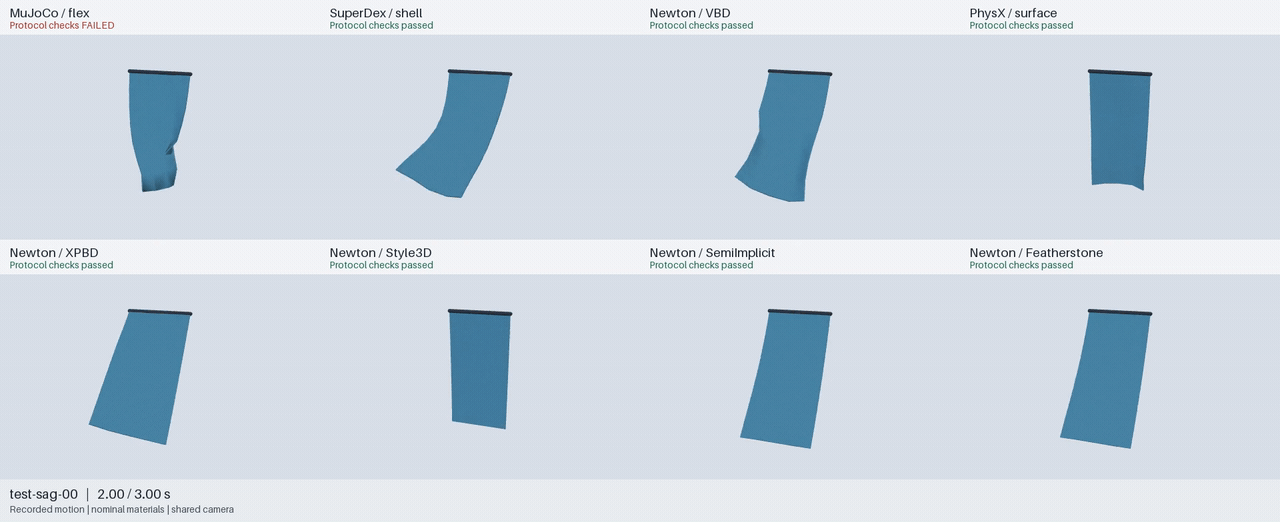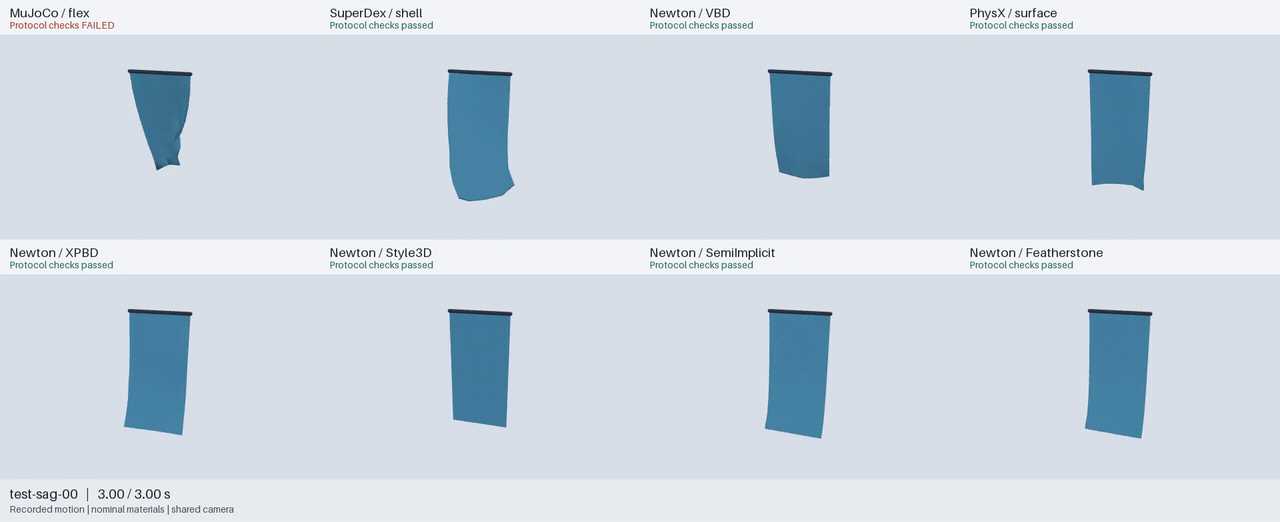
先看布怎么动,再看数值检查。下方回放历史记录的真实顶点,使用相同的固定相机、光照和时间轴;没有重跑物理、移动顶点来消除穿透,或给网格增加虚构褶皱。
下垂:固定一边,释放布条#
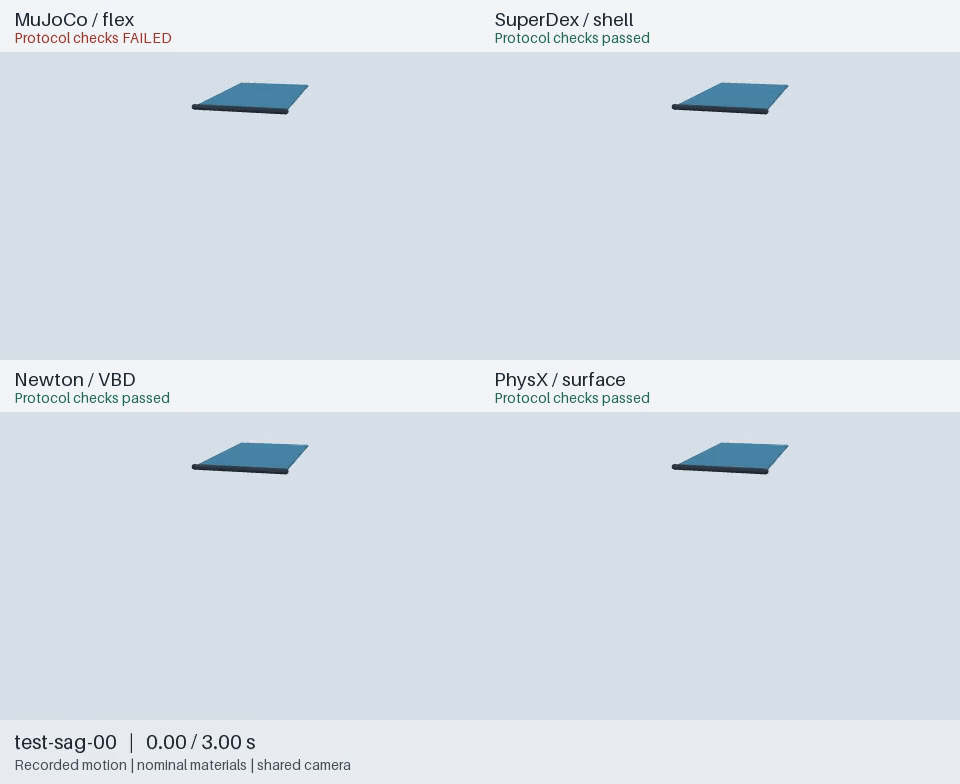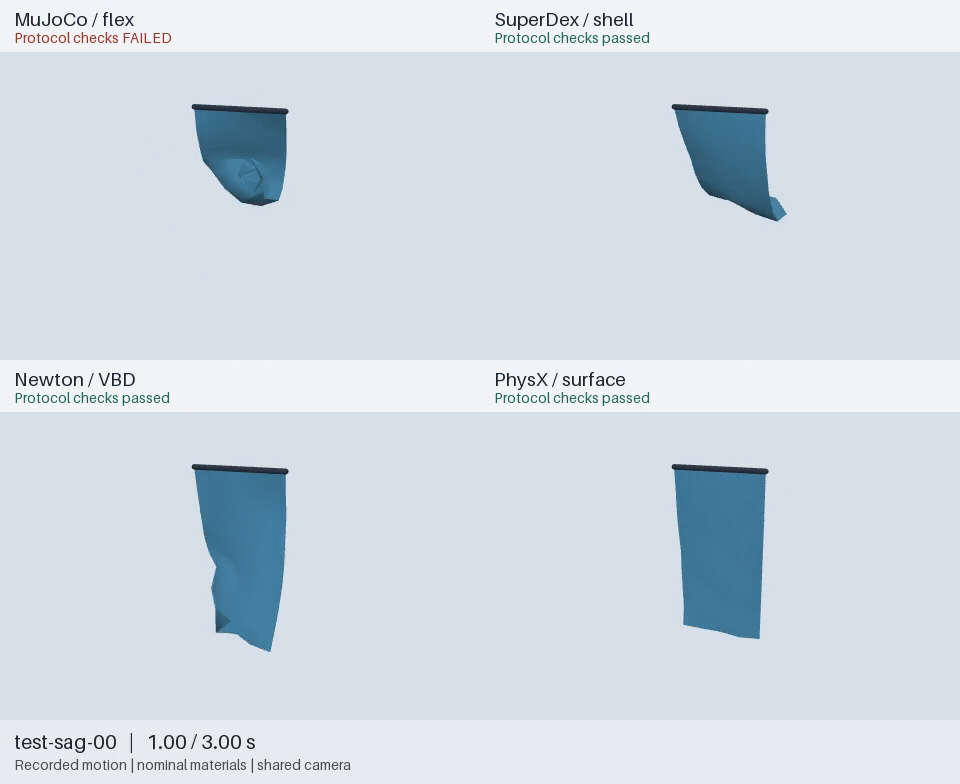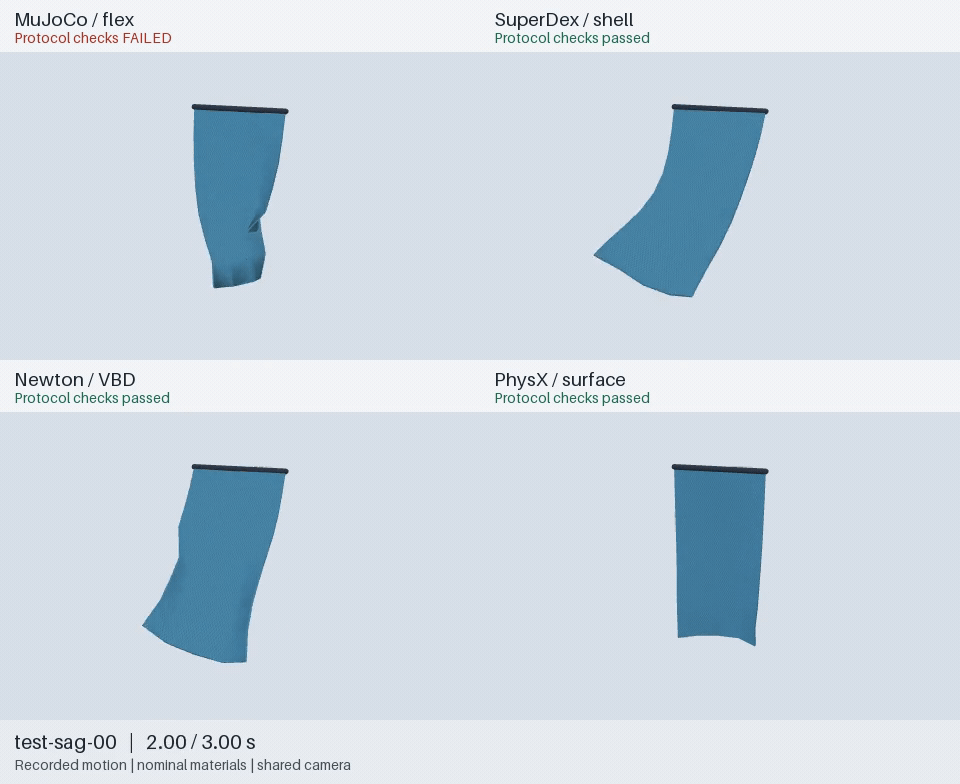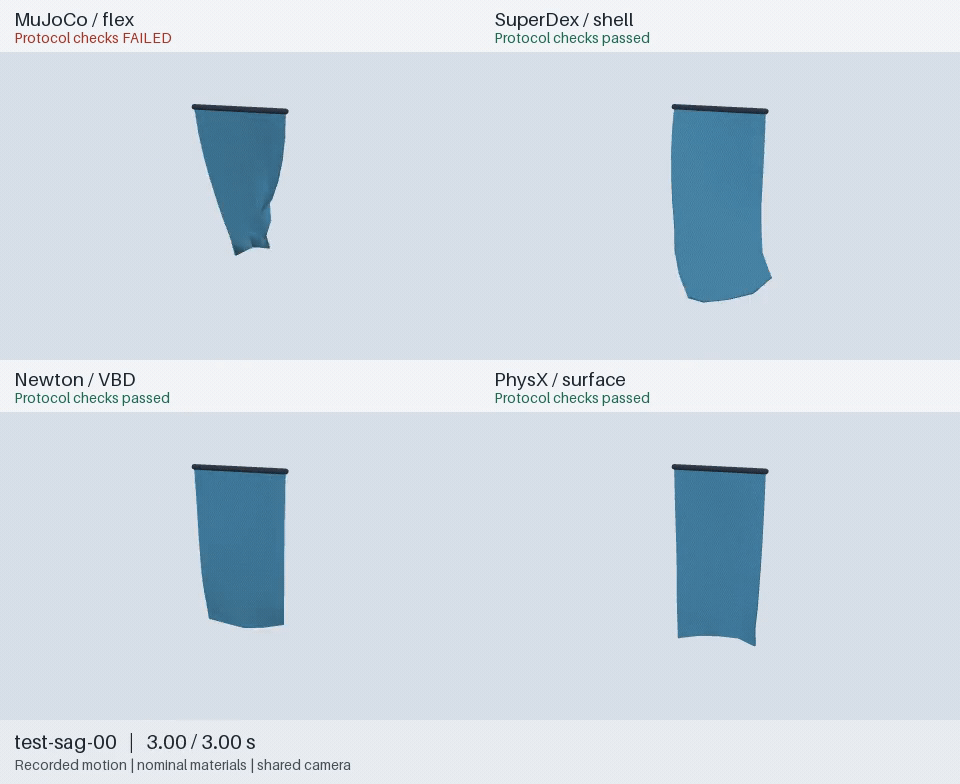
比较悬垂形状、振荡和表面穿越。每格显示该条完整记录的协议检查结果;绿色只表示通过规定检查,不代表布料参数已符合真实织物。浅色地面是展示背景,短杆标记原有固定边;它们不参与物理计算,这个实验没有地面接触。
覆盖球体:看接触处,而不只看外轮廓#
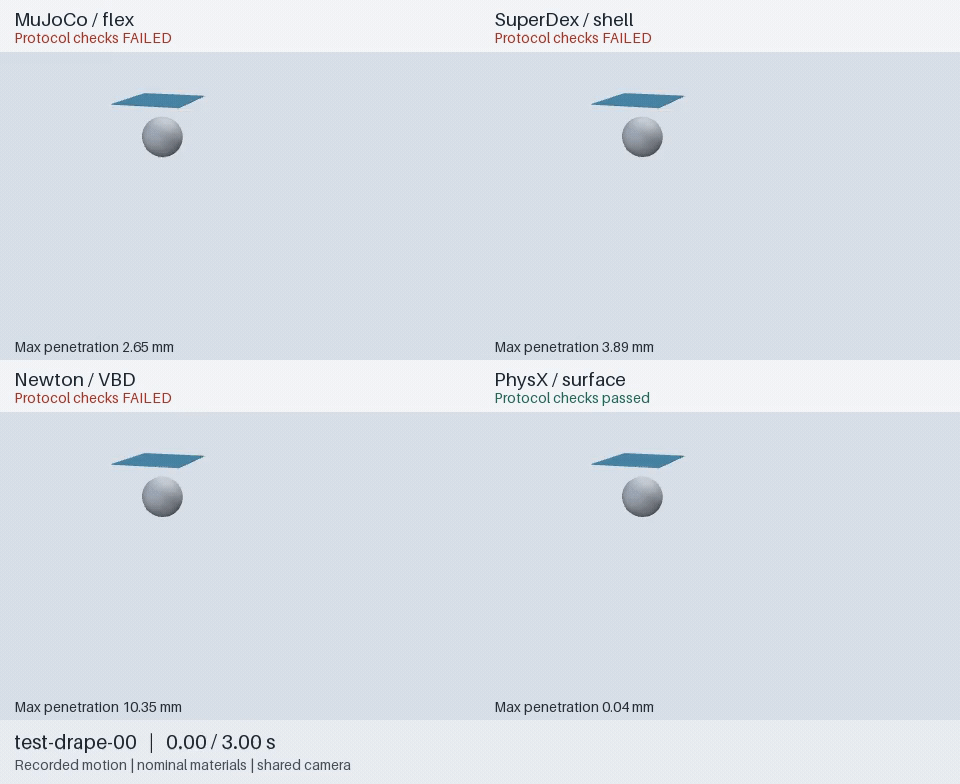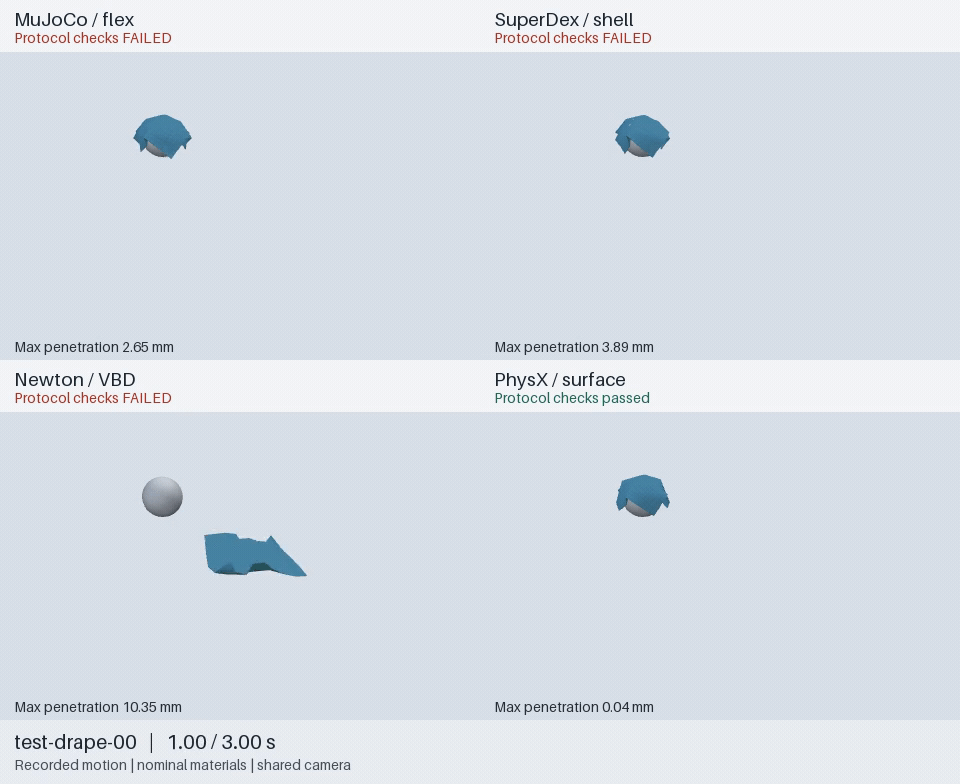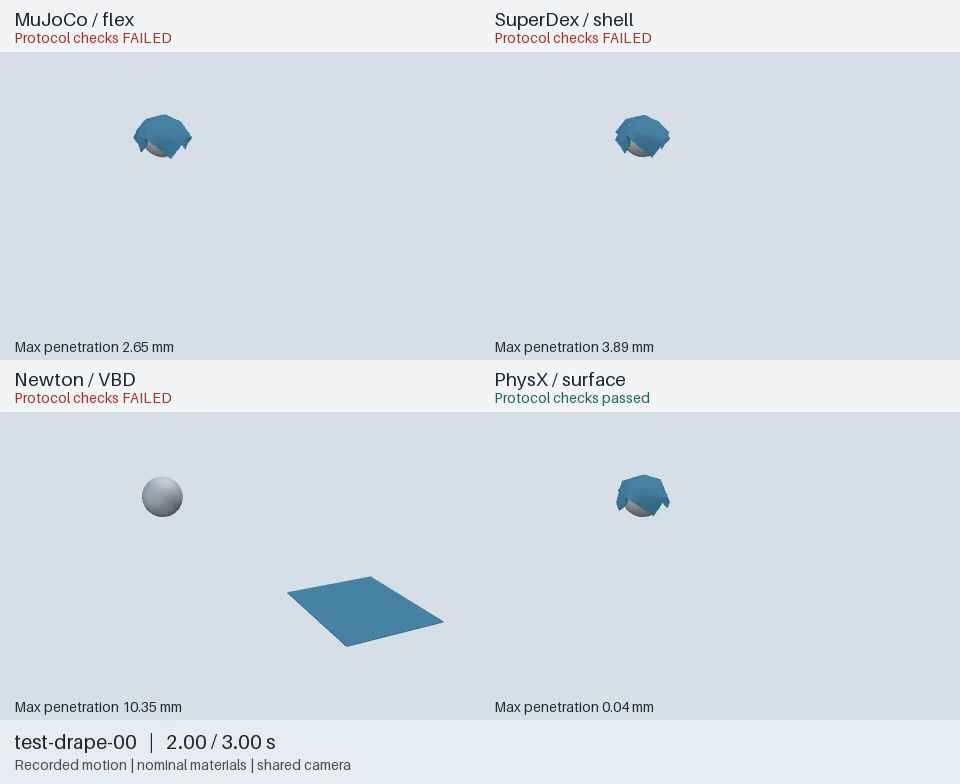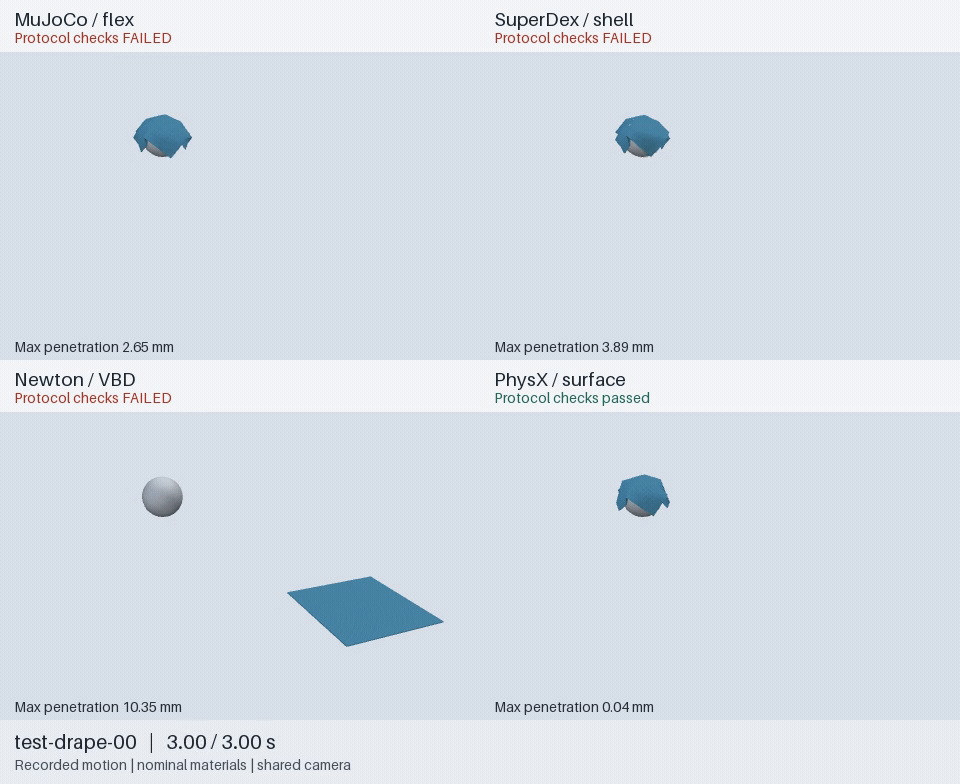
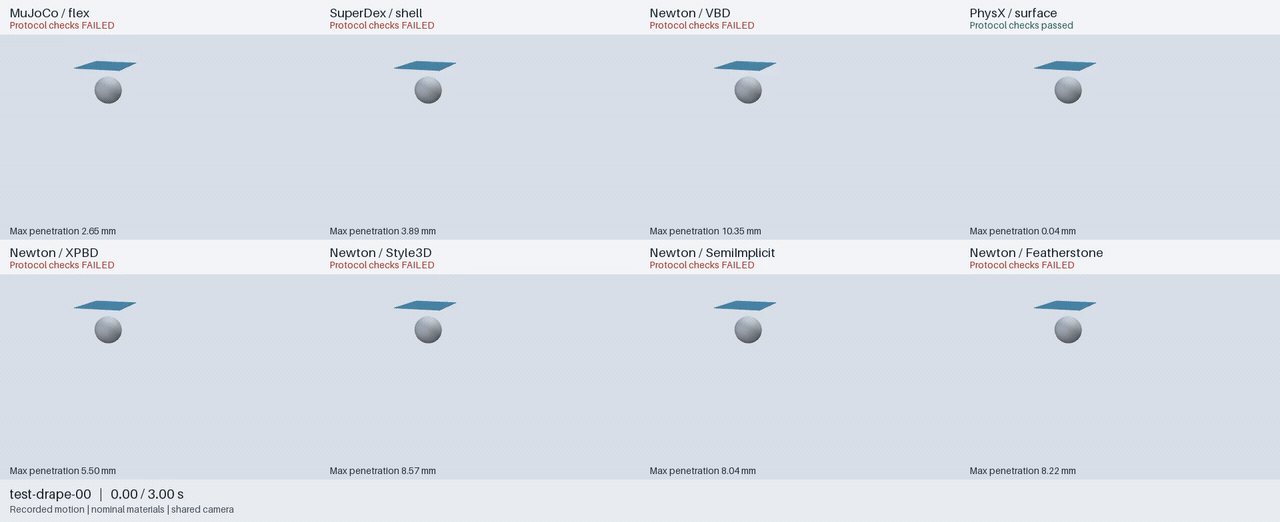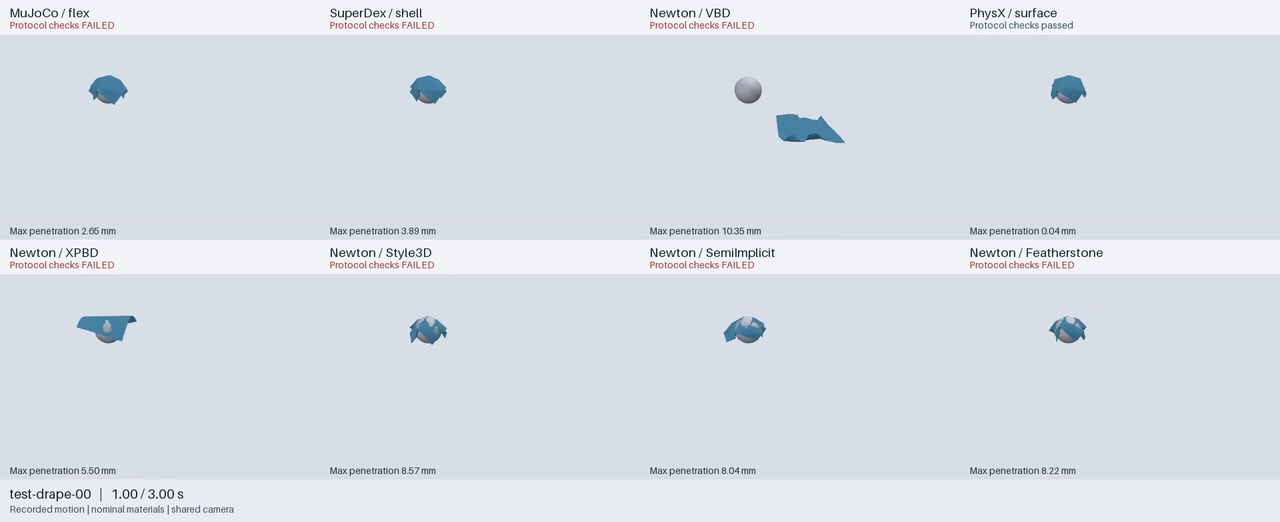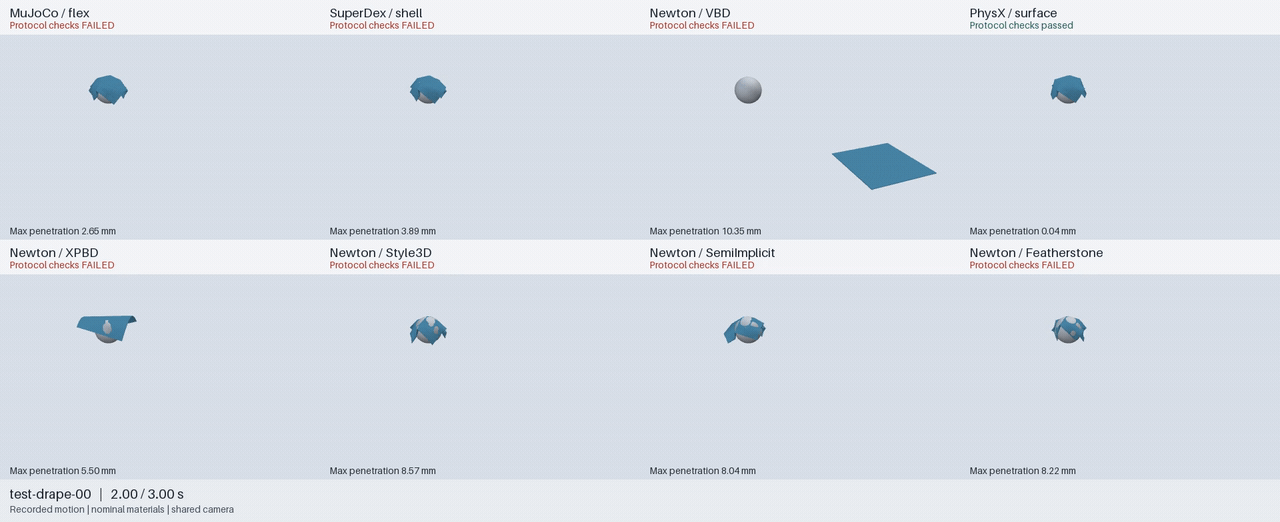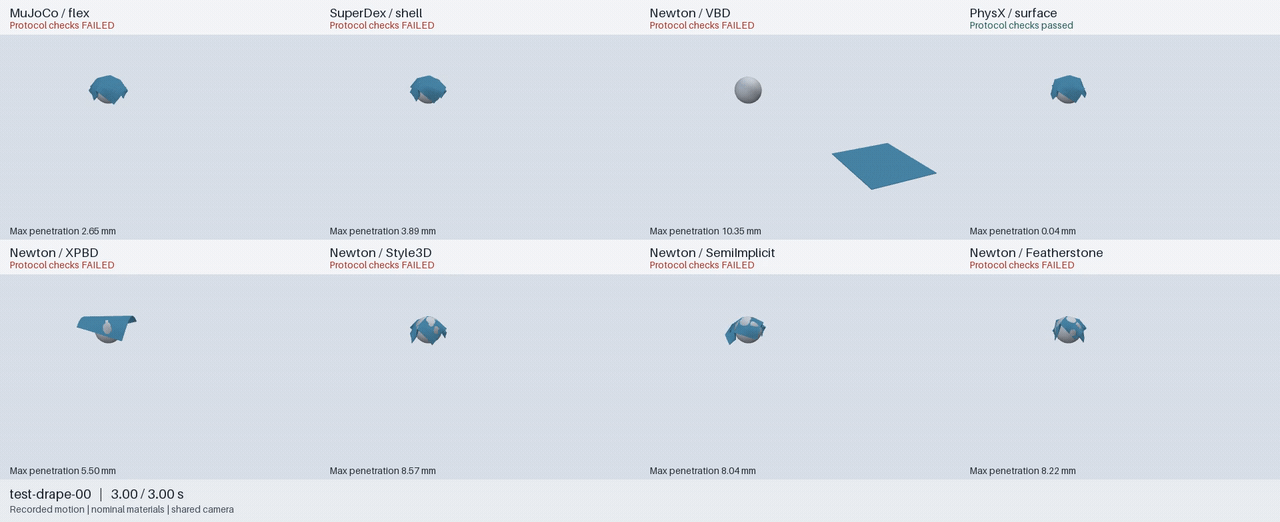
布片从静止释放,落向半径 60 mm 的球体与地面。每格同时给出整段记录的最大穿透量;布落到地面以下时不会被移回表面。动图不能检验两个采样帧之间的碰撞,结论仍以独立评分为准。
Newton 的其他求解器也保留#
上面先并排展示 MuJoCo、SuperDex、Newton VBD、PhysX,便于看清布面。下方展开全部八种配置,其中 Newton 有五种;每张动图内的相机与时间轴仍统一。
六个引擎,目前分别比较到了哪里#
引擎/历史配置 |
现有布料证据 |
同场景动图 |
|---|---|---|
MuJoCo 3.11.0 flex |
15 条中 4 条通过;下垂有表面穿越,球面覆盖有穿透 |
下垂、覆盖球体 |
SuperDex 1.0.0 FP64 shell |
15 条中 7 条通过;覆盖球体仍失败 |
下垂、覆盖球体 |
Newton Physics 1.7.0.dev0, |
XPBD/VBD/SemiImplicit/Featherstone 各 8/15,Style3D 9/15;五种配置属于同一个引擎 |
五种配置全部展示 |
PhysX 表面可变形体,Isaac Sim 5.1.0.0 |
另一批 15 条:10 通过、1 表面穿越失败、4 逐节点外力实验不支持 |
使用最终批次的对应记录 |
Genesis 1.4.3 PBD |
已做接触、动量交换与夹布诊断;尚无这套同输入基准记录 |
暂无匹配记录 |
Drake |
现有仓库没有通过资格验证的同协议薄布料记录 |
暂无匹配记录 |
这是四引擎的历史响应对照,加六引擎覆盖说明,尚不是完整六引擎布料基准。PhysX 的宿主版本不等于原生核心版本;旧记录中的“107.3”不能补齐核心身份,见版本审计。Genesis 的诊断结果见布料接触报告。
两幅动图均按清单顺序固定选择 test-sag-00、test-drape-00,展示完整 0–3 s,正常速度;没有按结果挑选最好的一条。完整历史批次仍为 105 条/七配置和另行记录的 PhysX 批次,没有重新标为新留出集。材料未做跨引擎标定,迭代预算和精度也不同,因此不能用外观或通过数排名物理精度、速度。
从 RSS 借鉴了什么#
RSS 的布料示例让同一布片切换 Newton、SuperDex、Genesis;渲染配置提供有环境背景、主光与补光的呈现。这里借鉴这些展示方法,统一了场景与视角,并保留记录中的低分辨率几何。布面纹理与平滑法线只影响光照。
RSS 的夹布示例采用单向耦合,机械臂不会感到布的反力;这不作为 DexLab 摩擦夹持成功的依据。机器人夹布仍有独立的模型、记录和评分。
重新生成#
从布料基准及PhysX 原始档案准备同一 case 的记录,然后在仓库环境中运行:
.venv/bin/python demos/cloth-benchmark/src/render.py \
  /path/to/test-sag-00-mujoco \
  /path/to/test-sag-00-superdex-shell \
  --output /path/to/new-comparison
一次可传 1–8 条记录。输入、初态、静止网格或时间轴不匹配会拒绝拼接;输出目录必须新建且位于原记录之外。PNG 检查帧、MP4、GIF 和来源文件一起生成。渲染器只读输入,记录前后哈希,执行零个物理步。