实验目录#
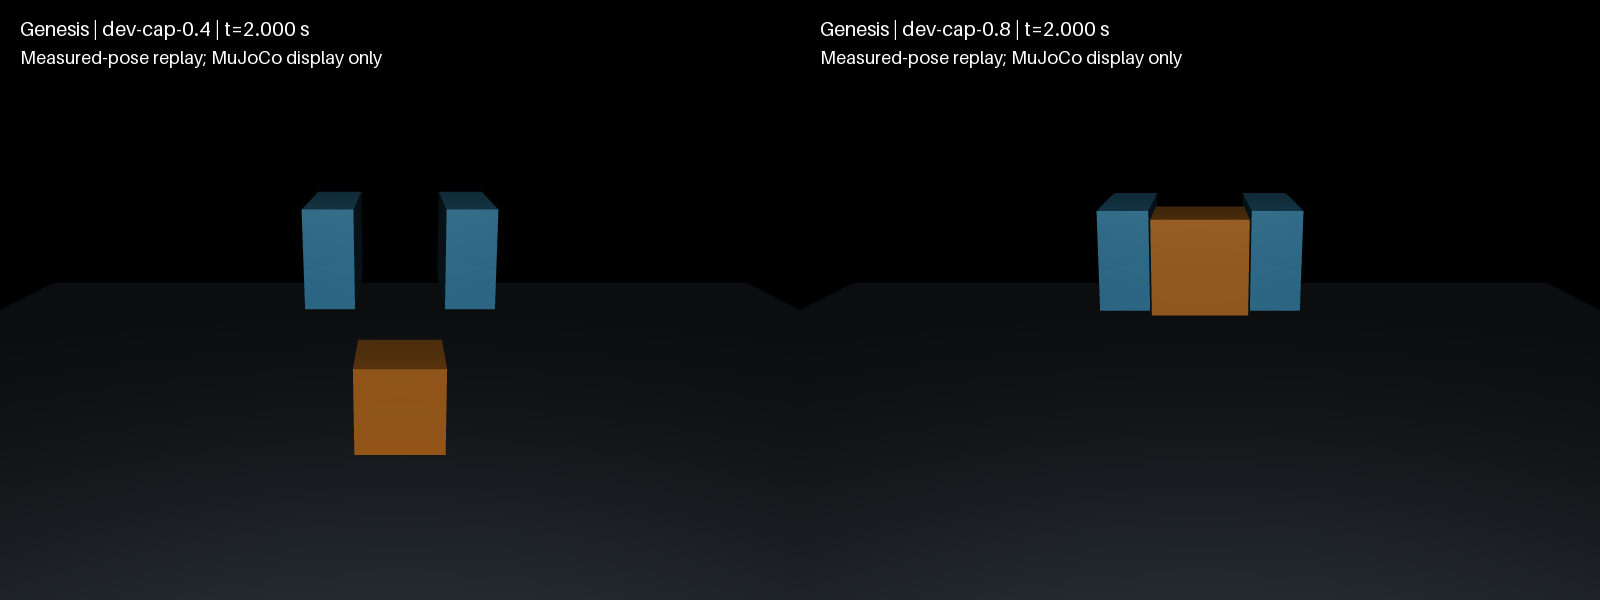
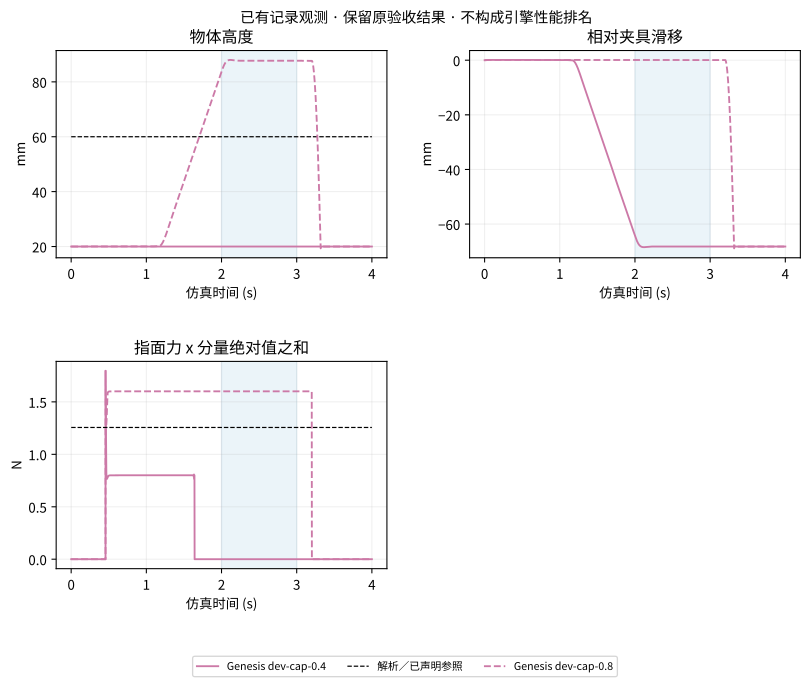
标准方块16例力限额实验完成:0.2/0.4 N保持失败,0.8/10 N保持释放通过,±2 mm偏移保持此结果;数值有效性与任务成败分别报告,不代表真机精度。
代码继续使用现有目录,避免改路径破坏资产引用、复现命令或历史证据。每个实验连接问题、配置、原始记录、独立评分、结果报告和失败。
实验 |
代码入口 |
研究问题与状态 |
|---|---|---|
原版用 latch 柔顺约束辅助海绵随手运动;固定几何下另测无辅助的接触保持、滑脱和清洁率 |
||
豆腐三块、香蕉四块;用记录的刀面接触力解释分离运动,合成材料 |
||
两条浅切、底部连通;区分弹性回弹与原生切割历史 |
||
单次切割 CPU TLMPM、刀具反力闭环与撤刀后分离;独立 BladeMaster 参考实现 |
||
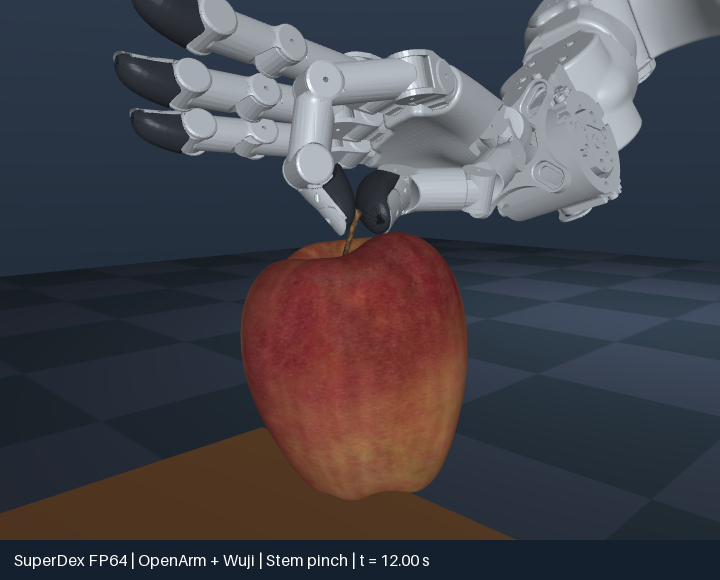
苹果梗抓取 |
OpenArm 双臂+Wuji,SDF–SDF 摩擦夹持;默认场景与历史扰动测试分列 |
|
机器人夹布 |
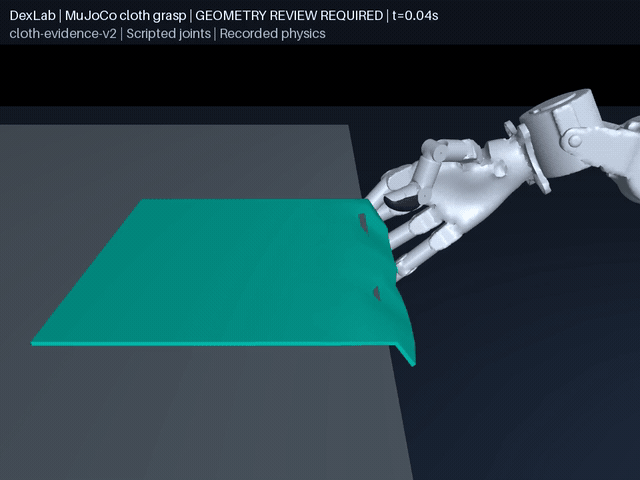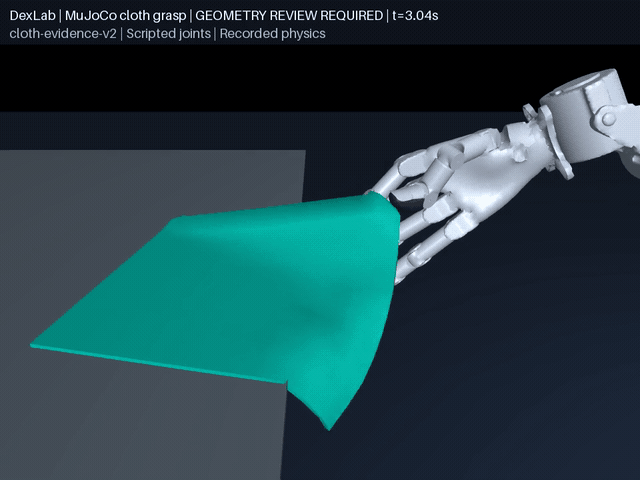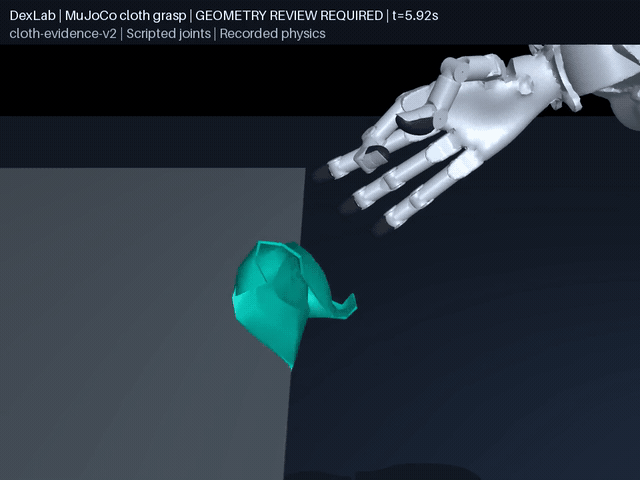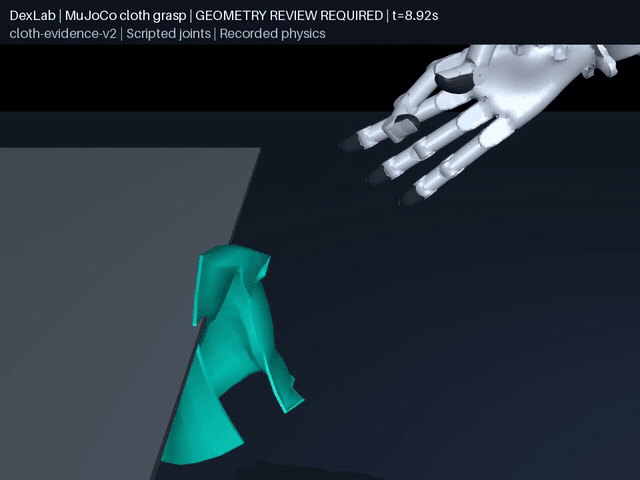
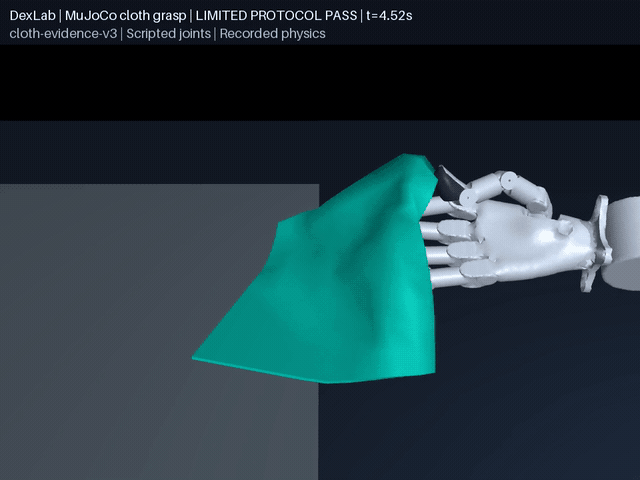
夹持、抬升、释放;保留历史桌体相交失败;修复后一个 9 秒开发场景通过,鲁棒性未验证 |
|
接触与驱动 |
滑动、压入/卸载、载荷与瞬态;合成响应不等于真机标定 |
|
基础布料 |
拉伸、下垂、碰撞与折叠下落;各材料与求解器能力单列 |
|
PhysX |
原生刚体、SDF、关节和表面布料;不把单例成功外推到留出测试 |
|
Genesis |
刚体限定范围证据已交付;PBD 薄布诊断包含失败对照,当前摩擦夹持配置不准入;等时长响应、连通折叠与两个独立偏移位置已记录 |
src/dexlab/ 保留共享任务注册、评分与记录逻辑;scripts/ 放安装、复算、文档及研究工具。只有有实际重复或不变量的部分进入共享代码,不另建通用仿真框架。
苹果抓梗的控制与动力学#
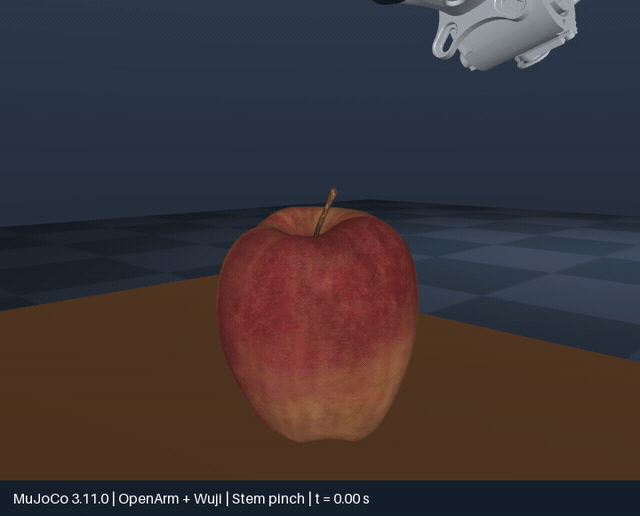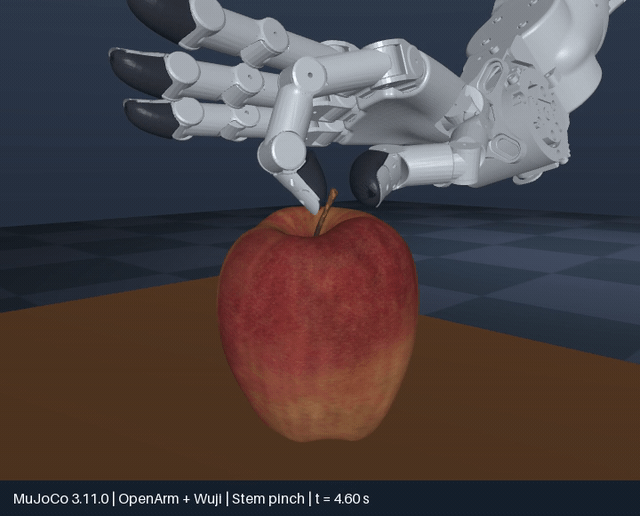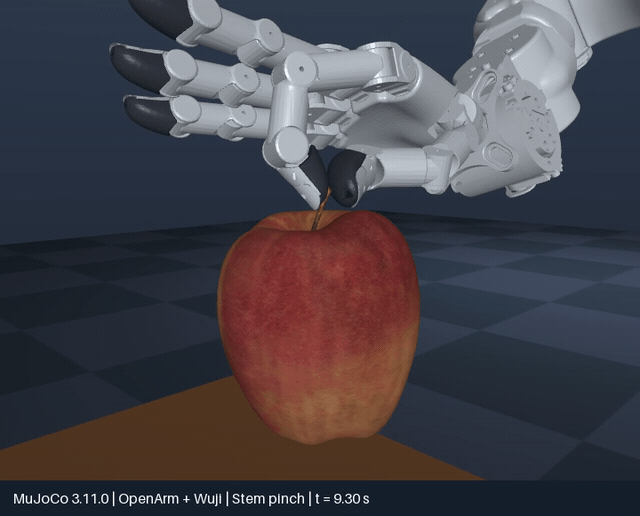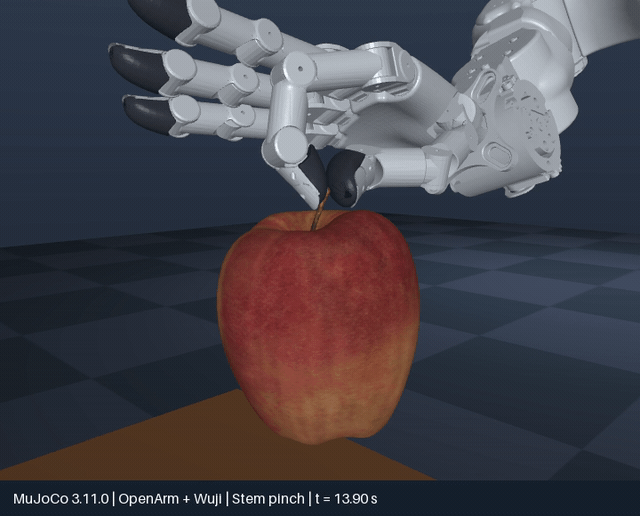
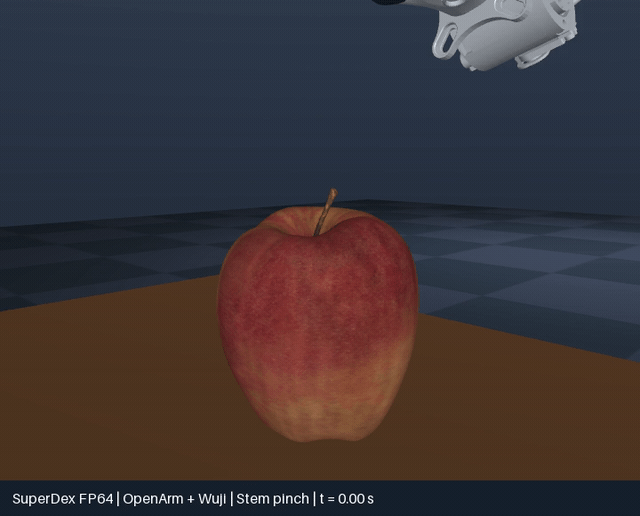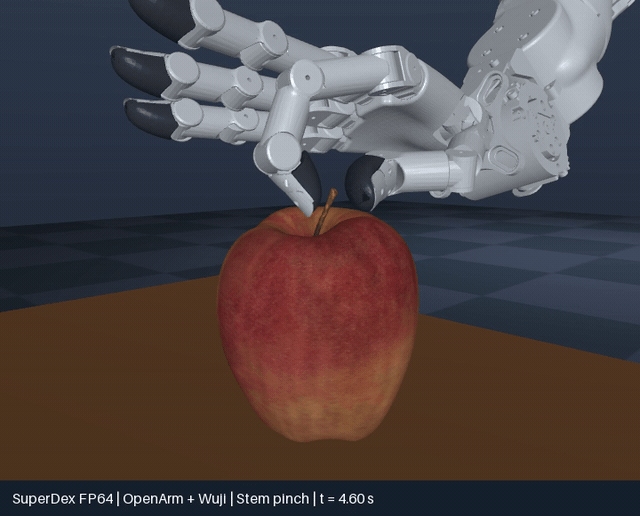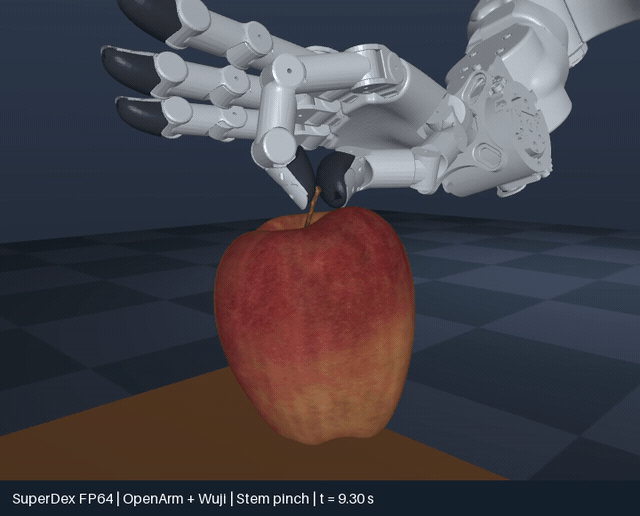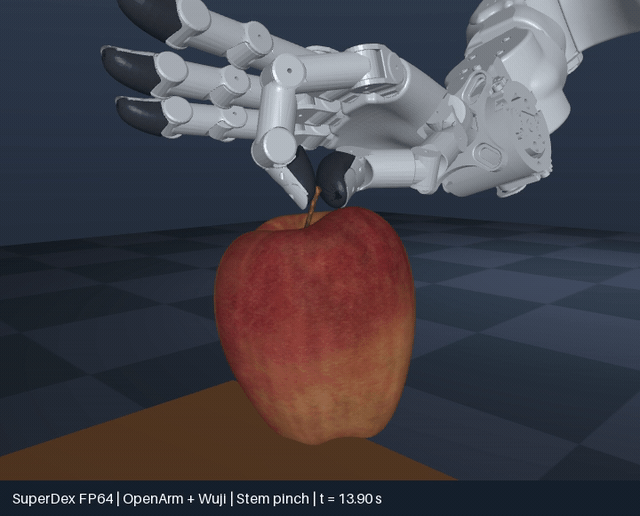
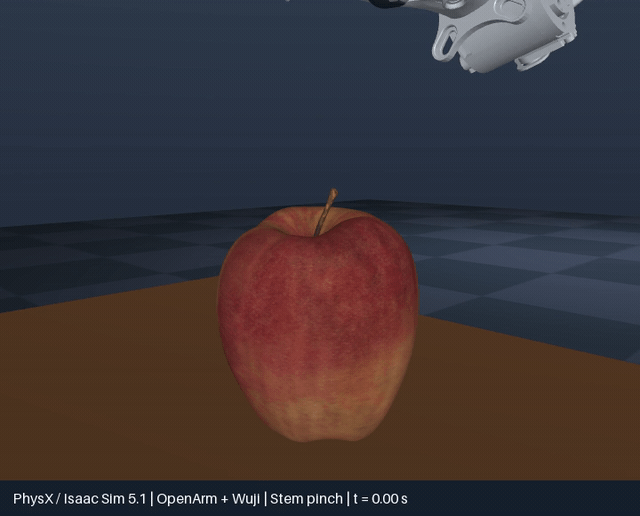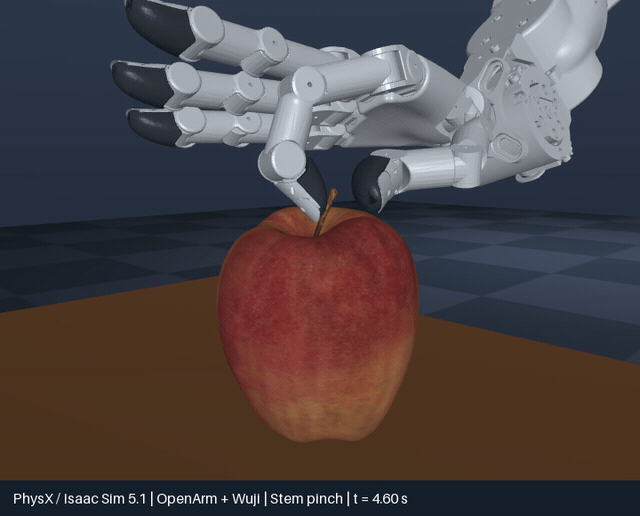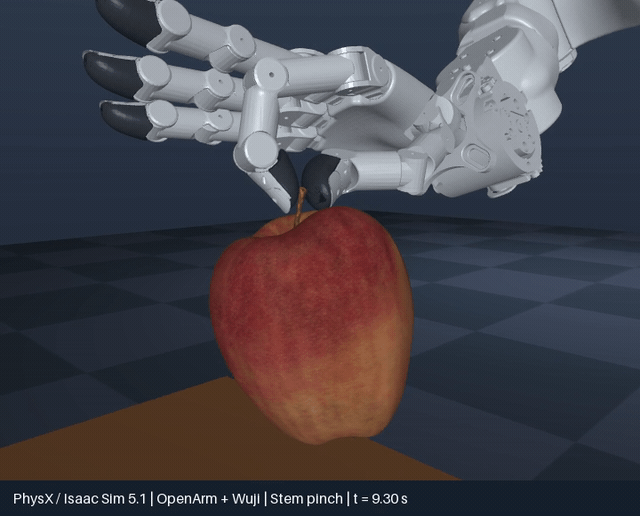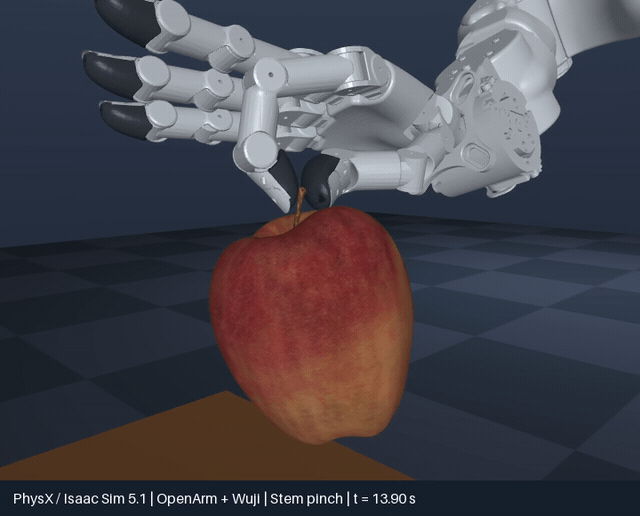
右手拇指和食指夹梗,左臂停放。苹果与梗组成 0.2 kg 自由刚体。动作来自已知位姿、逆运动学与固定关节目标;实际位姿由物理引擎积分,物体无附着或位置驱动。连续保持窗口为 11–14 s,接近阶段允许果身接触。
展示相机跟随记录中的苹果,仅用于回放。没有视觉控制、梗断裂或真机准确性的验证结论。
连续近景记录#
以下是原固定版本的开发场景回放,不代表留出场景成功率。夹布动图保留了已检出的桌体相交失败。
真机采集准备#
双 UR7e 与两个相同 CTAG2F90D 的采集协议、空模板和日志校验器已提供。命令、实测反馈和独立参考分开记录;未知数据保持未知。此功能只读文件,不控制机器人;格式通过不代表真机标定。
摩擦响应开发实验#
16 次平面实验报告保留 MuJoCo 3.14.0 / SuperDex FP64 全部成对结果、实际初态、速度区间阻力比与成本。全部运行通过现有平面检查,但低速阻力不同;这不是等效材料标定或引擎精度排名。
修复后的夹布开发场景#
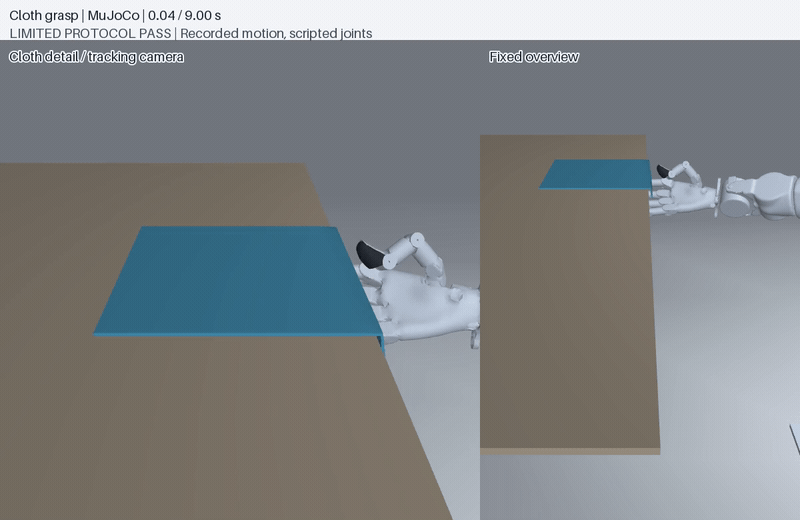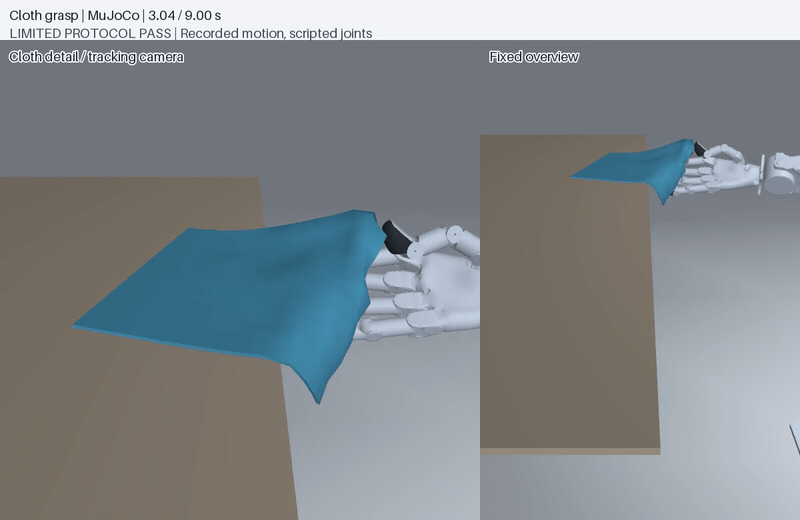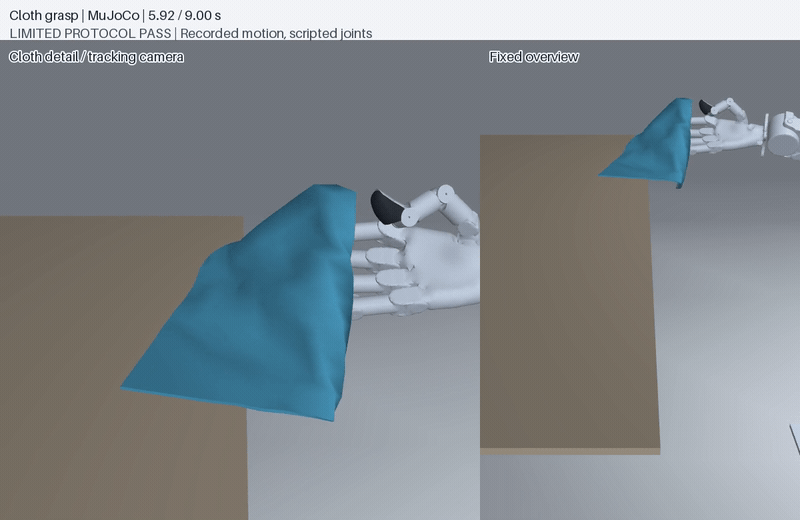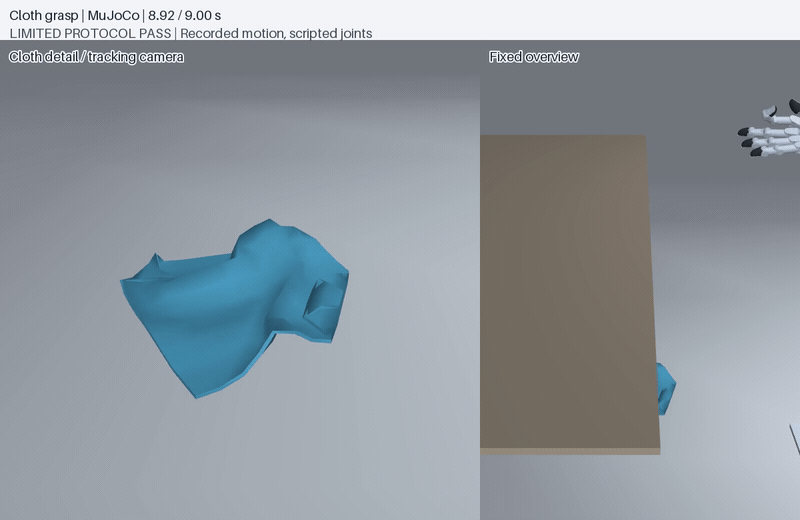
一个 9 秒候选通过固定 v3 标准,自接触穿透仍接近阈值。指标、失败对照、录像溯源与完整命令。该结果不替换上方历史失败,也不证明鲁棒性。
Drake 斜面首轮准入#
官方 1.57.0 / SAP / kLagged / hydroelastic:静止与零摩擦通过全部六例,滑动三例失败,无地面负例被正确拒绝。初始共面故障保留,1 µm 间隙另立协议;不增加新协议可靠覆盖。 报告 / Report.
完整实验与历史记录#
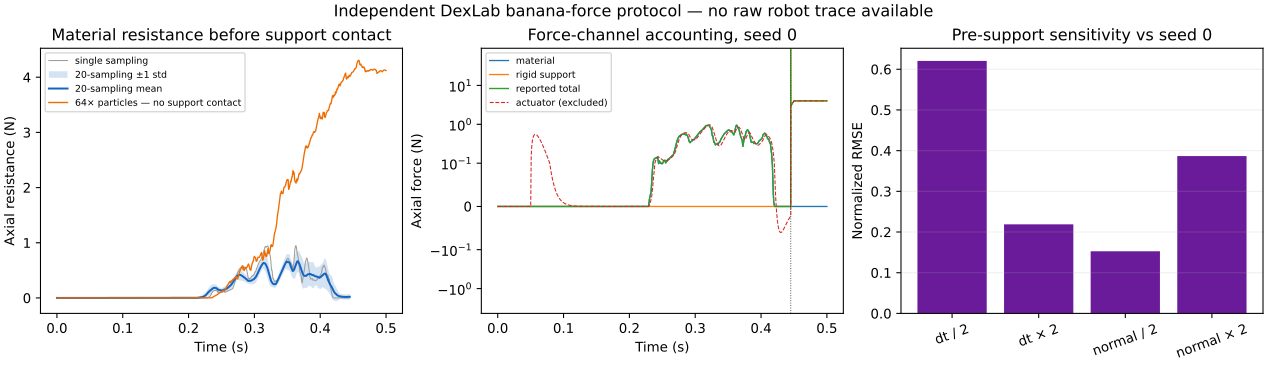
香蕉单刀测力:20 次采样与 64× 粒子
CPU TLMPM / independent paper-value protocol
材料力是否对采样、步长、接触尺度和粒子细化稳定?
20 次基准记账合格;64× 在 0.5 s 内未接触砧板,RMSE 为 2.051,不能支持收敛或真实力精度。
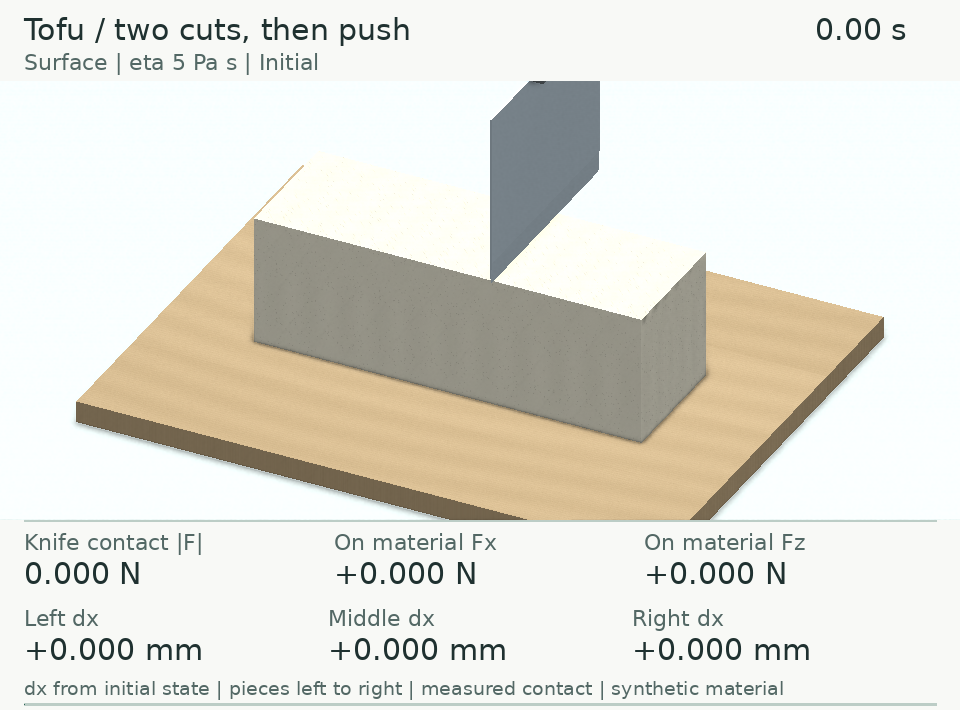
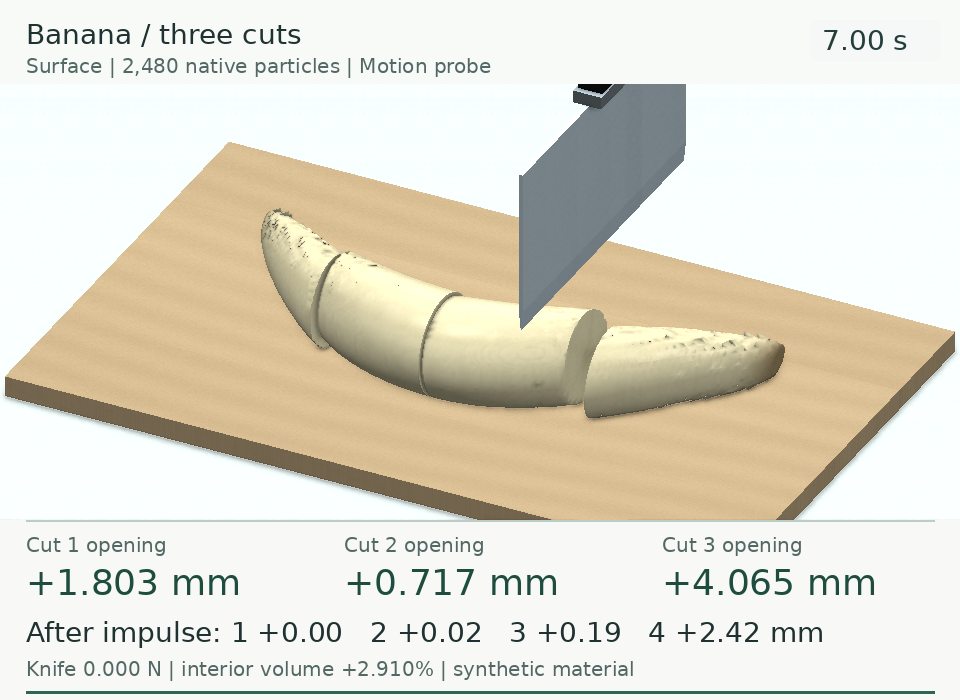
最后一刀直接侧推:豆腐与香蕉
CPU TLMPM / measured knife contact
末块分离是否由可见刀面接触产生?
豆腐三块、香蕉四块;最后一刀直接侧推,逐帧显示接触力与位移。豆腐增加牛顿黏性,并保留纯弹性、半步长及无侧推对照。
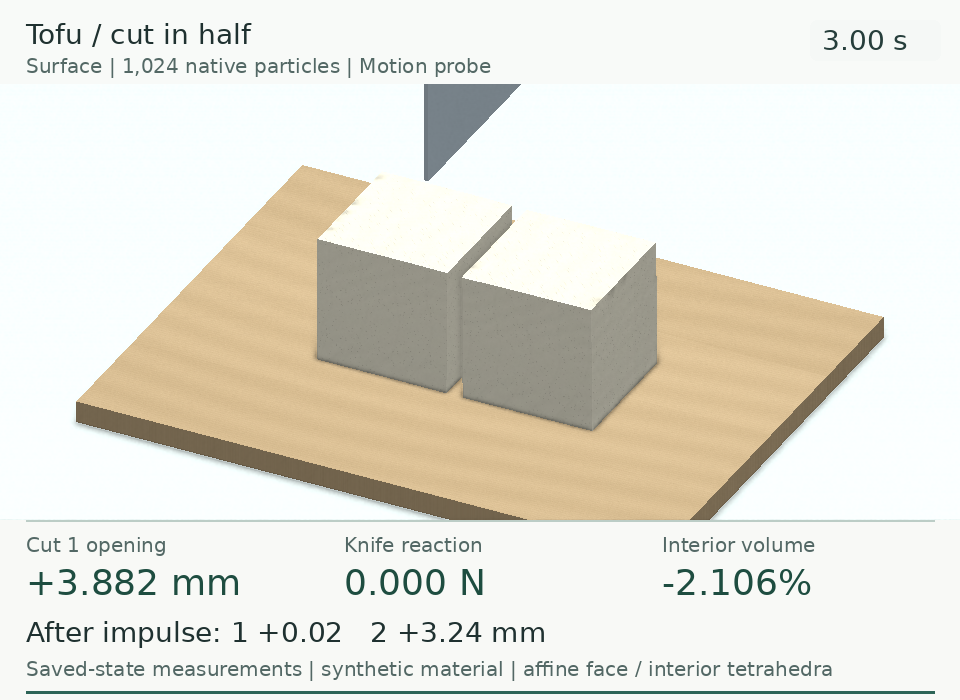
历史:豆腐状软块对半切
CPU TLMPM / BladeMaster v2 reference
撤刀后,切开的两块材料能否独立运动?
三个完整切割均分成两块,各占50%质量;负对照保持连接。力值收敛未验证,未做真实豆腐标定。
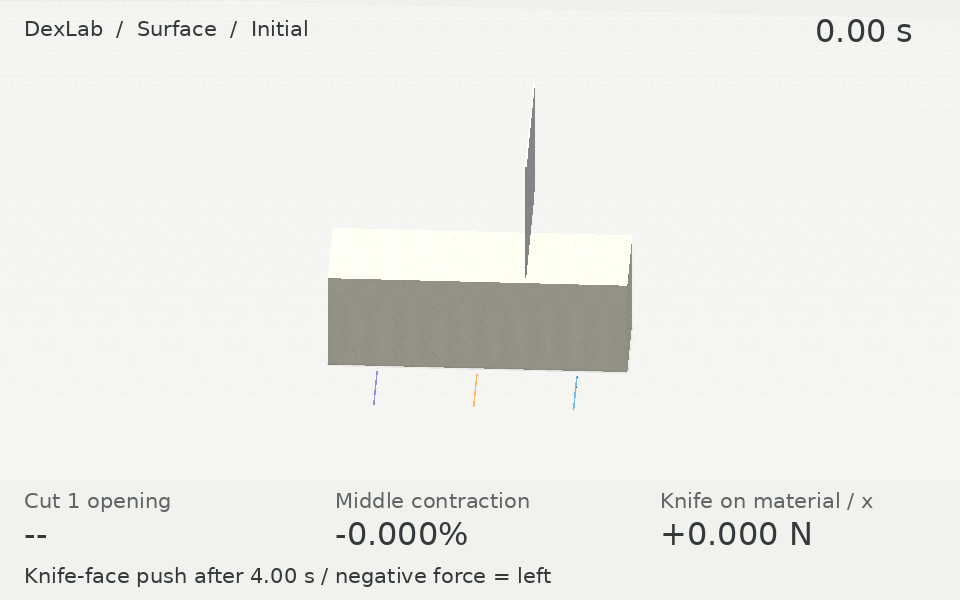
历史:豆腐连续两刀与三列对比
CPU TLMPM / author reference videos
两刀之后,左块能否独立运动?
两刀形成三等份;刀面接触后将左块推开,动图显示实际接触力与位移。原作末尾采用初速度输入,双方输入不同。
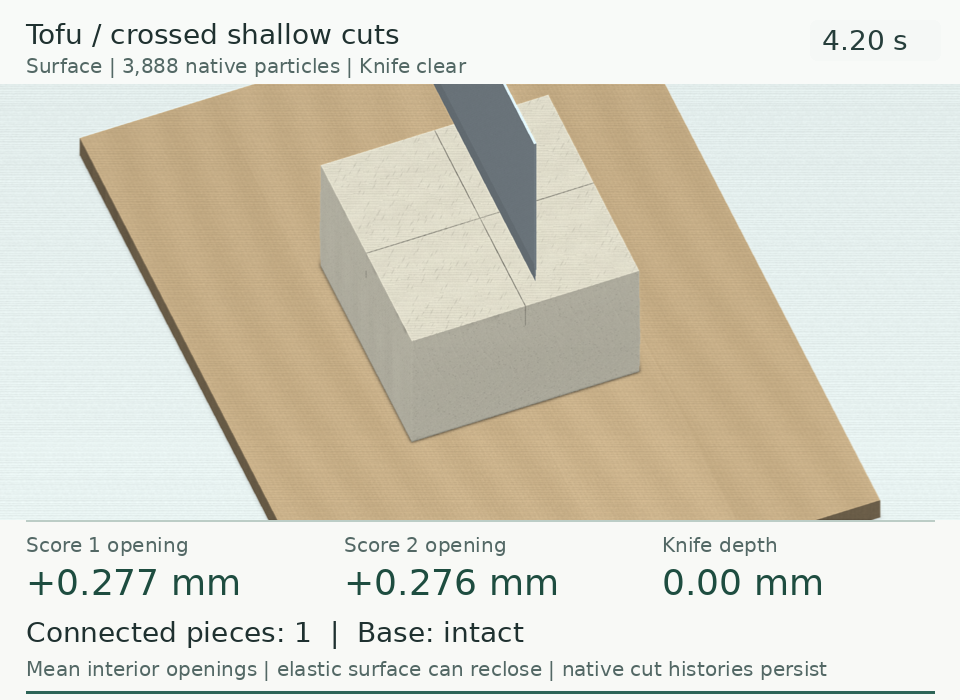
豆腐交叉浅切
CPU TLMPM / guided orthogonal scoring
划出交叉切口后,底部是否仍然连接?
默认与半步长均形成两条浅切,保持一个原生连通块;未切负例被拒绝。合成材料,非食材标定。
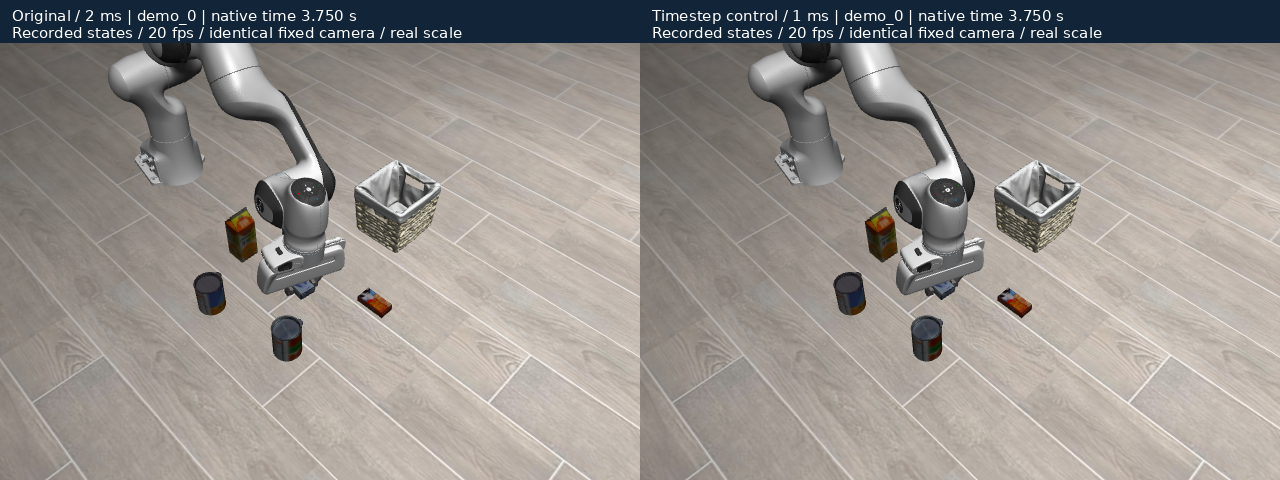
LIBERO 原生抓取:诊断与改进
LIBERO / robosuite 1.4.0 / MuJoCo 2.3.7 · Newton / elliptic
如何从已有 benchmark 定位问题,再验证修改?
发现观测陈旧;步长试验保留成功、失败和退化,不把任务成功当作物理验收。
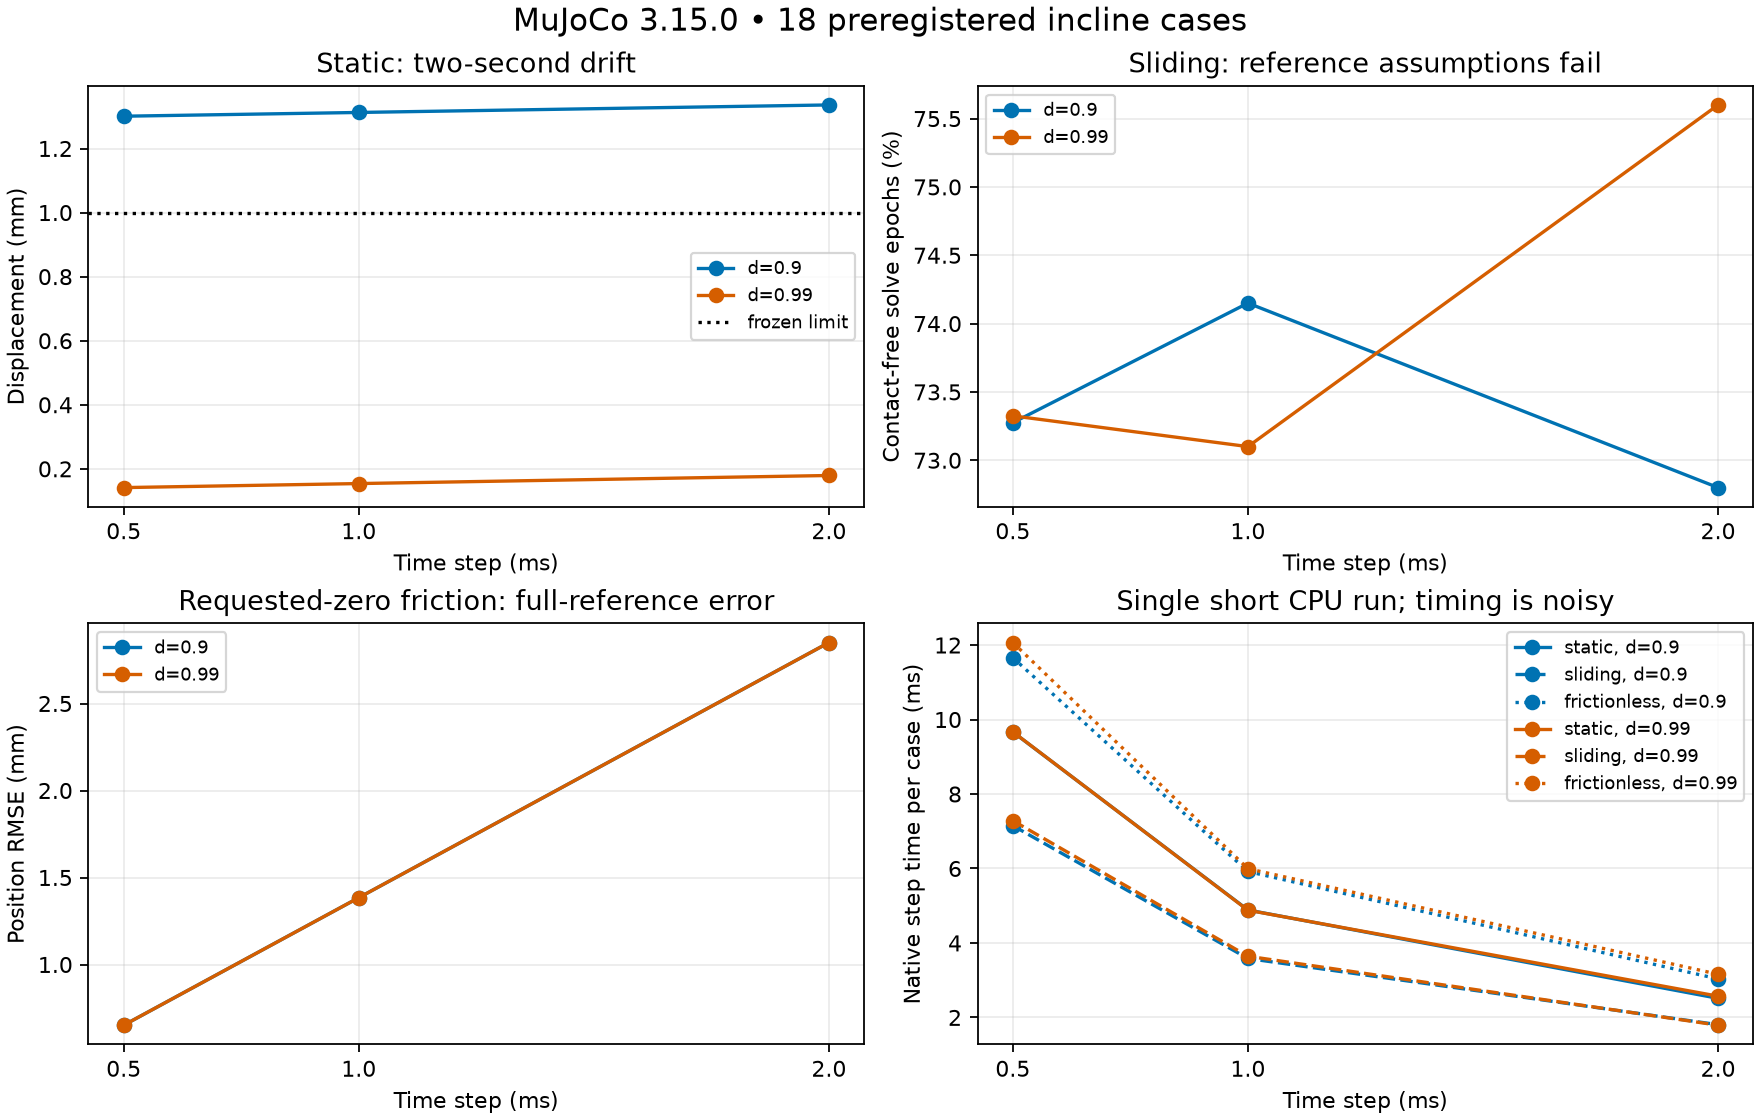
六引擎斜面与摩擦
MuJoCo · SuperDex · Genesis · Newton Physics · PhysX · Drake
静止、滑动和低摩擦有哪些差异?
原配置结果与观测有效性分列;全部失败保留。
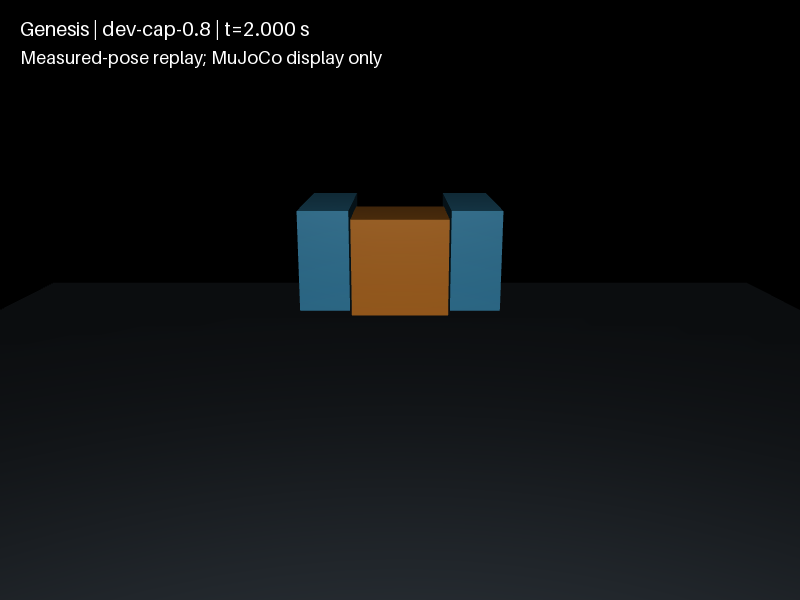
夹具夹持、抬升与释放
Genesis · MuJoCo · SuperDex (separate protocols)
夹持为什么保持或滑脱?
Genesis 0.4 N 与 0.8 N 配置呈现不同保持结果。
布料力学与机器人夹布
MuJoCo · SuperDex · Newton Physics · Genesis · historical PhysX
柔性形变、接触与保持何时失效?
历史柔顺夹布画面;力学、下落与夹布按独立协议记录,保留失败。
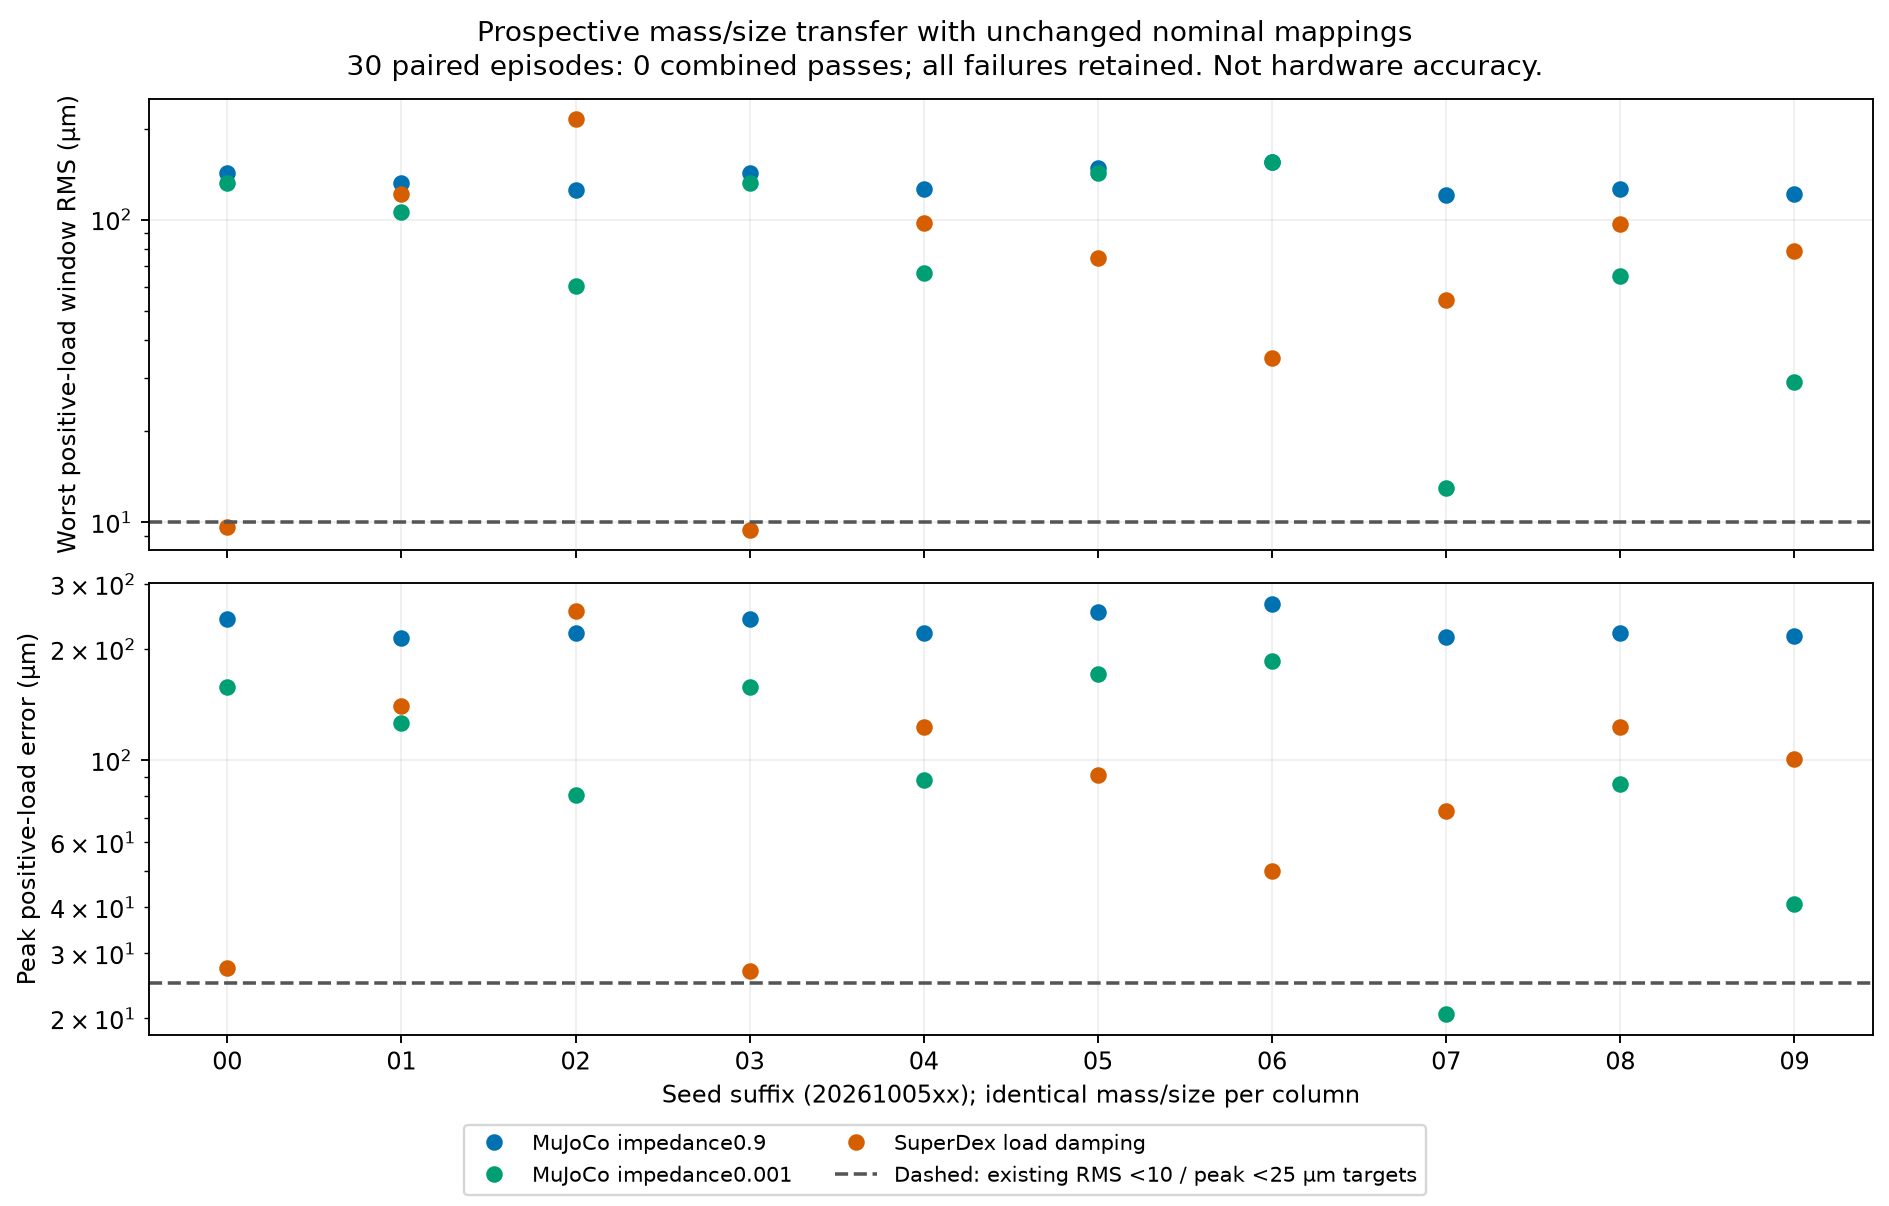
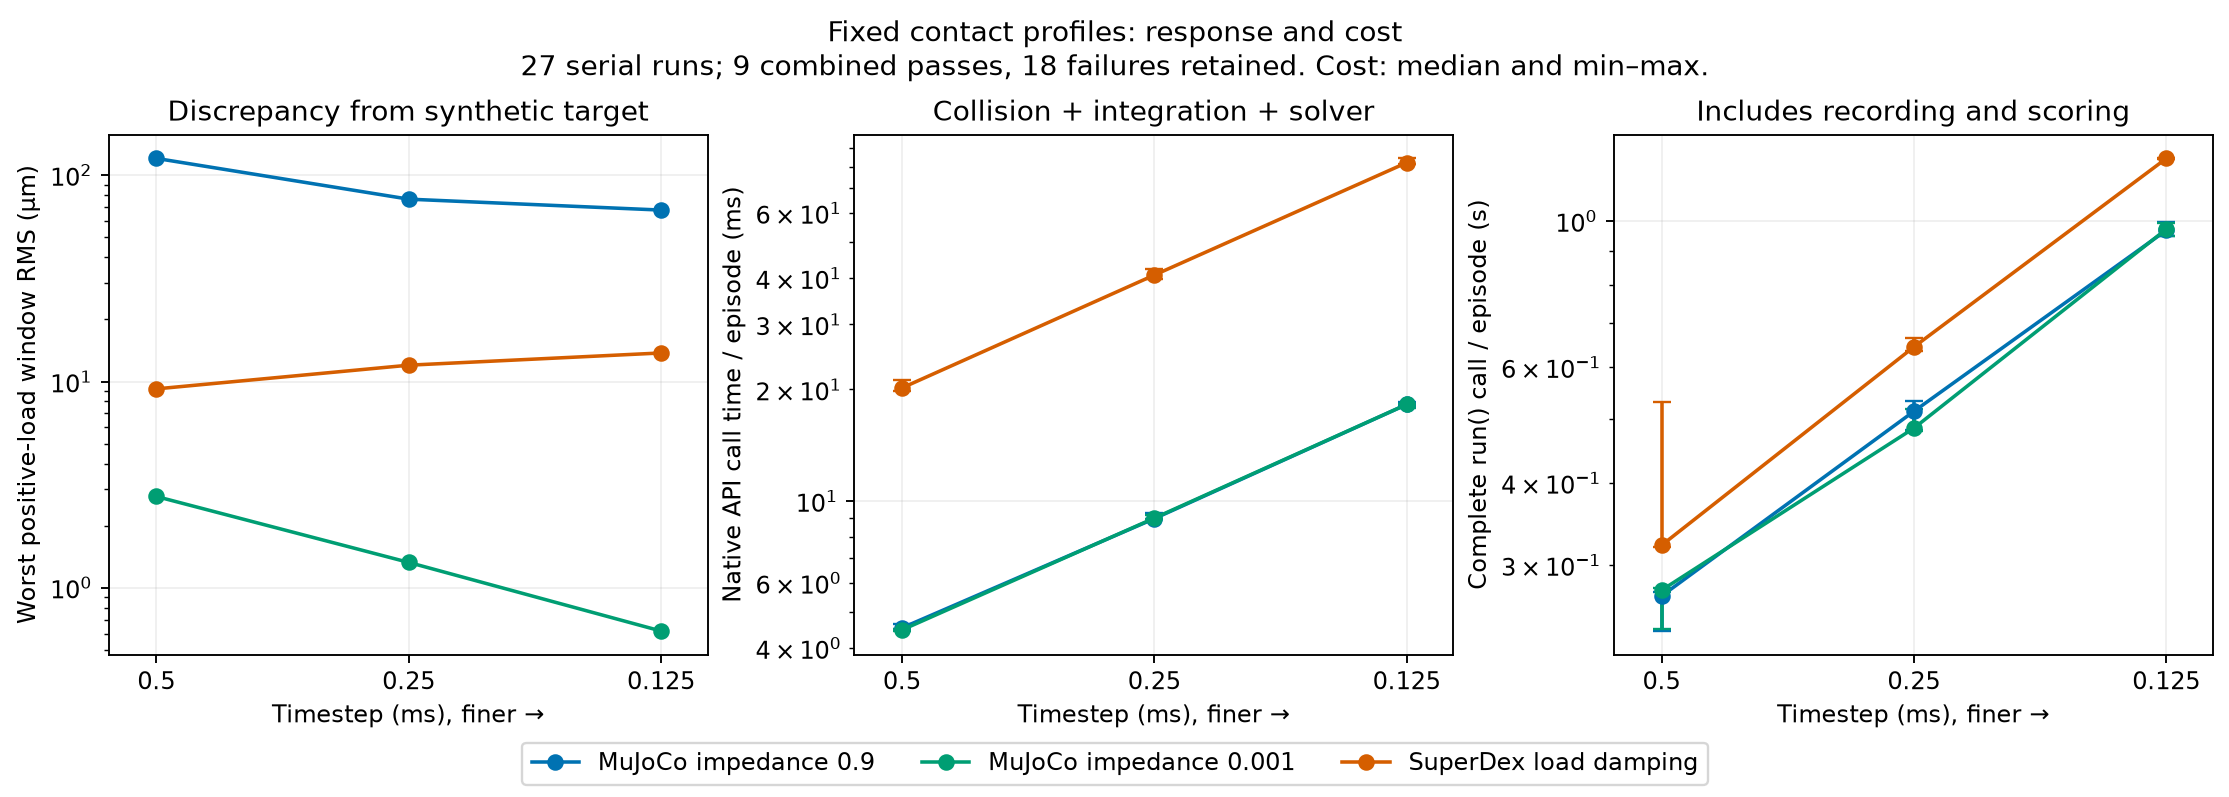
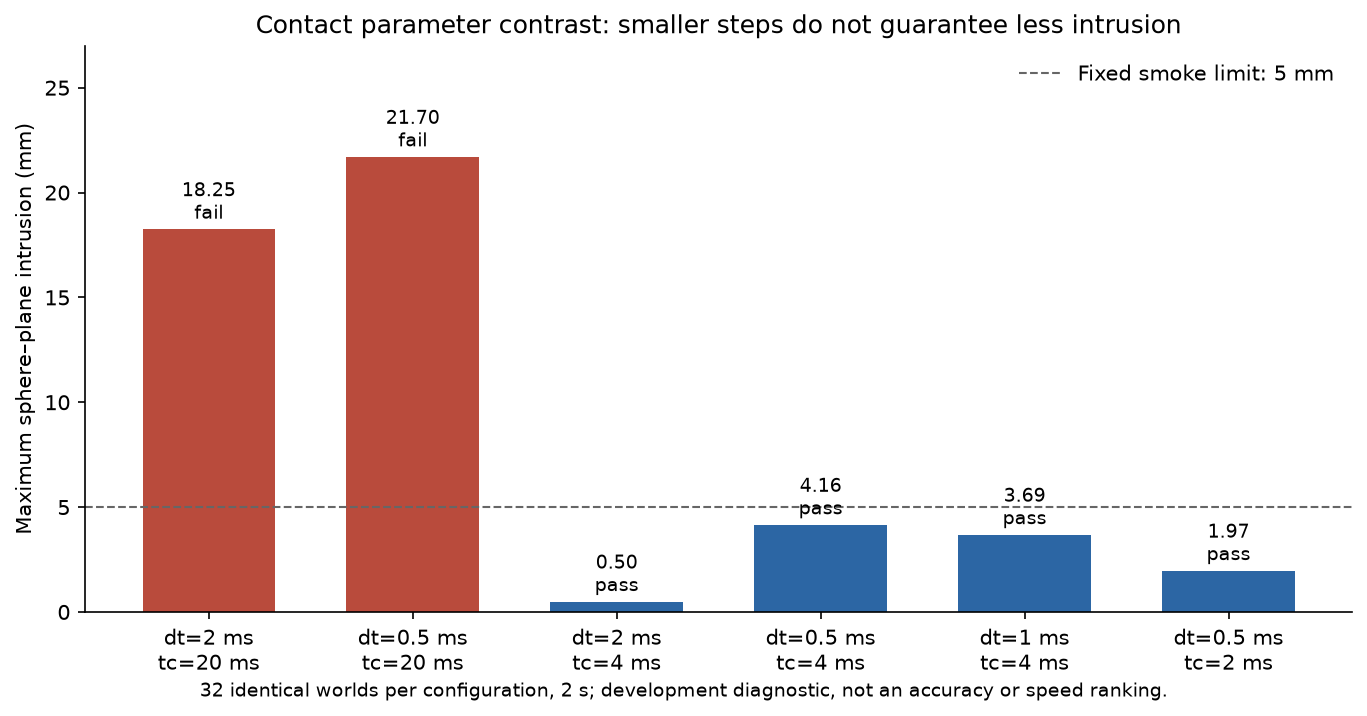
待开展/未完成: 更广推动、手内旋转、主动折布及抓取迁移分别见现有 Issue。已有刀面推动按其单独协议报告;预折叠下落不等于主动折布成功。
我们已经知道什么#
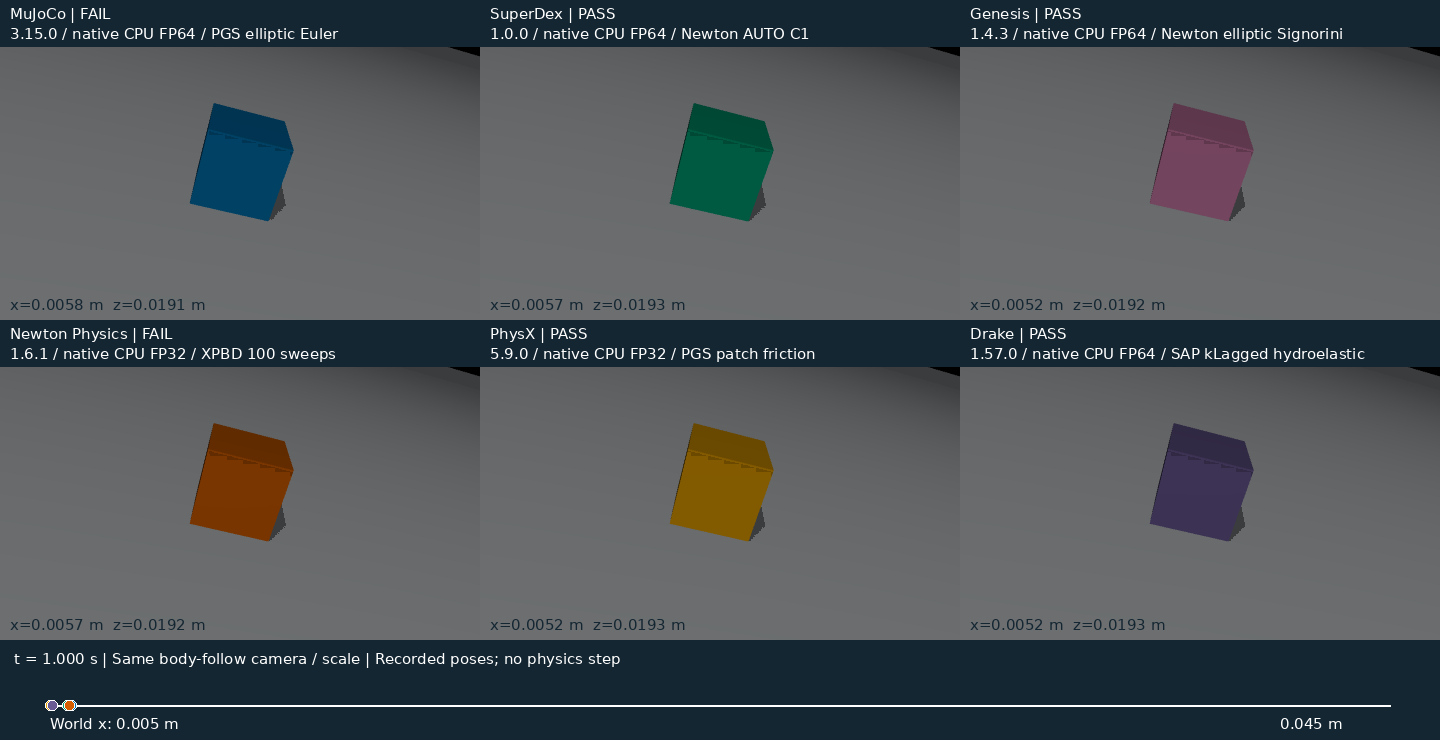
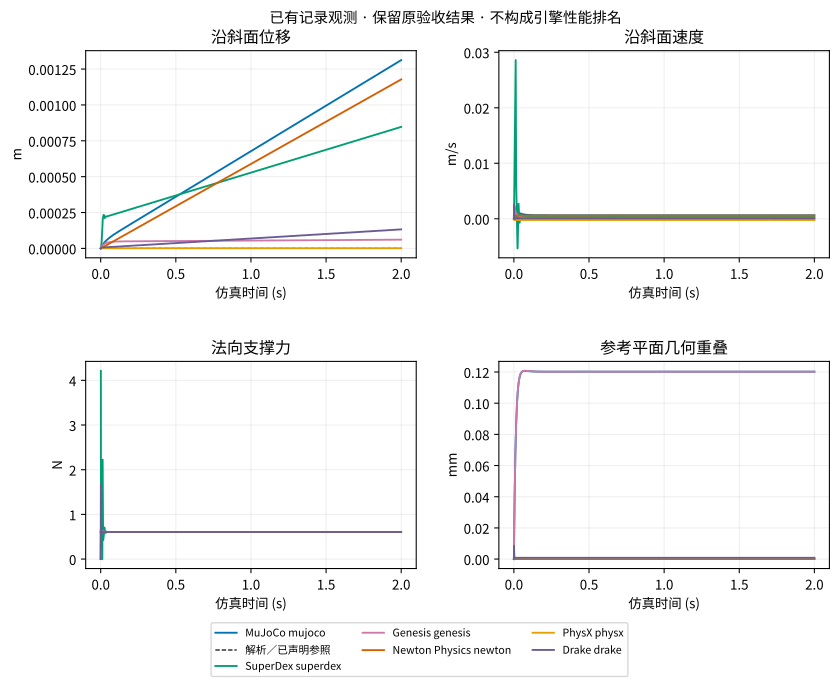
六引擎斜面:相同工况,响应不同#
40 mm、64 g 方块;比较静止、滑动及名义零摩擦,三个步长。曲线与回放保留原配置的通过、失败和无效记录。
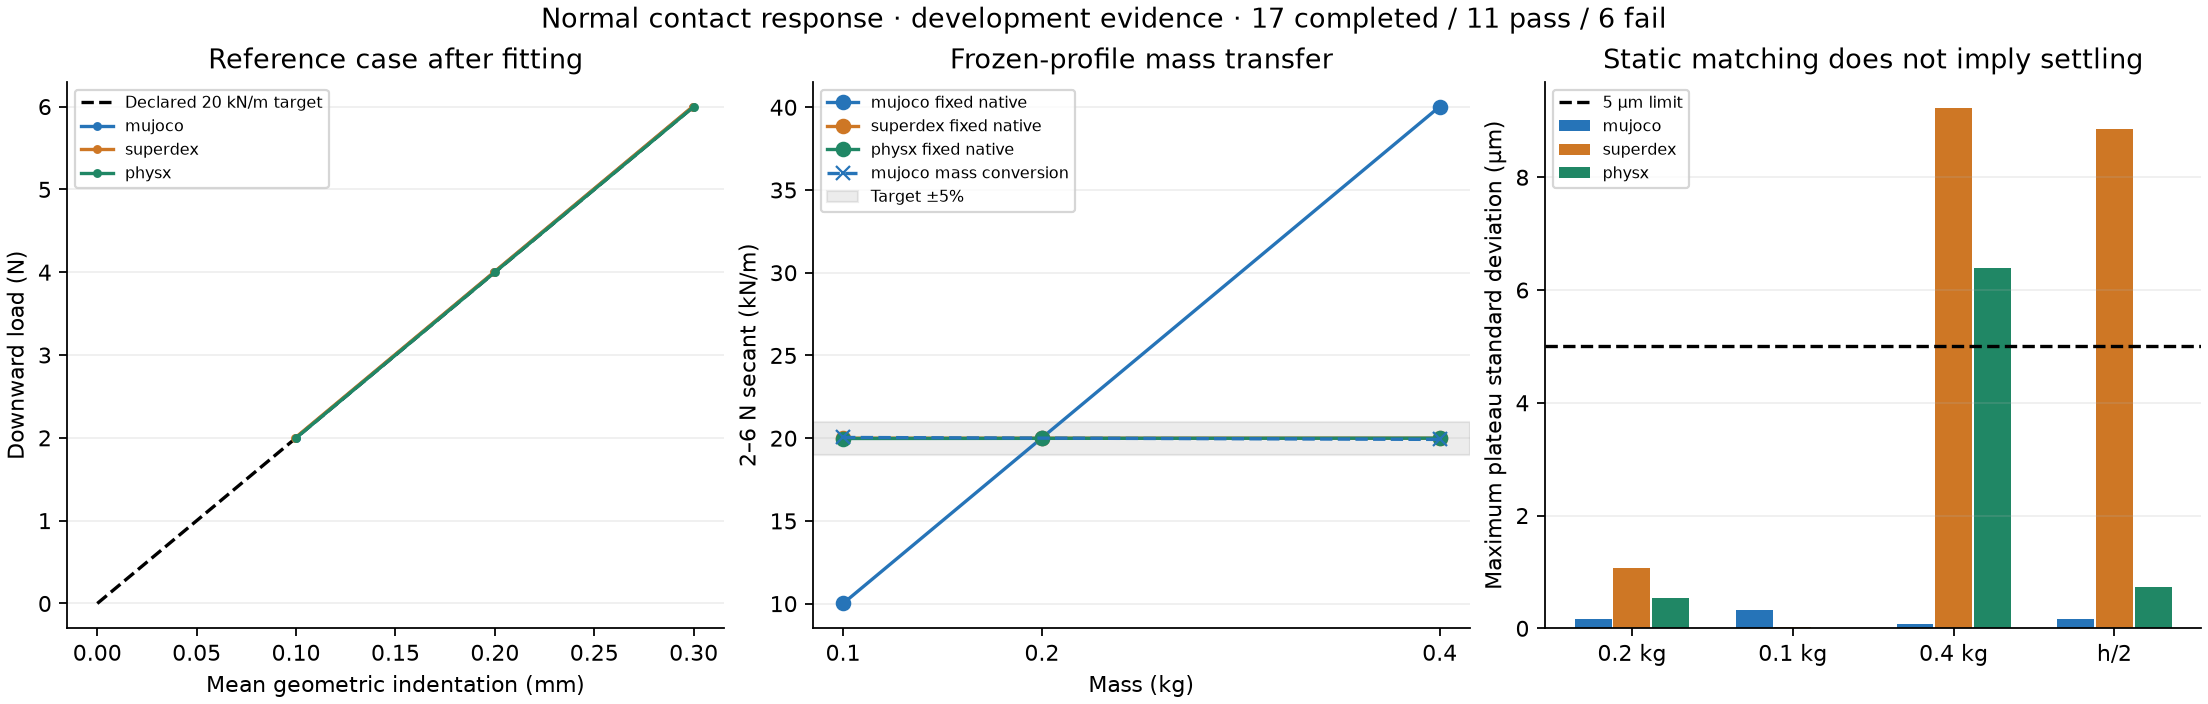
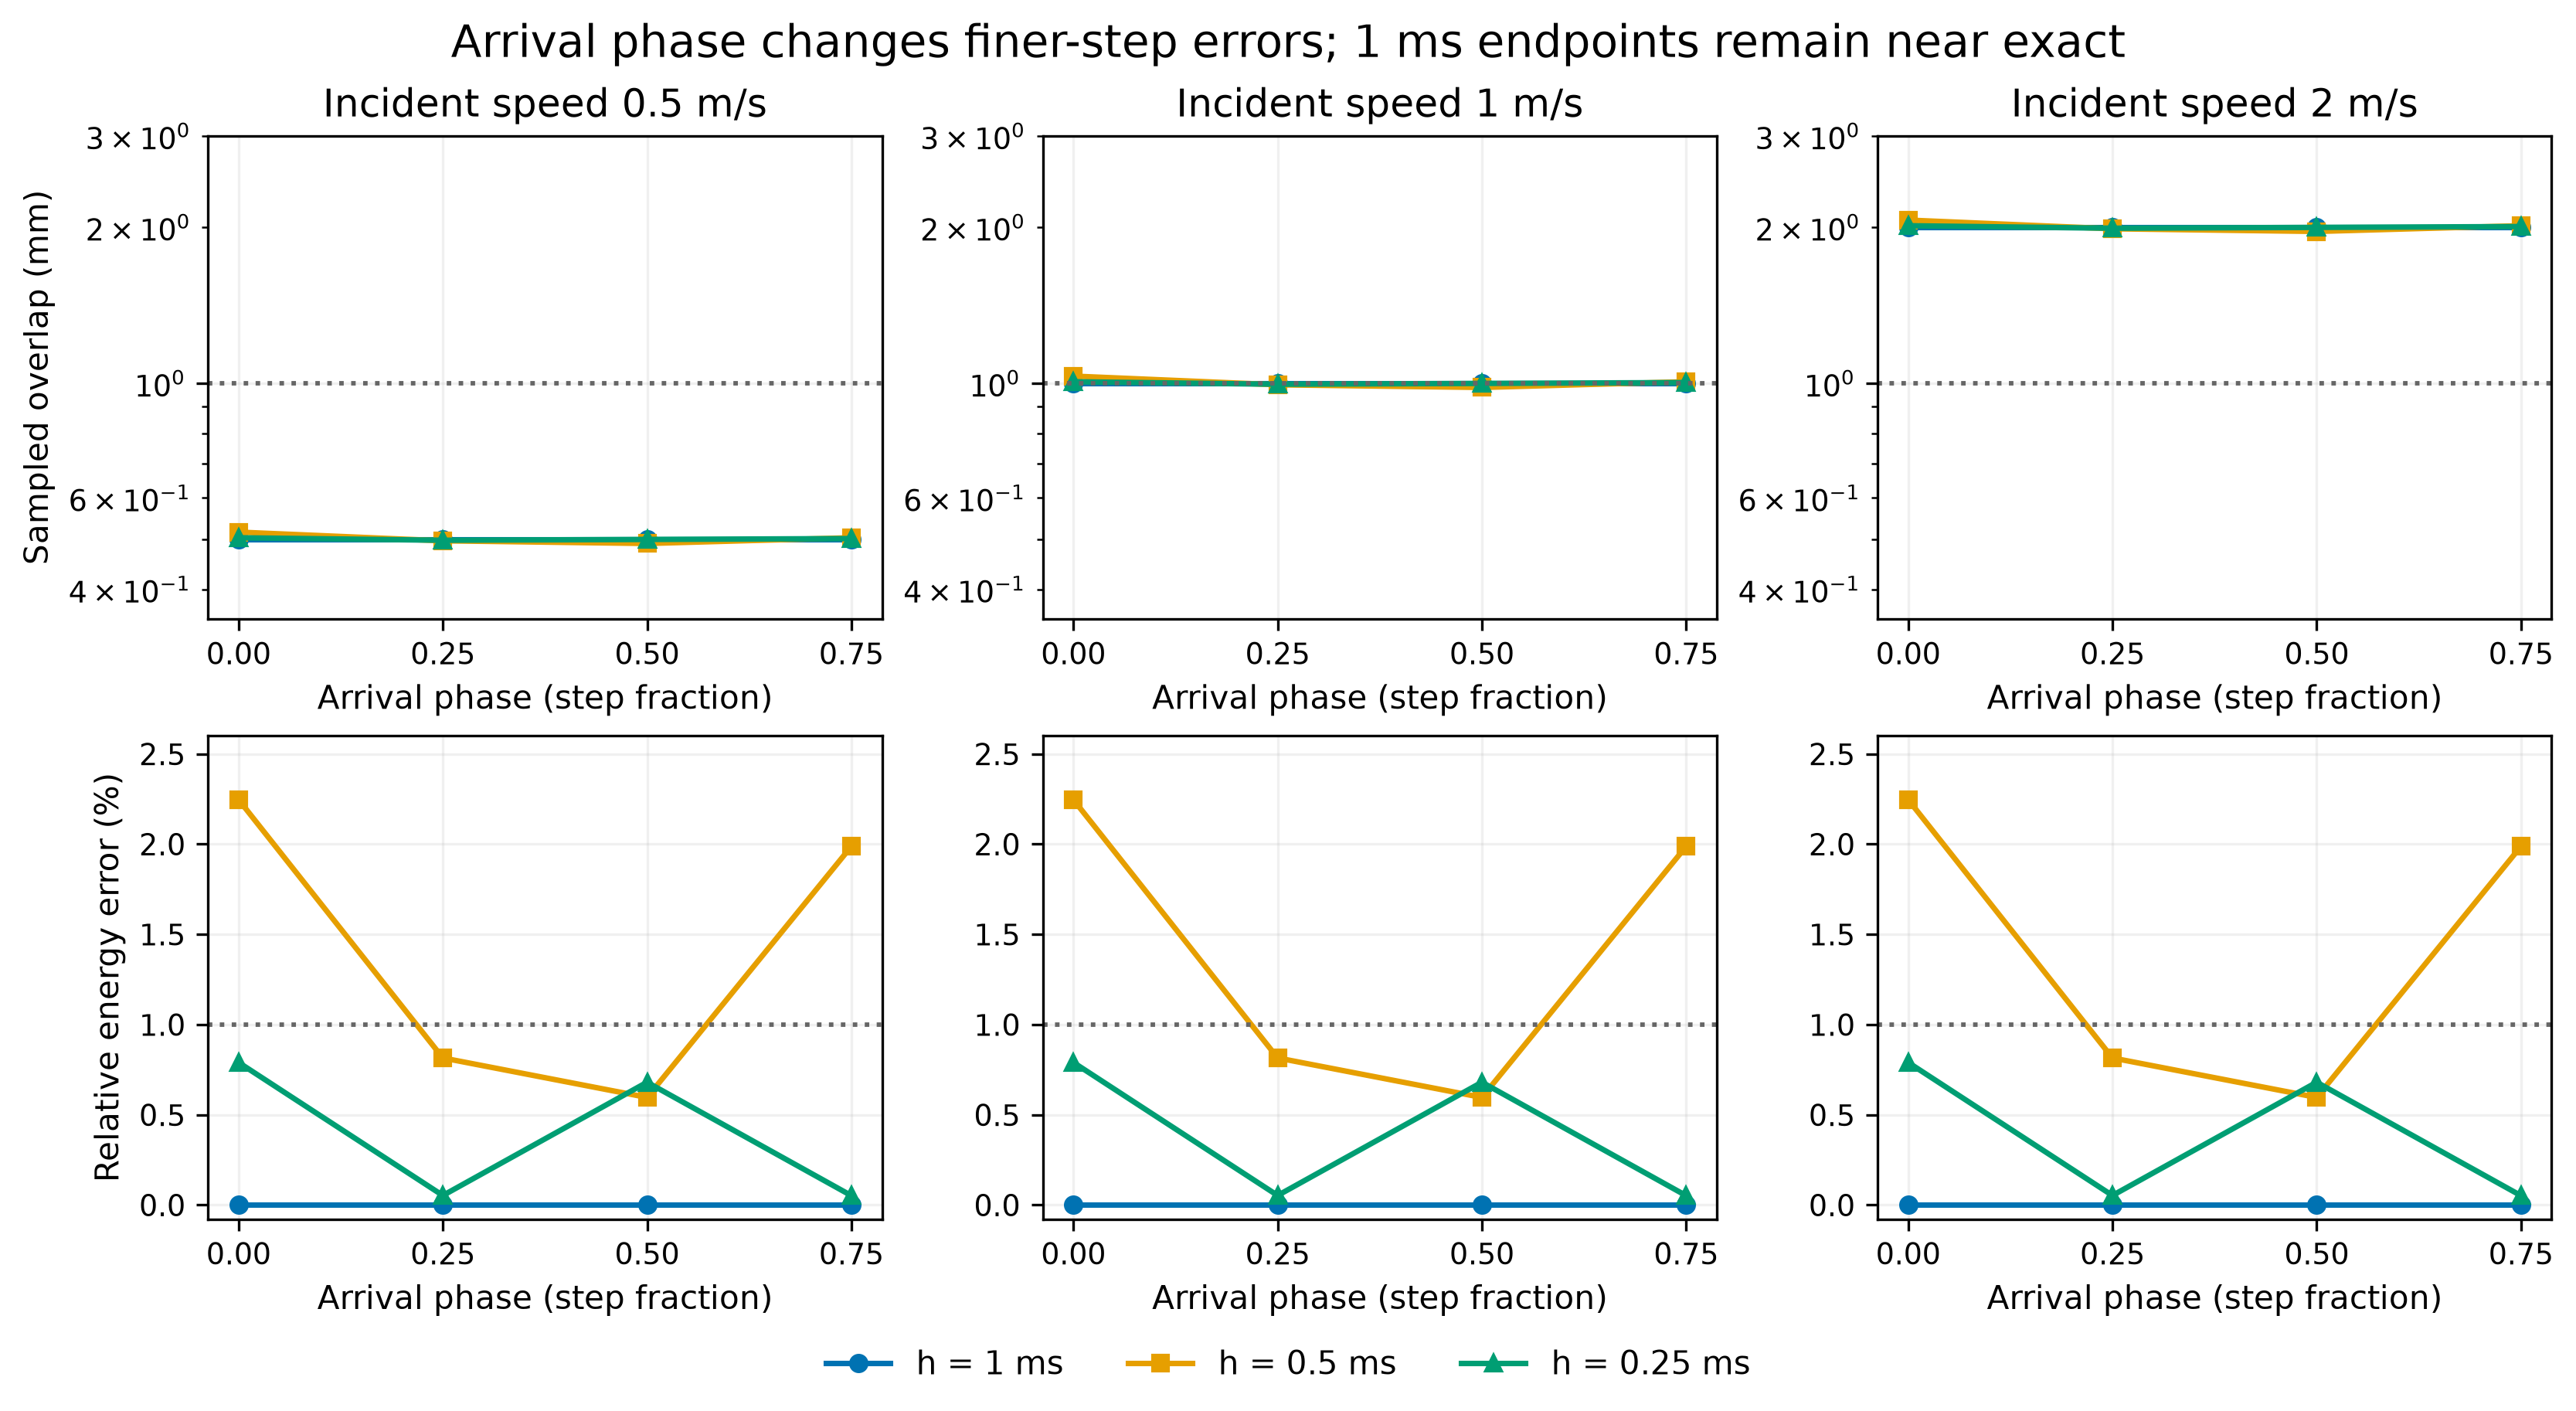
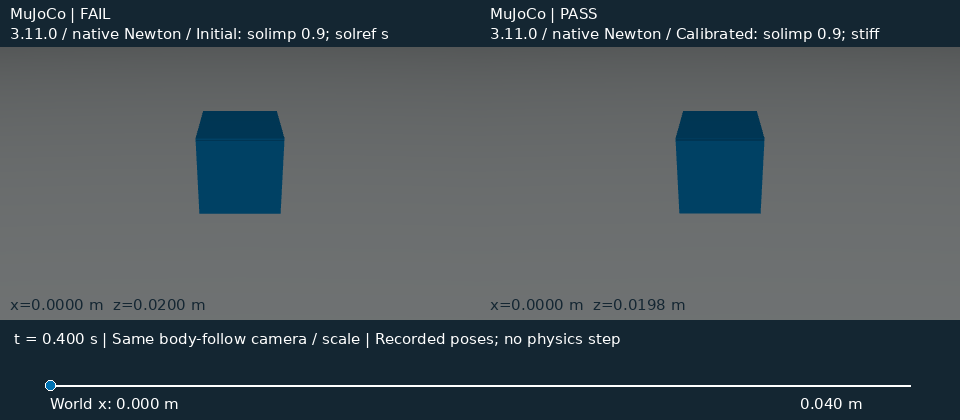
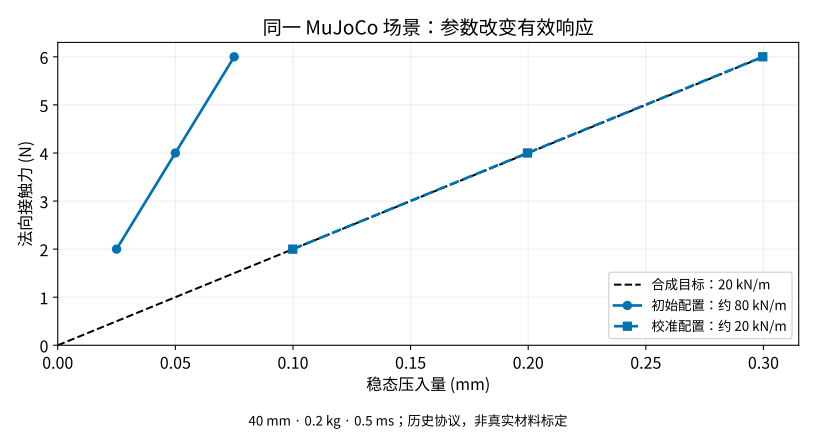
法向响应:改参数,还是改 solver?#
同一 MuJoCo 场景,从约 80 kN/m 到合成目标 20 kN/m。先看加载窗口的压入曲线,再看完整卸载;成功只属于规定的物理检查与条件。
夹持:0.4 N 滑脱,0.8 N 保持#
同一 Genesis 夹具与物体,只改变指关节驱动力限额。对照完整闭合、抬升、保持和释放,并保留张开负例。
LIBERO:原任务、步长对照与观测修正#
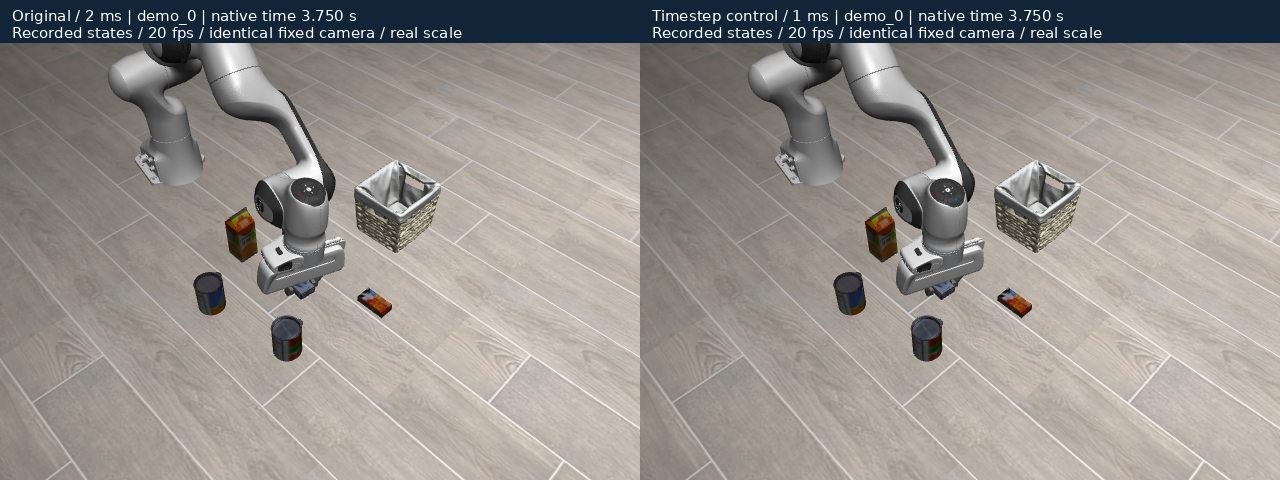
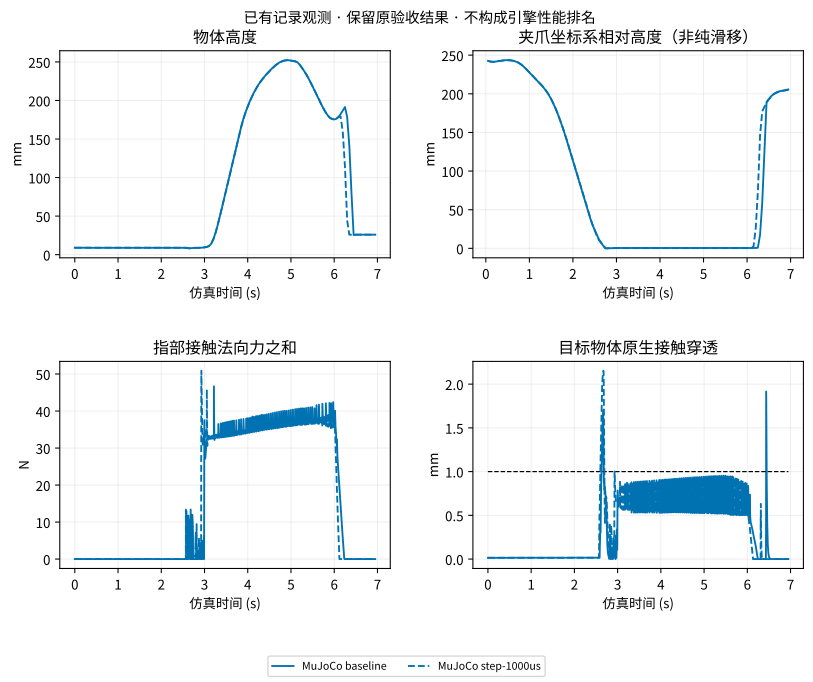
相同动作、初态、Panda 和成功判定;原版 2 ms 与未通过筛查的 1 ms 对照。全部留出任务成功,物理诊断 5/10 对 3/10,成本约翻倍。观测刷新补丁的策略效果未验证。
比较了哪些引擎与 solver#
引擎 |
已登记配置的角色(非同级算法清单) |
实验版本与路径 |
|---|---|---|
MuJoCo |
约束求解: CG (nonlinear) · Newton · PGS |
3.11.0, 3.14.0, 3.15.0; native / 历史路径详见矩阵 |
SuperDex |
柔性实现: experimental-shell |
1.0.0; native / 历史路径详见矩阵 |
Genesis |
柔性实现: PBD |
1.4.3; native / 历史路径详见矩阵 |
Newton Physics |
实现/系统: Featherstone · Kamino · SemiImplicit · VBD · VBD compliant · VBD legacy · XPBD |
1.6.1 / Warp 1.18.0, 1.7.0.dev0 @ 2dee3234; native / 历史路径详见矩阵 |
PhysX |
柔性实现: surface cloth |
5.9.0; native / 历史路径详见矩阵 |
Drake |
约束求解: SAP |
1.57.0; native / 历史路径详见矩阵 |
原生与框架 MJWarp 另列运行路径及实际核心。Newton Physics 是引擎项目,Newton 也是求解算法名。SuperDex BFGS/SR1 在已测 assembly period=1 时执行 Newton 等价步;配置名不计作独立算法。
本表是研究对象概览,包含失败与未准入项;执行情况、CPU/GPU、精度、完整配置和不支持原因见 完整矩阵 / Full matrix。
角色按各引擎的已记录名称解释,不代表这些算法求解同一问题,也不证明任意组合已经执行。AUTO 只是选择策略;未知身份不从默认值补写。
比较边界: 系统配置选型与受控算法归因分开;记录完整性、数值一致性、物理参照和任务结果分别阅读,原始评分与失败分母不变。 分类与证据说明。
细 SDF 几何与材料响应仍需 #178 资格核验;布料材料、碰撞/耦合与夹持分别由 #179 补齐基线。既有开发案例通过不等于公平的跨引擎材料比较。
MJWarp 运行路径对照(归入 MuJoCo 核心)
运行路径 |
实际物理核心 |
solver/接触路径 |
任务验收状态 |
|---|---|---|---|
Isaac Sim6.1.0 local tag build / Newton1.5.0 / vendor Warp1.16.0 |
MuJoCo 3.11.0 |
MJWarp Newton / pyramidal / Newton contacts |
|
Isaac Sim6.1.0 local tag build / Newton1.5.0 / vendor Warp1.16.0 |
MuJoCo 3.11.0 |
MJWarp Newton / pyramidal / MJWarp contacts |
|
Native matched core / vendor Warp1.16.0; original and four-field aligned |
MuJoCo 3.11.0 |
MJWarp Newton / pyramidal / MJWarp contacts |
已有模型与时钟诊断;可靠任务验收仍按矩阵状态记录。路径差异 #152 保留独立研究范围。