RSS 海绵擦拭:复现与 latch 对照#
未改动的 RoboSimStudio 官方擦拭测试已通过 全部 9 项断言。独立运行的清洁率为 95.5%,对杆峰值接触力 4.93 N,保持阶段材料点区域质心在实测手坐标系下的最大位移约 0.061 mm。原版使用 latch 辅助固定海绵;成功复现的是带辅助保持的擦拭,不是纯摩擦抓持。 手内旋转仍是另一个任务。
latch 是什么,为什么影响结论#
这里的 latch 是仿真中的辅助固定机制:夹爪先通过接触挤压海绵,达到抓取就绪条件后,再给接触区域附近的海绵节点添加柔顺位置约束,让约束目标随手运动;收到张开命令时解除。海绵仍能变形,受约束节点也允许小幅偏离目标,不能理解为整块海绵被完全焊死。
固定版本用 pin_nodes 建立约束,刚度为 4000 N/m、阻尼为 20 N·s/m,再用 ride 在每个软体子步更新随手运动的目标。它提供了接触摩擦之外的保持作用,不是真实胶水模型,也不是增大摩擦系数。上游 latch 实现。
因此,带 latch 的成功能说明这个辅助配置完成了擦拭;不能单凭它证明接触与摩擦足以维持抓持。下方无 latch 对照保留相同抓取就绪条件和接触设置,仅撤去辅助约束。无 latch 后滑脱也不自动证明求解器错误:实际载荷、控制、材料、摩擦模型与耦合误差仍需分别检查。
固定条件的重复实验#
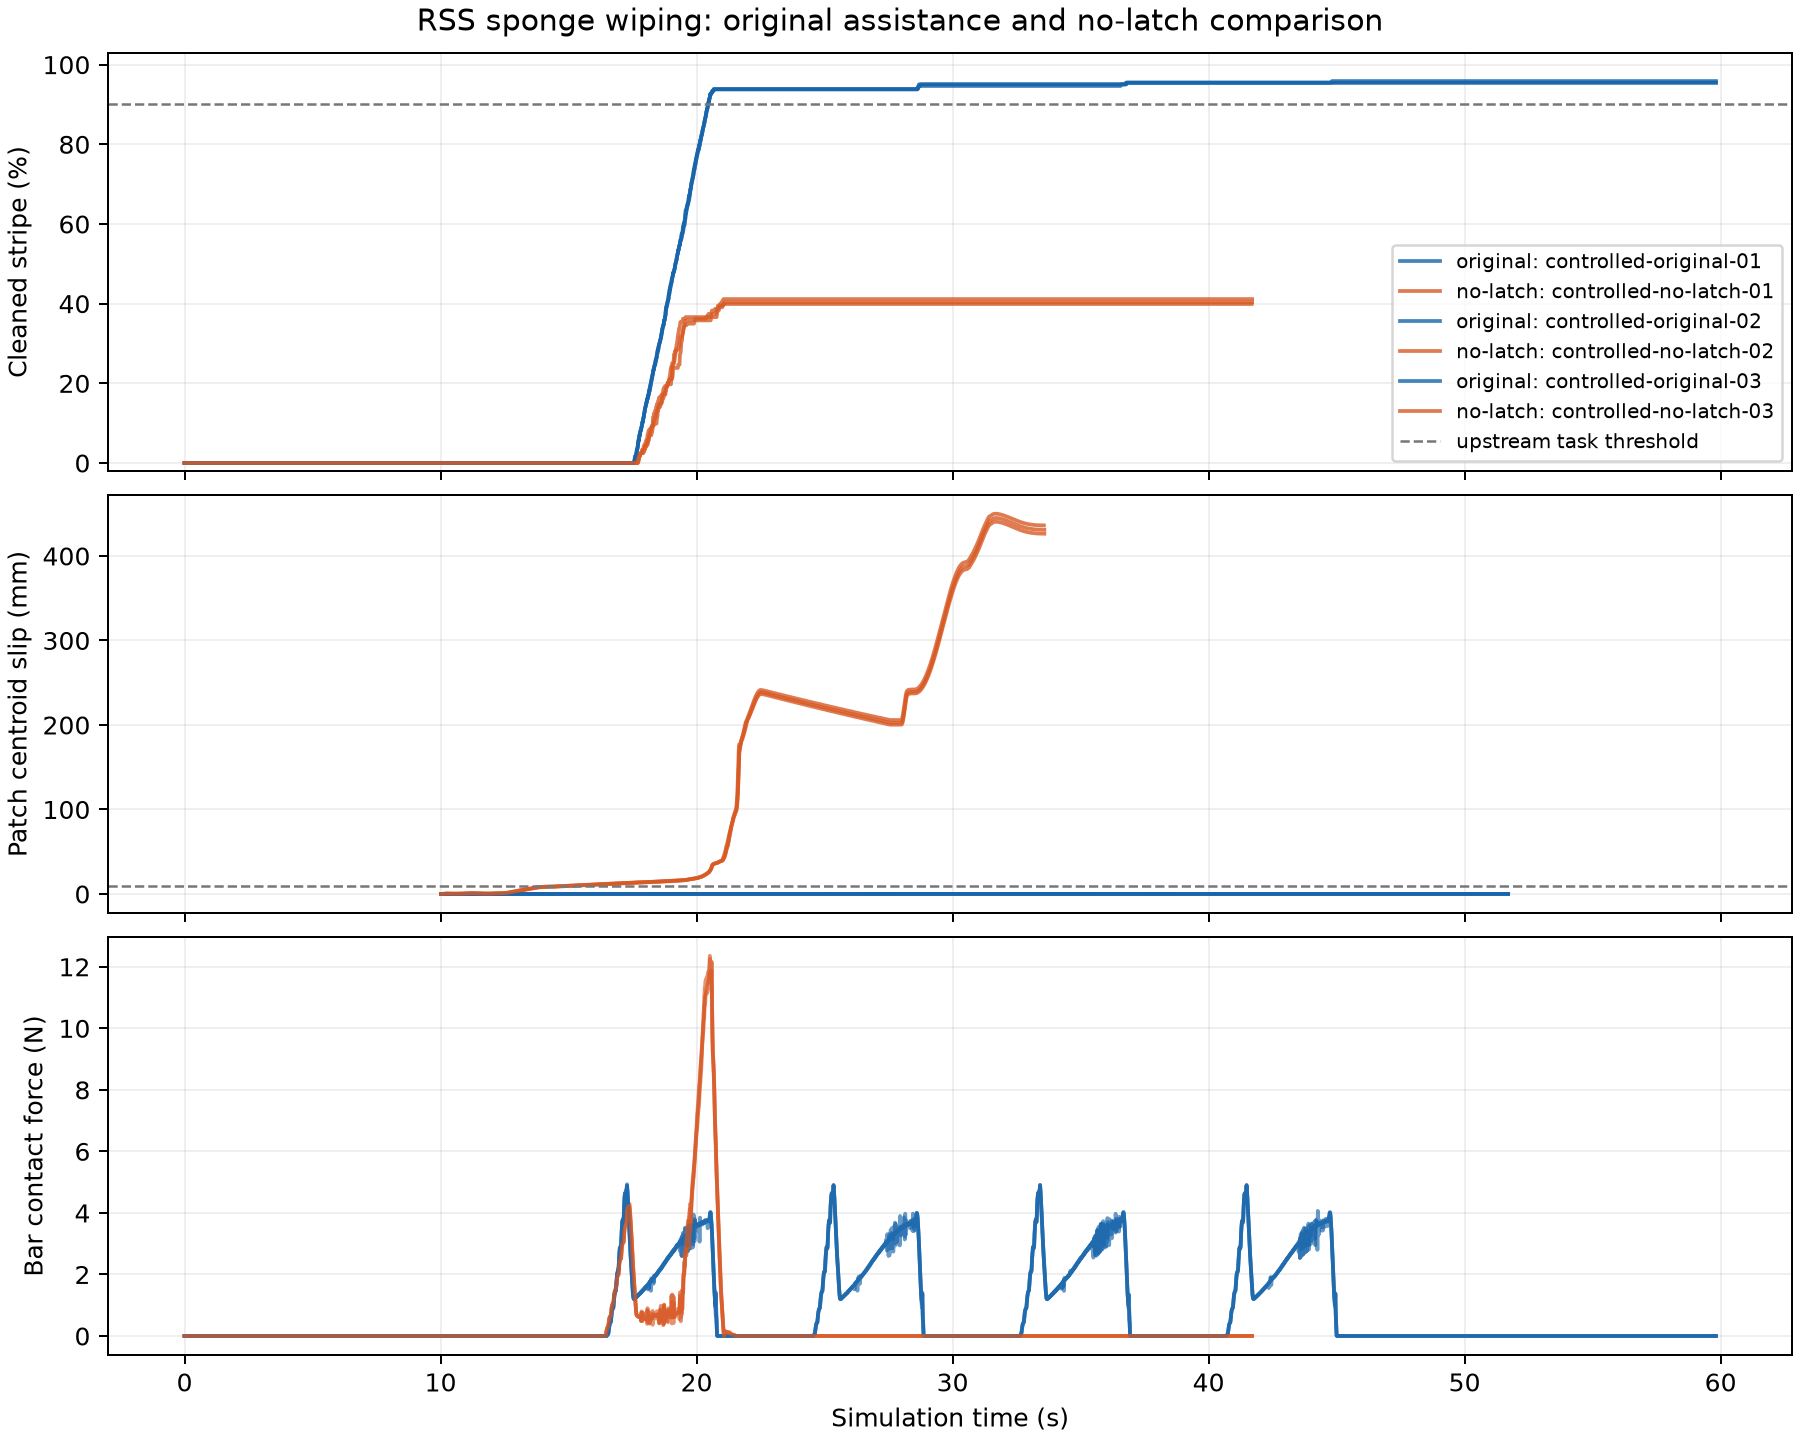
原版 3/3 任务通过;无 latch 0/3。 六条记录均通过独立一致性检查,完整碰撞模型、初始与静置后的海绵状态、跟踪材料点索引也完全一致。
运行 |
清洁率(%) |
保持阶段区域质心位移(mm) |
最大材料点位移(mm) |
对杆峰值力(N) |
水平归位误差(mm) |
任务 |
|---|---|---|---|---|---|---|
原版 1 |
95.473 |
0.0606 |
0.764 |
4.910 |
0.046 |
通过 |
无 latch 1 |
39.918 |
449.9811 |
479.305 |
11.886 |
435.806 |
失败 |
原版 2 |
95.885 |
0.0606 |
0.760 |
4.895 |
0.059 |
通过 |
无 latch 2 |
41.152 |
444.9449 |
467.222 |
12.261 |
430.553 |
失败 |
原版 3 |
95.473 |
0.0608 |
0.764 |
4.932 |
0.044 |
通过 |
无 latch 3 |
40.329 |
440.4694 |
466.125 |
12.359 |
425.927 |
失败 |
无 latch 海绵在擦拭期间脱离夹爪。控制器随后检测到压靠失败,退出擦拭循环并归位;done 仅表示流程结束,清洁率与海绵归位条件仍失败。无 latch 组所有记录步的约束数均为零。
原版清洁率落在作者报告的 95.5%–95.9% 范围内。本次无 latch 批次低于作者报告的 68.7%–76.1%,跨批次差异的原因尚未隔离;此处的因果对照限定为共享本批固定几何的两组。作者参考。
预先选定每组第一次记录作为视频对照,完整展示任务过程。每秒仿真时间录制 10 帧,使用 RSS 自带的 tiled 碰撞几何视图。
原版:latch 柔顺辅助固定
无 latch:仅靠接触保持
同一轨迹的 RTX 外观回放#
已将使用 latch 的原版第 1 次记录的 10–20 s 连续片段重渲染为 100 帧、10 fps、960×544 的 RTX 视频。下图左侧为 tiled 碰撞视图,右侧为 OVRTX 路径追踪,两侧都保留 latch 辅助保持,使用相同机位、相同时间戳与原始状态。金属反射、桌面纹理、机器人外壳光泽和柔和阴影来自固定版本 RSS 的材质、房间和灯光。
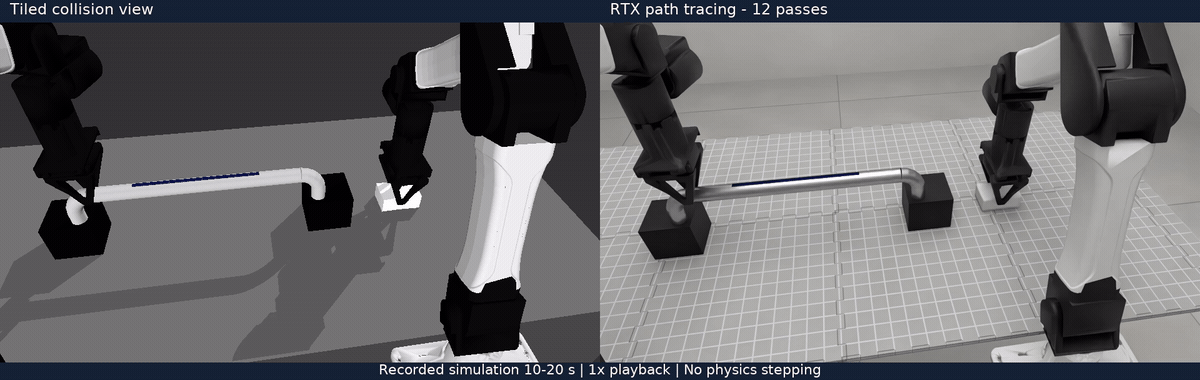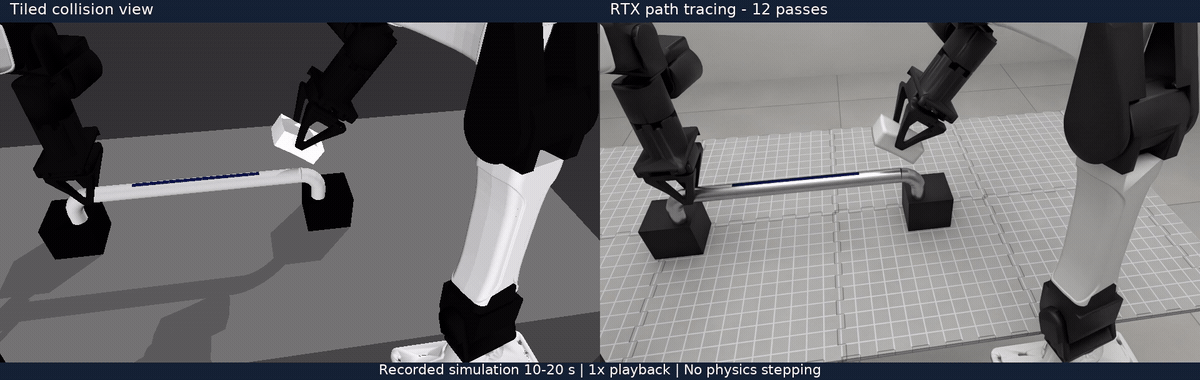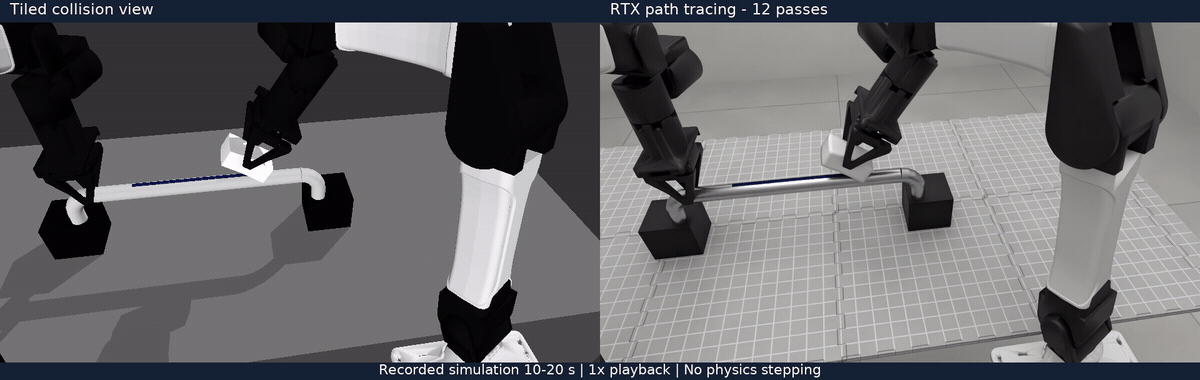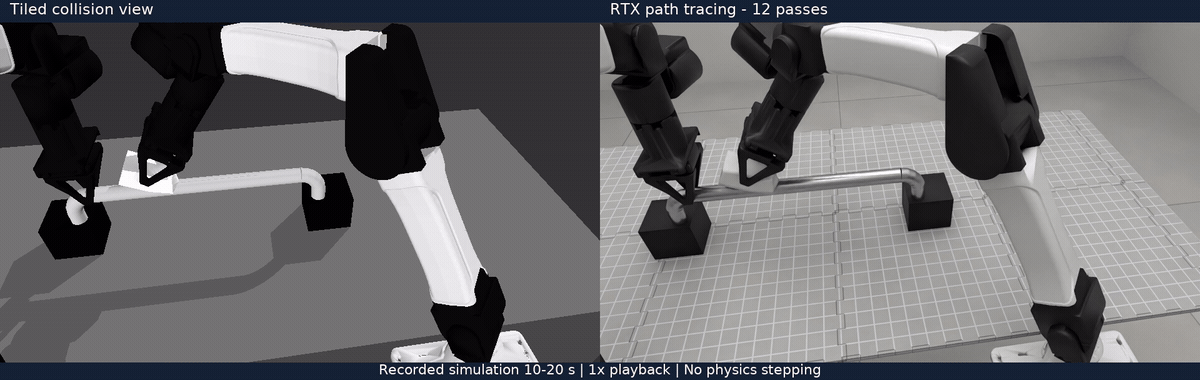
完整对照视频 · 逐帧映射、输入哈希与状态核验 · 媒体处理记录
此次回放执行 0 个物理步;刚体位姿、关节、海绵材料点和墨迹加载的最大绝对误差均为 0,100 对画面输出后状态与动态颜色保持不变。原始输入文件哈希也保持不变。恢复了录制时保存的地面显示开关,完整编译模型随后逐数组及哈希匹配;碰撞标志不允许改变。回放不插值、不平滑材料点,也不产生新的任务成功率。
在本次 RTX 4090、4 核等效配额的受限作业中,12 pass 的 RTX 渲染调用平均耗时 81.75 ms/帧,tiled 为 3.61 ms/帧;场景构建与预热合计 9.80 s。这些是该作业的渲染成本,不包含视频编码,也不构成独占硬件或端到端仿真吞吐基准。初次预检因地面显示标志未恢复而被完整模型检查拒绝;修正后两帧预检和连续片段均通过,失败记录保留。
复现需要完整 states/*.npz 原始记录及固定上游 RTX 环境;下方数据包提供首对完整 raw,摘要/CSV 本身仍无法代替软体顶点。见 重渲染命令 与 渲染任务 #229。
固定了哪些条件#
RSS 提交 23417de 提供双 YAM 机械臂、海绵、杆、材料与脚本控制器。锁定组合为 Newton 1.6.0、Warp 1.18.0、MuJoCo/MJWarp 3.12.0 和 SuperDex 1.0.0;原生接口读回确认 SuperDex 使用单精度。控制频率为 60 Hz,每个控制周期有 16 个刚体子步、2 个 SuperDex 步。原版海绵参数为杨氏模量 80 kPa、泊松比 0.3、密度 110 kg/m³、摩擦系数 0.9、摩擦正则化速度尺度 0.1 mm/s。这些是示例设定,不是真实海绵的测量参数。
重复执行官方 CoACD 预处理时,完整模型分别出现了 499 和 505 个形状。因此,第一次带记录的原版运行单独作为未配对参考保留,随后缓存一次官方方法生成的分解。正式两组复用同一份 49/48 块凸分解,并核验输入、调用顺序、缓存数组与完整编译模型的哈希。上游源码和引擎二进制保持原样。
无 latch 版本保留抓取就绪条件:连续 12 个控制步稳定、开度变化不超过 0.3 mm、两侧法向力各至少 2 N、压缩量至少 2 mm。达到就绪条件后,跟踪相同材料点区域,取消 pin_nodes 和 ride,让流程继续擦拭。每个记录步检查桥接器中的实际约束数。
画面中的 pin 数量表示注册的约束组数:原版为 1 组,覆盖 106 个材料点;无 latch 为 0 组。
如何解释数值#
独立 NumPy 评分将原生四元数归一化后构造旋转矩阵,从保存的材料点重算手坐标系中的位移。分别报告区域质心位移和最大材料点位移:两者都可能包含软体变形,反向变形还可能在质心指标中抵消。主动松开后的运动不计入保持阶段最大值。
清洁率从保存的墨水状态重算,海绵和机械臂归位误差从保存位置核对。沿用原版任务阈值:清洁率至少 90%、对杆峰值力超过 1 N、压力超过 5 kPa、海绵水平归位误差小于 20 mm、垂直误差不超过 3 mm、机械臂回到 home 的误差小于 6 mm、状态有限且流程完成。无 latch 组不会仅因没有约束而被判失败。
清洁率是原版的仿真磨损指标,不是真实墨水去除率。每组 3 次是开发复现重复,不是留出验证,也不足以估计部署可靠性。该对照只识别当前几何和配置下辅助保持的贡献,不能直接归因于摩擦定律、耦合延迟、材料精度或某个引擎的总体优劣。
下载原始记录,先离线复算#
下载证据包包含同一固定几何 cohort 的 controlled-original-01 和 controlled-no-latch-01。159 个文件约 126 MiB 压缩/349 MiB 解包,含完整观测、接触与状态数组、连续录像、有效参数、历史源码、当前独立评分器和许可。清单逐项给出来源、大小、SHA-256、用途和所属尝试。原始数据不修改;图与报告写入一个新的输出目录。
按照首页 CPU 快速开始下载后复算。隔离环境经检查不含 MuJoCo、SuperDex、Newton 或 Genesis;本轮在 Python 3.12.12、NumPy 2.5.2、Matplotlib 3.11.2 下离线复算这一对记录。下图来自保存的材料点与墨迹数组,保持位移不包含主动张开后的运动。
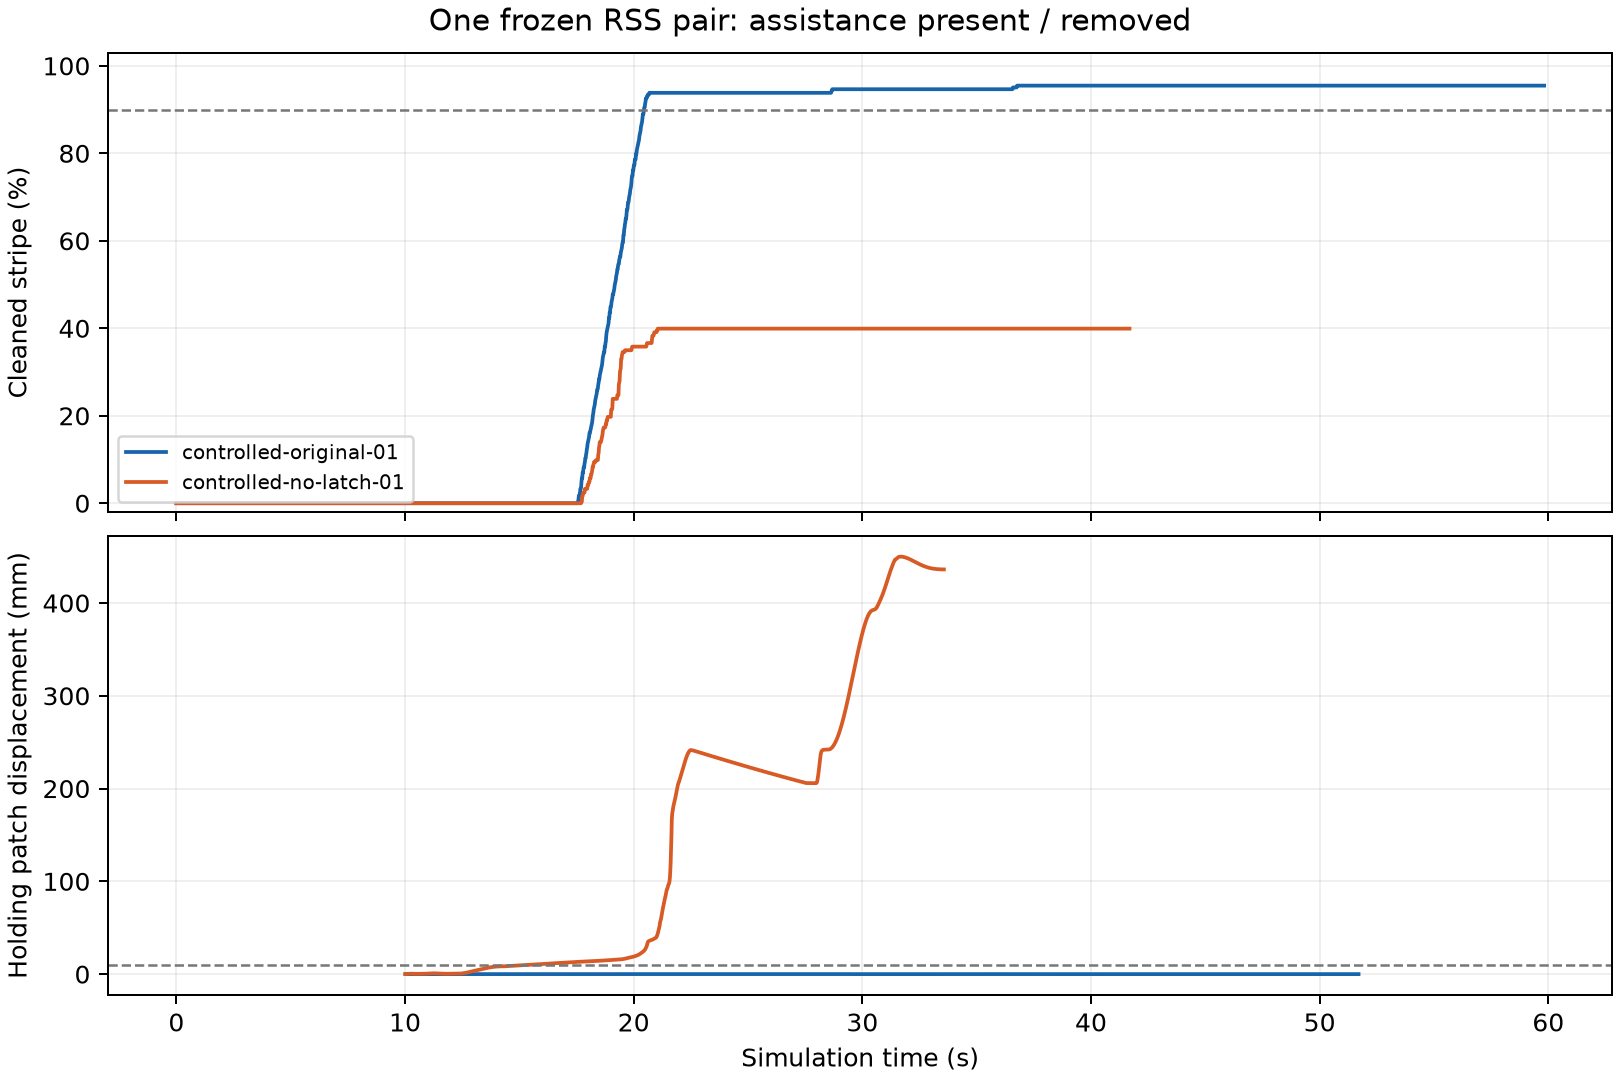
复算报告给出原版/无 latch 的最大保持区域质心位移 0.060631/449.981051 mm、最终清洁率 95.473251%/39.917695%。两份记录一致性通过,任务结果分别为通过/失败。文件哈希与编译模型数组哈希分开核验;缺项、错 hash、跨尝试混合、摘要伪装原始数据或覆盖输入均拒绝。
包内 attempt-index.json 保留全部 12 条执行记录:4 次诊断(一次启动阶段主动中断、三次刻意截短到 3 s)、未改动的原生测试、1 次未配对参考、6 次受控运行;准备失败、3 次后处理和四元数评分修正单列。完整 raw 只公开首对,其他记录和跨 cohort 解释仍由 #247保留;不能把本包当作全 RSS 公开复现。3 个可能包含本机路径的派生字节码缓存未打包,对应源码、排除项哈希及本地原文件保留。
再重跑原生仿真#
原生路径使用固定 RSS 提交 23417de77edf59d614531a833334ed4e2206fc2c、其锁文件与 SuperDex extra;记录中 SuperDex Physics 为 1.0.0(单精度),Newton 1.6.0,MuJoCo/MuJoCo Warp 3.12.0,Warp 1.18.0,CoACD 1.0.11。完整包内 manifest 保留实际包版本和物理配置。按固定版本与复现命令另建环境,不用苹果抓梗环境替代,也不把 CPU fallback 或新版本自动视为同一 cohort。
历史物理录制使用 NVIDIA CUDA 环境与 tiled 渲染;重跑前先具备匹配 GPU、驱动和上游依赖。RTX 外观回放还需要有 RT 核心的显卡及 OVRTX 0.4.0.346409(NVIDIA 专有软件许可)。SuperDex Physics 1.0.0的第一方代码声明 Apache-2.0,第三方依赖保留各自条款;不要把它与 OVRTX 的许可混为一谈。数据包不分发引擎二进制。新下载复算已在本轮执行;本节原生重跑沿用既有复现入口,本轮没有新增 RSS 物理采集。
尝试、成本与复现#
有限预算共使用 4 次短预检、1 次未修改的官方测试、7 次完整记录:1 次未配对参考和 6 次正式对照。未配对参考同样清洁 95.47%,任务与记录检查通过,但不计入正式对照分母。三次预检按计划截断于 3 秒仿真时间,第一次在启动阶段人工中止。
模式 |
仿真时长(s) |
受限运行耗时(s) |
峰值内存(MiB) |
|---|---|---|---|
原版 |
59.82–59.82 |
161.3–164.7 |
1441.9–1454.9 |
无 latch |
41.68–41.70 |
106.5–109.4 |
1306.4–1312.5 |
独立环境安装耗时 1072.2 s,与物理运行分列。首个受控配对的完整原始记录已通过上方数据包公开;其余原始记录继续保留,既有逐步曲线、摘要、配置与哈希仍可查看。
首次 RTX 预检在 539.8 秒后人工停止,首帧恰在停止前完成。因此记录为初始化成本较高,不据此判断死锁。后续使用上游 tiled 渲染器显示碰撞几何,不含 RTX 房间材质。独立评分曾因未归一化的单精度四元数产生偏差,现已修正并加入回归测试;原错误评分仍保留。
正式资源边界为 8 GiB 内存、4 个 CPU 核等效配额、128 个任务、零实验 swap,并保留 8 GiB 桌面内存余量,由现有 cgroup 工具执行。运行期间观察到其他主机任务,因此耗时仅作为工作负载成本,不用于独占性能比较。