DexLab#
用可复现的接触、摩擦与操作实验,研究机器人为什么抓得住、会滑脱,以及怎样选择和调整物理仿真。
English · 快速开始 · 完整实验目录 · 全部报告
做了哪些实验#
点击实验名或动图查看完整报告与复现方法。
实验 |
动图预览 |
|---|---|
Wuji 双指夹球 |
|
RSS 擦拭 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
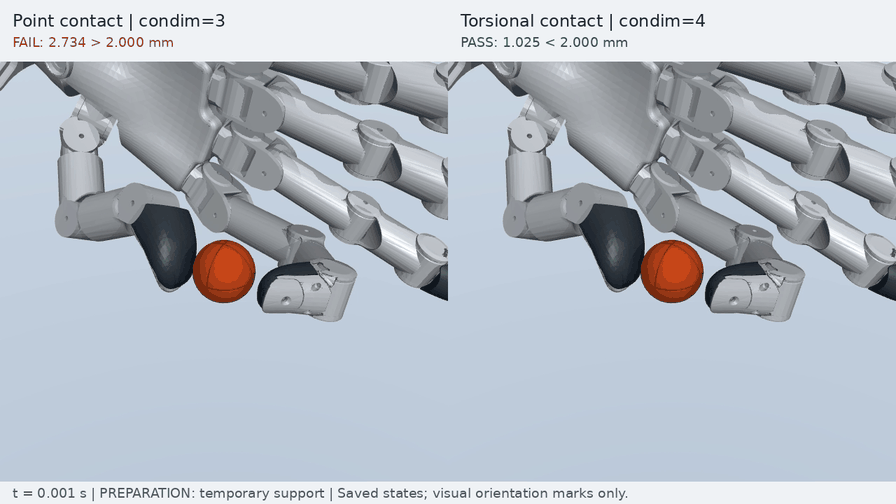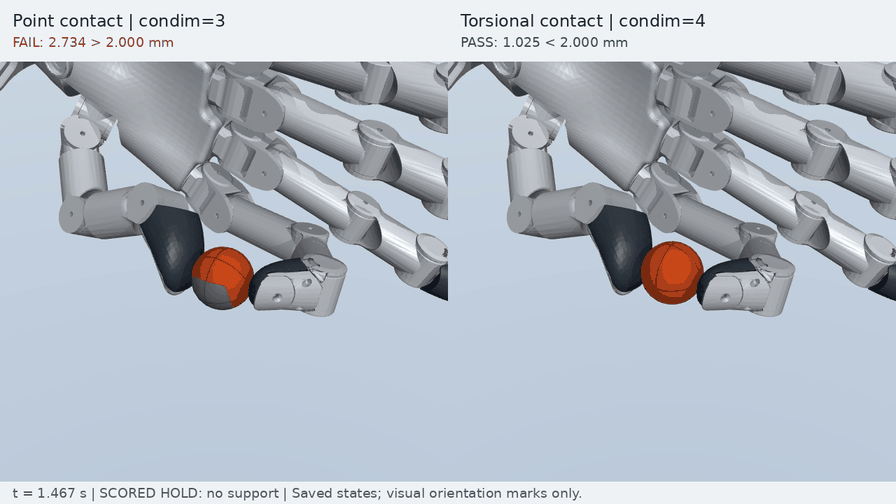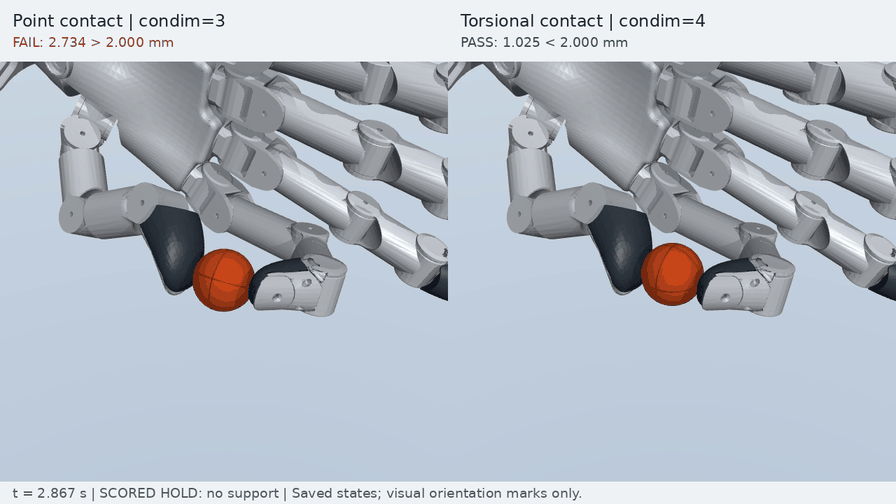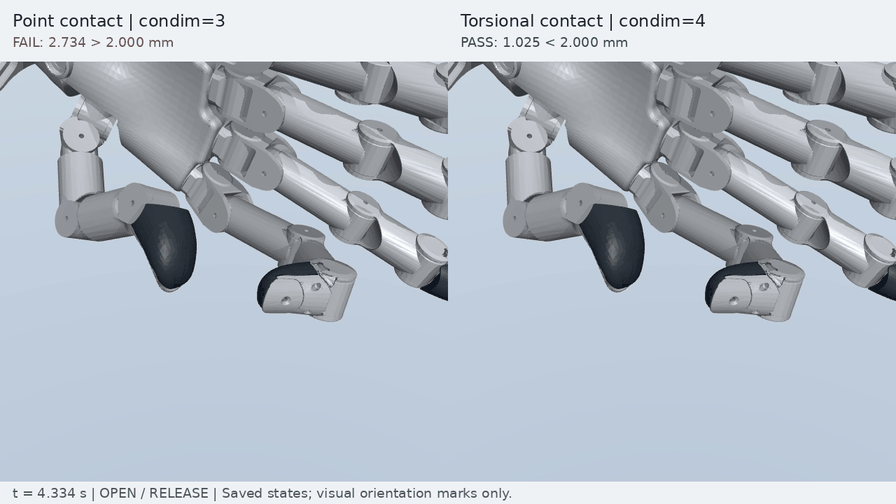
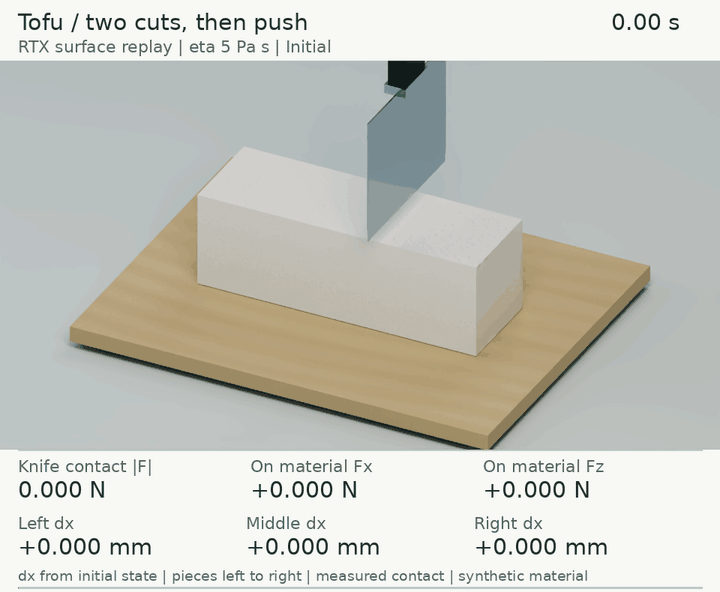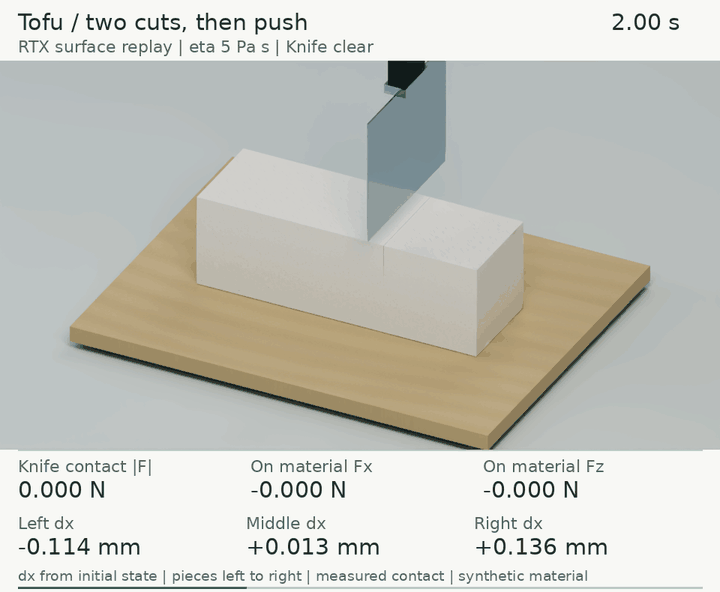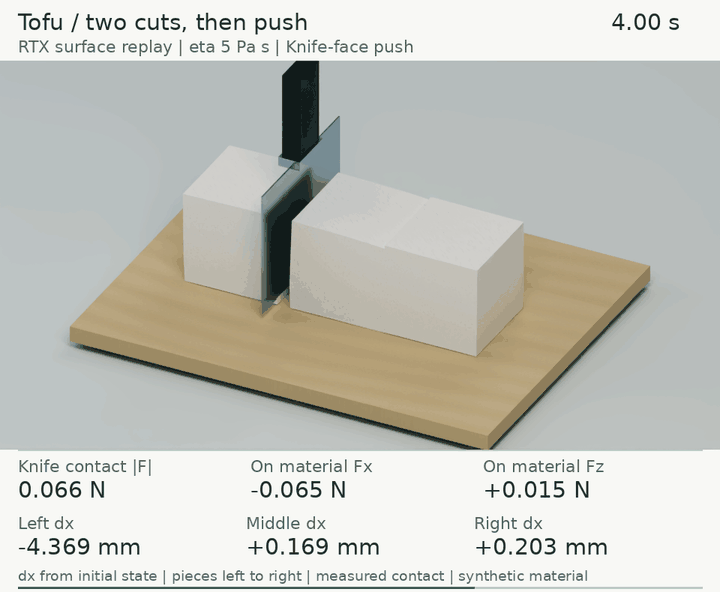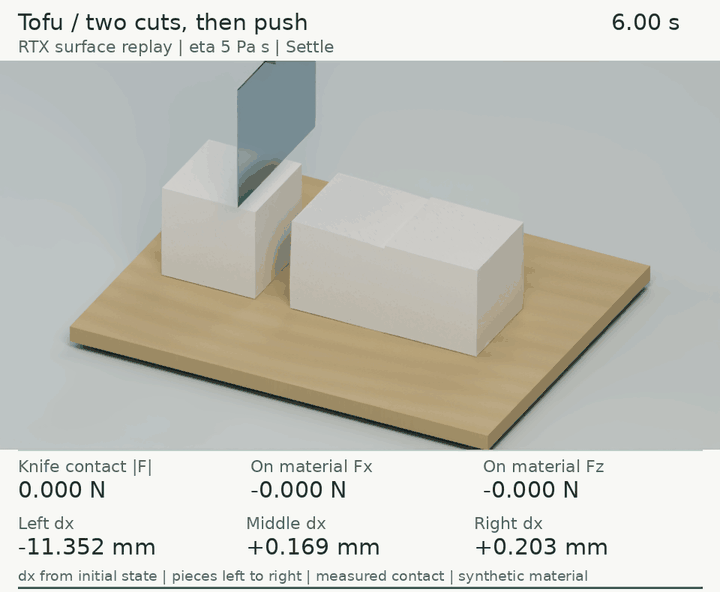
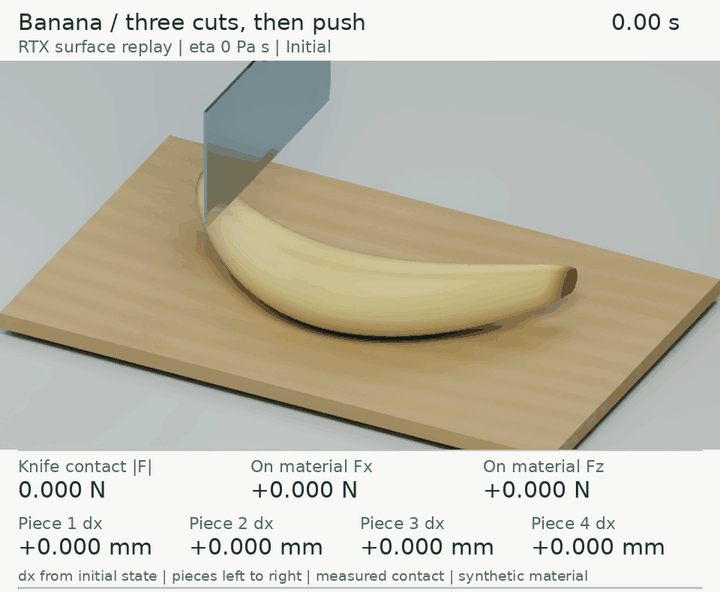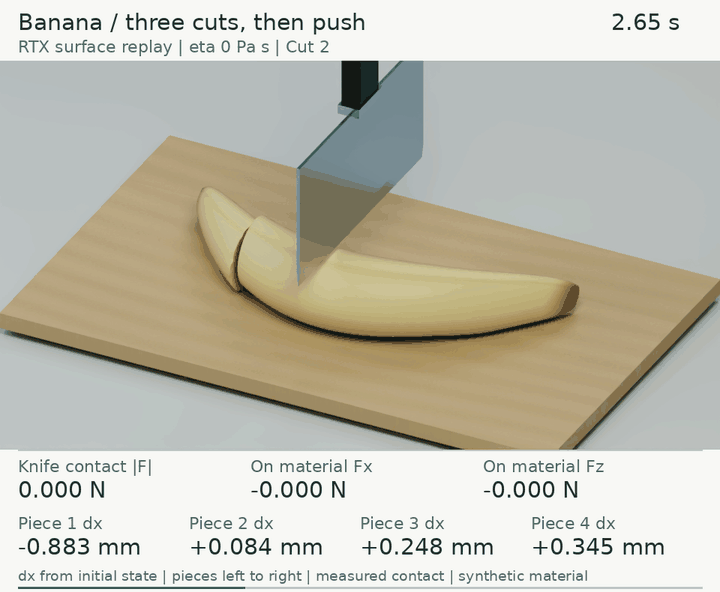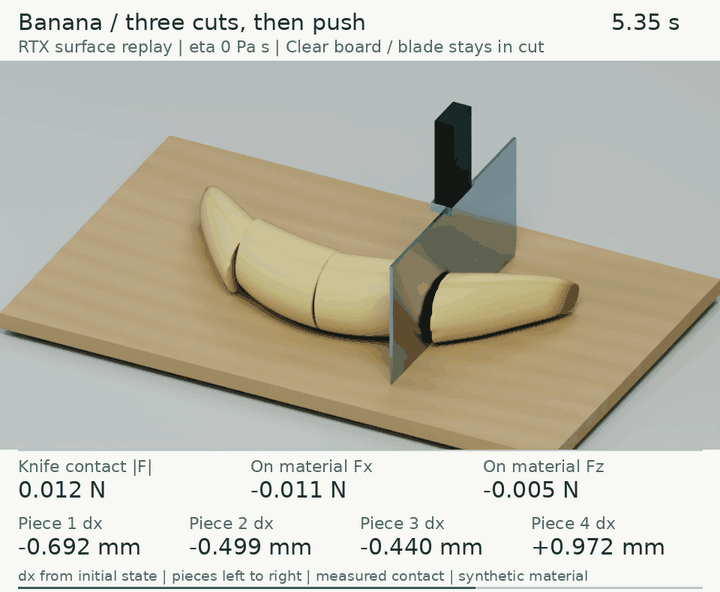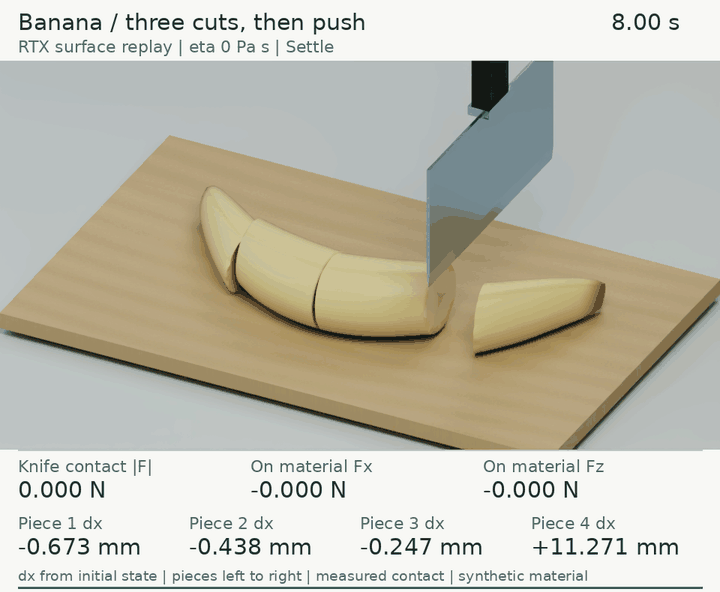
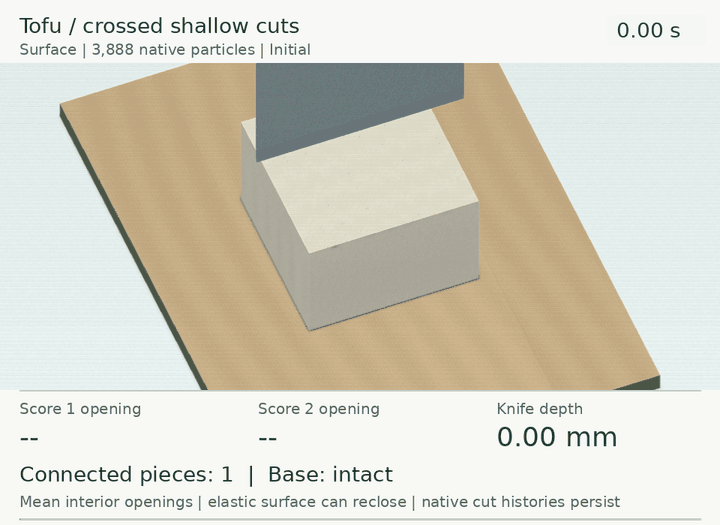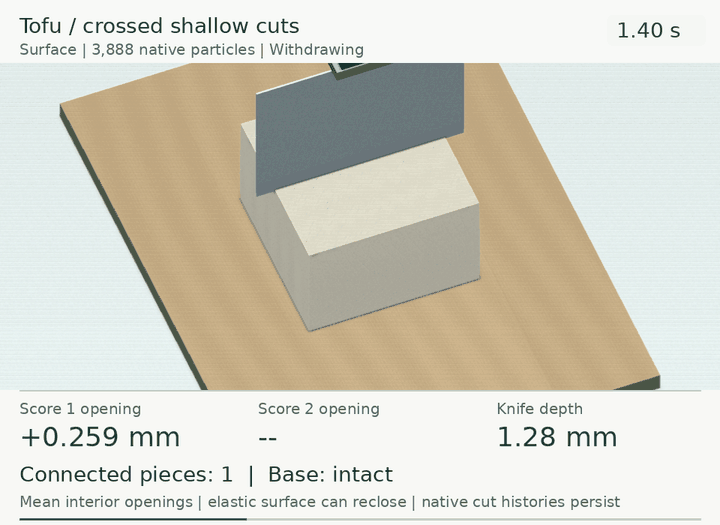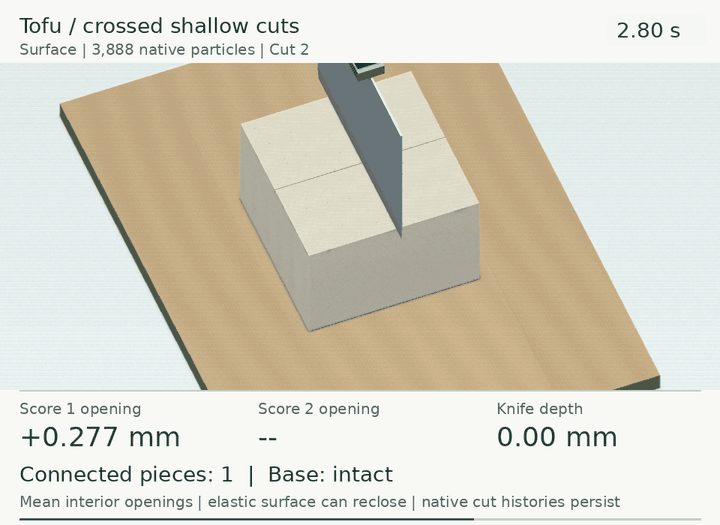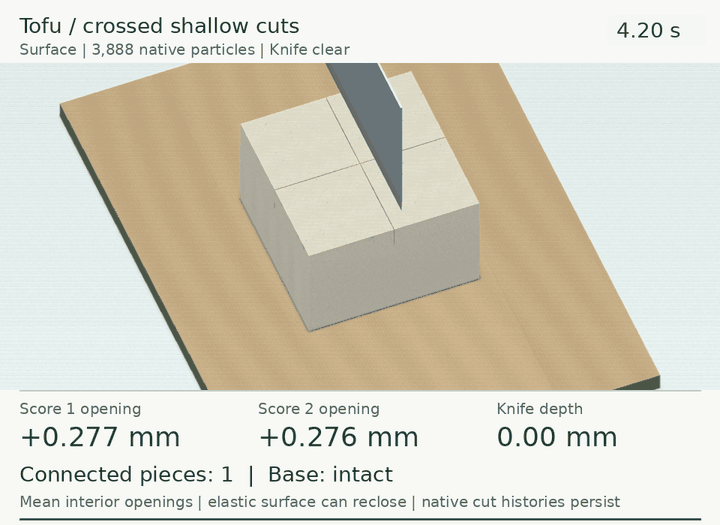
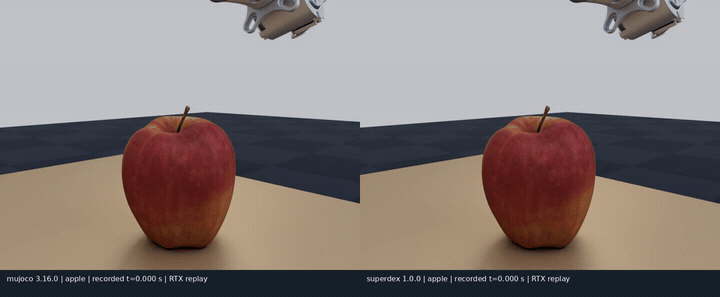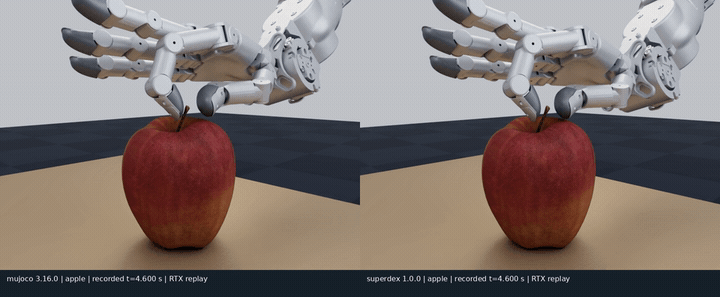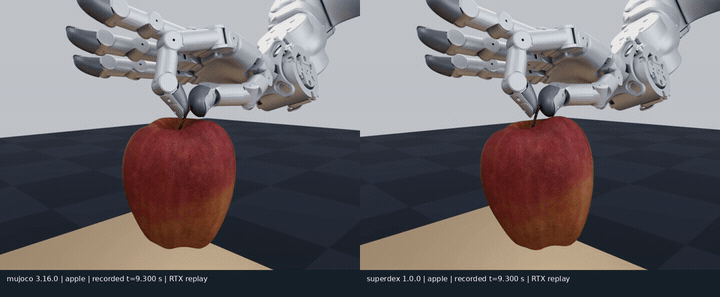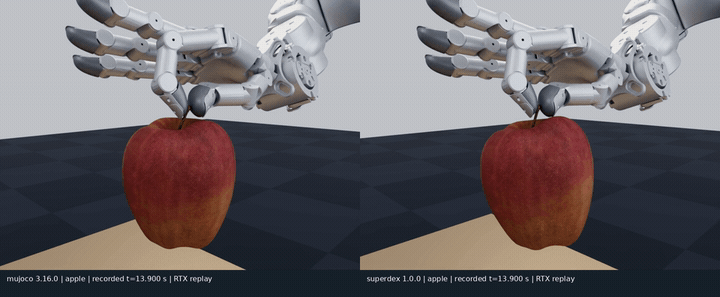
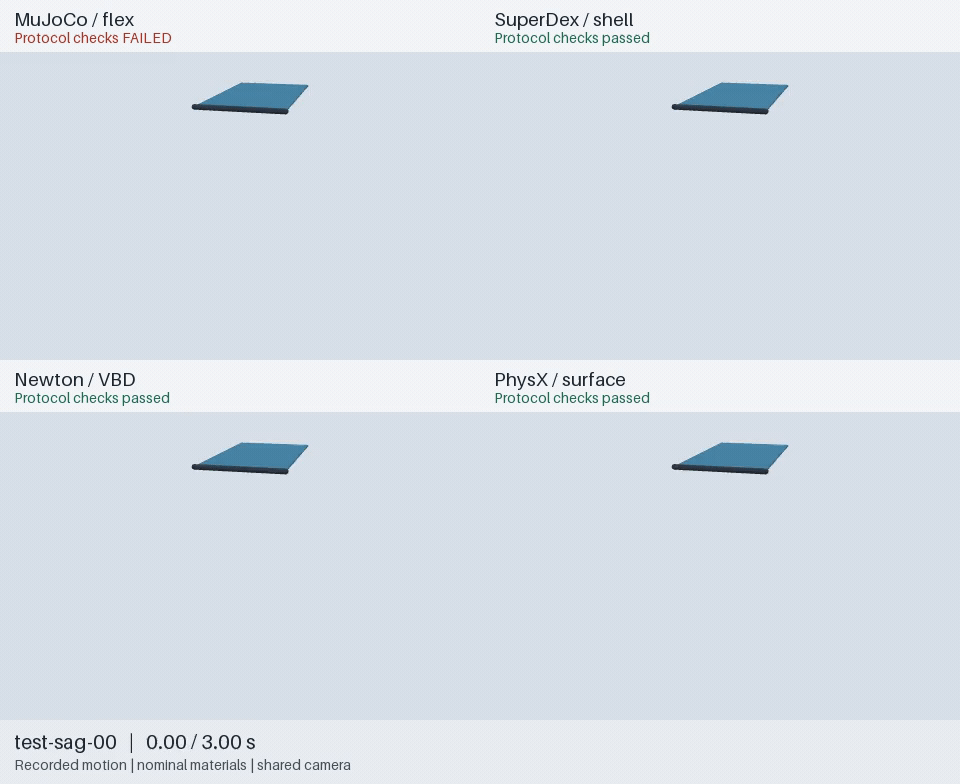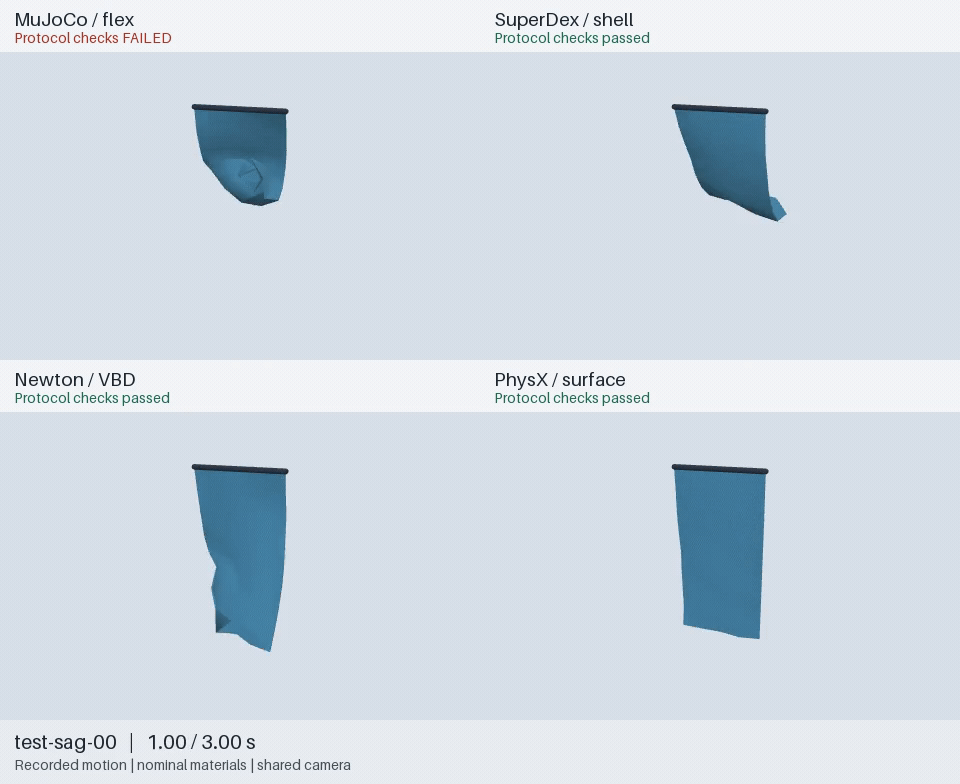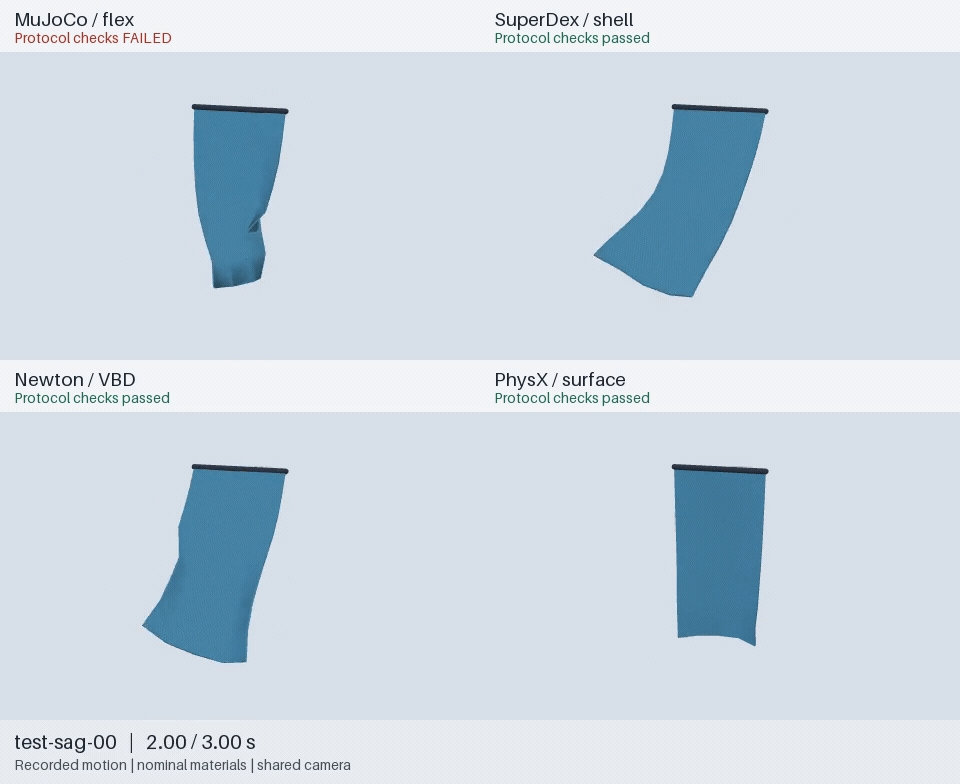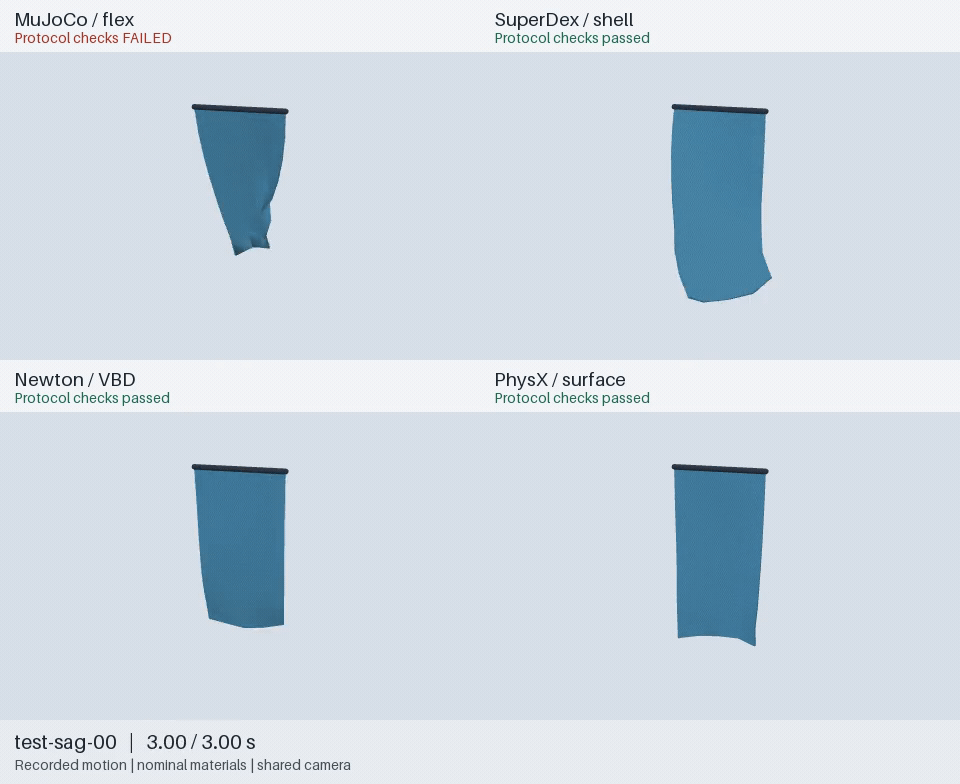
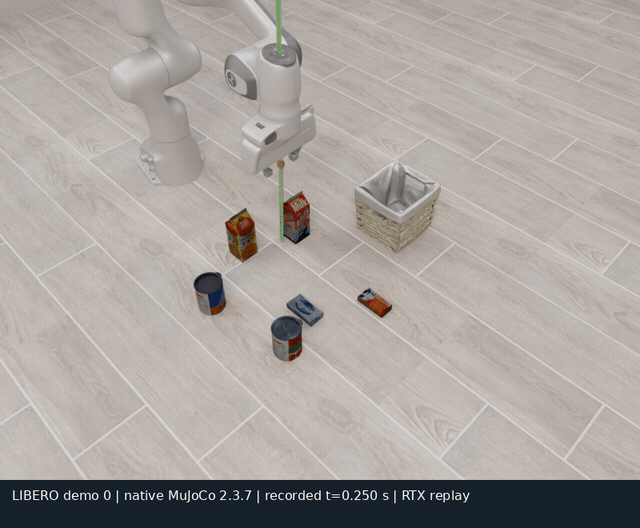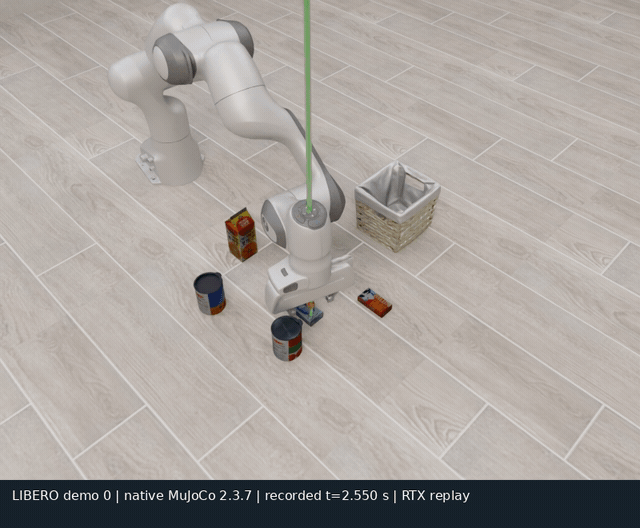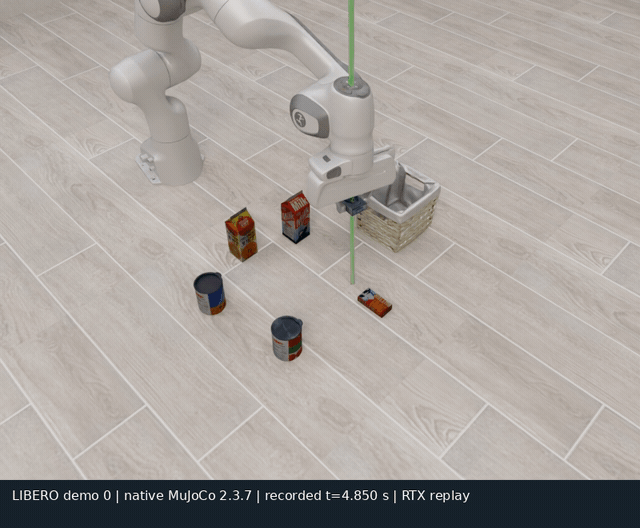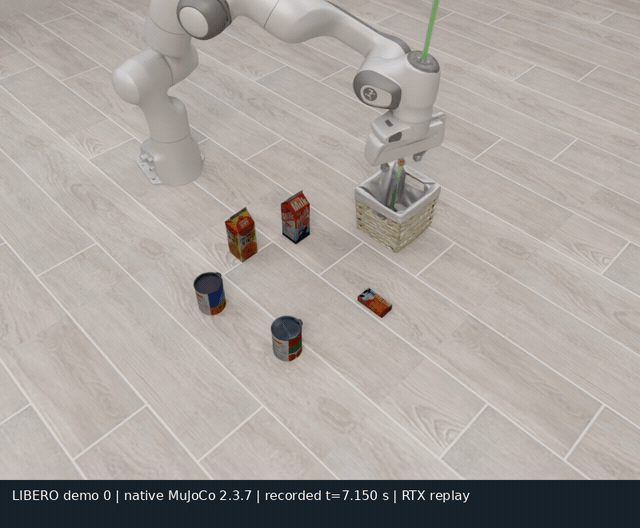
完整实验目录 · 动图来自实际仿真或记录回放;结果仅适用于各报告的配置与条件。
到底哪个 solver 失败了? 查看 RSS 任务、已有失败及归因边界。
先复算一组擦拭记录(无需 GPU)#
下载一组同条件的 latch/无 latch 原始记录,从材料点与墨迹状态重算滑移和清洁度。需要 uv;命令使用隔离的 Python 3.12 环境,只安装 NumPy、Matplotlib 及其依赖。首次需要联网获取源码和依赖;证据包本身约 126 MiB,解包约 349 MiB,建议预留 2 GB 空间。下面只检出复算需要的目录。复算不需要仿真引擎、GPU 或模型 API key。
git clone --depth 1 --filter=blob:none --sparse https://github.com/huangkiki/Dexlab.git
cd Dexlab
git sparse-checkout init --cone
git sparse-checkout set scripts demos/rss-wiping
uv run --no-project --isolated --python 3.12 \
  --with-requirements demos/rss-wiping/offline-requirements.txt \
  python scripts/download_assets.py \
  --manifest demos/rss-wiping/evidence-bundle.json \
  --destination downloads/rss-wiping-v1
uv run --offline --no-project --isolated --python 3.12 \
  --with-requirements demos/rss-wiping/offline-requirements.txt \
  python demos/rss-wiping/rescore_bundle.py downloads/rss-wiping-v1 \
  --output results/rss-wiping-v1
打开 results/rss-wiping-v1/comparison.png 看曲线;同目录包含两份 CSV 和 report.json。这一对记录的保持阶段区域质心最大位移为 0.061/449.981 mm,最终清洁率为 95.47%/39.92%。两份记录均应通过一致性检查;无 latch 的 task_pass: false 是保留的实验失败,不表示下载或复算失败。再次复算请换一个输出目录。
原始数据与逐文件许可 · 完整范围、失败索引和原生重跑前提。公开包包含一个历史配对;它不证明某个 solver 的普遍缺陷。
想重跑仿真:苹果抓梗#
在上面克隆的仓库目录中,已有安装脚本可以运行 MuJoCo 苹果抓梗。需要 Linux x86_64 和 uv;不需要模型 API key。该入口复现固定版本的历史演示,不是六引擎最新版本比较环境。 安装前会检查已有 .venv 的版本与归属;不兼容或共享环境会被拒绝,请保留原环境,在独立检出目录安装。
git sparse-checkout disable
bash scripts/setup.sh --mujoco-profile historical-3.11.0
bash demos/apple-stem-grasp/run.sh --backend mujoco --output demos/apple-stem-grasp/runs/first-mujoco
等待 SDF 准备、静置与规划后,窗口会显示抓梗、抬升和保持。输出保存在 demos/apple-stem-grasp/runs/first-mujoco/;无桌面时在运行命令后加 --headless,切换后端用 --backend superdex 并指定新输出目录。14 s 是仿真时长,实际计算会更久。
.venv/bin/python demos/apple-stem-grasp/src/verify_sdf_grasp.py \
  demos/apple-stem-grasp/runs/first-mujoco
再次运行时换一个目录;下面可独立检查第二次记录,并比较两次报告:
bash demos/apple-stem-grasp/run.sh --backend mujoco --output demos/apple-stem-grasp/runs/second-mujoco
.venv/bin/python demos/apple-stem-grasp/src/verify_sdf_grasp.py demos/apple-stem-grasp/runs/second-mujoco
diff -u demos/apple-stem-grasp/runs/first-mujoco/summary.json demos/apple-stem-grasp/runs/second-mujoco/summary.json
diff 返回 1 表示报告不同。显式目录必须为空,已有成功或失败记录均拒绝覆盖。省略 --output 会生成独立目录,终端的 Run output: 给出实际路径;后续评分请使用该路径。
验收器会写出 summary.json;全部检查通过时 passed 为 true,失败时保留具体检查项并返回非零退出码。
场景不对时,先查什么#
先核对几何、质量/惯量、控制时刻和实际接触读回,再围绕一个明确问题调整参数,用原始记录和独立评分检查结果。已有失败、修正和下一步判断见诊断方法。
新任务怎样选引擎和配置#
按载荷、接触尺度、粘着/滑动、接触切换和柔顺性找相近实验,再验证候选配置。研究涉及 MuJoCo、SuperDex、Genesis、Newton Physics、PhysX 和 Drake,但各任务覆盖与验收不同;完整配置、版本和失败见覆盖矩阵,具体起点见场景选型。
多个求解器怎样协同#
仿真时间、电脑耗时和数据交换周期是三个不同的量。求解器之间等待会影响运行速度,反馈延迟还会影响相互作用。用手指与海绵理解同步、迭代与 preCICE;preCICE 在这里是方法参考,尚未接入 DexLab。
当前边界与深入阅读#
以经典物理规律和已有经验关系为参照。实验成功只适用于各自版本、场景和验收条件;任务成功、数值诊断与真实物理准确性分别报告。手内旋转、主动折布、真实材料标定和视觉策略能力仍需各自验证,不能从上面的动图推出。
研究经验 · 求解配置如何分类 · 研究路线 · 外部参考 · 数据与版本