历史证据与完整配置矩阵#
接触如何影响抓取?#
以经典物理规律与已有经验公式为参照,通过可复现实验研究接触与摩擦。这里先展示已得到的结论,再给出模型、求解器、原始数据与适用边界。
现在能做哪些任务#
按任务选择运行入口,再查看对应协议、环境和结果。下表记录 DexLab 已实现并保留证据的范围;“已运行”包含失败,“通过”只覆盖报告指定的版本、配置和场景。
任务 |
已有引擎与验证状态 |
运行与证据入口 |
|---|---|---|
斜面摩擦、一维碰撞 |
MuJoCo/SuperDex 已有斜面配对,含通过与失败;一维碰撞已有 MuJoCo 记录 |
|
平面滑动、法向加载/卸载、圆柱夹持 |
MuJoCo/SuperDex/PhysX 已运行开发案例,保留失败与几何细化结果 |
|
有限夹具夹持、抬升、保持与释放 |
Genesis 已完成 16 个力限额工况;可研究驱动力与失败机制 |
|
机器人 SDF 苹果梗抓取 |
MuJoCo/SuperDex 已通过指定 14 s 场景;PhysX 有独立单场景验收,配置与准备链分别披露 |
|
布料拉伸、下垂、球面覆盖、预折叠下落 |
MuJoCo flex/SuperDex shell/Newton Physics 有历史实验,包含失败;PhysX 表面布料另有被动实验,逐节点外力拉伸不支持 |
|
机器人夹布、抬升与释放 |
MuJoCo 3.14 的指定 9 s 开发案例通过有限协议;自接触接近阈值,尚无稳健性结论 |
|
刚体球—平面基础接触 |
Newton Physics 1.6.1 / XPBD 的正常、重复及禁碰撞对照完成准入;未覆盖机器人抓取 |
双手折布尚未证明成功。已完成MuJoCo/MJWarp3.11.0原生匹配核心对照。原生支撑同样未通过动量检查;对齐四项GPU字段后仍失败,轨迹仍与Isaac Sim不同,三次独立原生重复完全一致。CPU接触读回现已拒绝越界地址,可靠任务覆盖数不变。结果与归因边界。
Drake 1.57.0 首轮斜面九例中六例通过、三例滑动失败,负例正确拒绝;完整记录。统一驱动接入差异已由 #143 验证,完整研究批次仍见 #130。
覆盖概览描述研究范围;选型还要结合目标场景的物理可信度、稳定性与成本。 我们同时看任务类型、物理可信度、跨工况稳定性和执行成本:能在保留判据的前提下可靠完成更多任务类型,才扩大该配置的已验证能力。安装成功、适配器声明、同一任务的多个求解器或重复运行都不增加任务类型;历史不同协议的通过数不合并成通用排行榜。
不同 solver 的任务覆盖度#
MuJoCo 3.15.0 首轮六配置:elliptic 各 3/9,pyramidal 各 0/9;六个负例正确拒绝。CG/Newton 的 pyramidal 路径各有三例力–状态一致性失败,均保留为无效记录。 详细证据 / Evidence.
SuperDex 1.0.0 FP64 的十二组斜面配置中,九组 8/9、三种 CG 路径各 6/9;全部负例正确拒绝,五个 CUDA 选项在官方构建中不支持。失败与历史缺失完整保留。 Evidence / 详细证据.
BFGS/SR1 保留每步重组装的设置,实际执行等价 Newton 步骤;这些是配置记录,不能算额外验证了两种算法。
Genesis 1.4.3 原生斜面五组配置分别为 6/9、3/9、0/9、0/9、0/9;名义零摩擦被原生接触抬至 .01,七条 CG 一致性失败全部保留并完成停止条件诊断。 Evidence / 详细证据.
Newton Physics 1.6.1 原生斜面七配置通过数为 1/9、0/9、0/9、0/9、0/9、1/9、4/9;49 条正例及两个 VBD 负例未通过数值检查。DVI 超时与单独续接均保留;不据此声称引擎排名或可靠覆盖。 详细证据。
PhysX SDK 5.9.0 原生斜面四配置通过 7/9、7/9、3/9、3/9;四个负例均有效且被拒绝,13 条正例触发冻结数值检查。失败及原始读回全部保留;不计入可靠覆盖,也不推断框架路径表现。结果与复现 · 精度验证 #163。
Drake 1.57.0 的三种 SAP 近似与点/hydroelastic接触已有六配置斜面证据:复用旧6/9,新配置0/9、5/9、0/9、3/9、2/9。五条新增正例超过原动量检查,全部失败保留;旧Lagged滑动合力已由独立源码公式重建至4e-13 N以内。未增加可靠任务覆盖。协议、结果与复现 · 残差后续验证 #165。
状态:完整通过 / 部分通过 / 失败 / 未运行 / 接入受阻 / 不支持。点击单元格查看证据或恢复条件。
历史协议分别展示;通过只表示该协议的验收。 新协议可靠覆盖须完成正例、负例、独立物理评分和冻结留出验证,并保持相同调优预算。
刚体任务 · 历史协议#
引擎核心 / solver / 路径 / 版本 / 批次 |
基础接触 |
斜面 |
碰撞 |
夹具夹持 |
机器人抓取 |
|---|---|---|---|---|---|
MuJoCo · Newton / Euler |
|||||
MuJoCo · PGS / elliptic / Euler |
|||||
MuJoCo · PGS / pyramidal / Euler |
|||||
MuJoCo · CG / elliptic / Euler |
|||||
MuJoCo · CG / pyramidal / Euler |
|||||
MuJoCo · Newton / elliptic / Euler |
|||||
MuJoCo · Newton / pyramidal / Euler |
|||||
SuperDex · Newton / AUTO / FP64 |
|||||
Genesis · Newton / approximate_implicitfast |
|||||
Genesis · Newton / approximate_implicitfast |
|||||
Newton Physics · XPBD |
|||||
PhysX · historical readback incomplete (#126) |
|||||
Drake · SAP / kLagged / hydroelastic |
|||||
MuJoCo · Newton / implicitfast |
|||||
SuperDex · Newton / GMRES / FP64 |
|||||
SuperDex · NEWTON / AUTO / C1_REGULARIZED |
|||||
SuperDex · NEWTON / CG / C1_REGULARIZED |
|||||
SuperDex · NEWTON / GMRES / C1_REGULARIZED |
|||||
SuperDex · NEWTON / AUGMENTED_CG / C1_REGULARIZED |
|||||
SuperDex · NEWTON / LDLT / C1_REGULARIZED |
|||||
SuperDex · NEWTON / LU / C1_REGULARIZED |
|||||
SuperDex · NEWTON / ASYNC_CG / C1_REGULARIZED |
|||||
SuperDex · NEWTON / PARALLEL_CG / C1_REGULARIZED |
|||||
SuperDex · NEWTON / MINRES / C1_REGULARIZED |
|||||
SuperDex · BFGS / AUTO / C1_REGULARIZED |
|||||
SuperDex · SR1 / AUTO / C1_REGULARIZED |
|||||
SuperDex · NEWTON / AUTO / CINF_REGULARIZED |
|||||
SuperDex · NEWTON / CUDA_CG / C1_REGULARIZED |
|||||
SuperDex · NEWTON / CUDA_GMRES / C1_REGULARIZED |
|||||
SuperDex · NEWTON / EXPERIMENTAL_CUDA_SPARSE_CHOLESKY / C1_REGULARIZED |
|||||
SuperDex · NEWTON / EXPERIMENTAL_CUDA_SPARSE_LDLT / C1_REGULARIZED |
|||||
SuperDex · NEWTON / EXPERIMENTAL_CUDA_SPARSE_LU / C1_REGULARIZED |
|||||
Genesis · Newton / elliptic / signorini / approximate_implicitfast |
|||||
Genesis · Newton / elliptic / convex / approximate_implicitfast |
|||||
Genesis · Newton / pyramidal / convex / approximate_implicitfast |
|||||
Genesis · CG / elliptic / convex / approximate_implicitfast |
|||||
Genesis · CG / pyramidal / convex / approximate_implicitfast |
|||||
Genesis · Newton / pyramidal / Signorini |
|||||
Genesis · CG / elliptic / Signorini |
|||||
Genesis · CG / pyramidal / Signorini |
|||||
Newton Physics · XPBD / 100 sweeps |
|||||
Newton Physics · SemiImplicit |
|||||
Newton Physics · Featherstone |
|||||
Newton Physics · VBD legacy / 100 sweeps |
|||||
Newton Physics · VBD compliant / 100 sweeps |
|||||
Newton Physics · Kamino / PADMM / Euler |
|||||
Newton Physics · Kamino / DVI / Euler |
|||||
Newton Physics · Style3D |
|||||
Newton Physics · ImplicitMPM |
|||||
MuJoCo · SolverMuJoCo; algorithm unqualified |
|||||
PhysX · PGS / patch friction |
|||||
PhysX · PGS / friction every iteration |
|||||
PhysX · TGS / patch friction |
|||||
PhysX · TGS / external forces every iteration |
|||||
Drake · SAP / kLagged / point |
|||||
Drake · SAP / kSimilar / hydroelastic |
|||||
Drake · SAP / kSimilar / point |
|||||
Drake · SAP / kSap / hydroelastic |
|||||
Drake · SAP / kSap / point |
|||||
MuJoCo · MJWarp Newton / pyramidal / Newton contacts |
|||||
MuJoCo · MJWarp Newton / pyramidal / MJWarp contacts |
|||||
MuJoCo · MJWarp Newton / pyramidal / MJWarp contacts |
操作任务 · 历史协议与缺项#
引擎核心 / solver / 路径 / 版本 / 批次 |
推动 |
手内旋转 |
夹布抬升 |
主动折布 |
|---|---|---|---|---|
MuJoCo · Newton / Euler |
||||
SuperDex · Newton / AUTO / FP64 |
||||
Genesis · Newton / approximate_implicitfast |
||||
Newton Physics · XPBD |
||||
PhysX · pending qualification |
||||
Drake · SAP / kLagged / hydroelastic |
||||
MuJoCo · Newton / implicitfast |
||||
Genesis · PBD / rigid coupling |
布料任务 · 历史协议分别展示#
引擎核心 / solver / 路径 / 版本 / 批次 |
拉伸 |
下垂 |
球面覆盖 |
预折叠下落 |
|---|---|---|---|---|
MuJoCo · Newton |
||||
SuperDex · experimental-shell |
||||
Newton Physics · xpbd |
||||
Newton Physics · vbd |
||||
Newton Physics · semi_implicit |
||||
Newton Physics · featherstone |
||||
Newton Physics · style3d |
||||
Genesis · PBD / rigid coupling |
||||
Drake · not qualified |
||||
PhysX · surface cloth |
新协议可靠覆盖:尚未验收。 这不表示已有引擎不能完成任务;历史结果不自动追认为新协议结果。
布料数字从 105 份历史摘要逐例重算,不等于重新评分完整轨迹。Featherstone 布料使用半隐式粒子核;预折叠下落不是主动折布。缺少实验不等于不支持。
Genesis 1.4.3 PBD 的驱动夹布/保持工况已运行并失败,见保留的负面结果。其平面支撑、伸展/弯曲响应及连通折叠诊断不等于表中七种配置的共同布料留出协议。
下一步按覆盖优先开发计划推进:迁移差异 → 各引擎独立基础实验 → 原生 MJWarp/Isaac Sim 对照 → 推动、旋转与布料;夹持 594 回合研究穿插推进。原生用最新稳定版,框架用官方兼容组合,归因对照另做核心版本匹配。
先看三个结论#
同一个方块,两种固定配置#
40 mm · 64 g · 相同初态与重力 · 2 / 1 / 0.5 ms 三个步长 · 每例 2 秒。MuJoCo 复用已核验记录,SuperDex 新增九例。这是双引擎阶段对照,不是六引擎排名。
工况与观测 |
MuJoCo 3.15.0 |
SuperDex 1.0.0 FP64 |
|---|---|---|
15° 静摩擦,μ=0.5 · 位移 |
1.301–1.336 mm · 0/3 通过 |
0.708–1.132 mm · 2/3 通过 |
35° 滑动,μ=0.5 · 承载与运动 |
转动、间歇失去支撑 · 0/3 |
评分窗内稳定滑动 · 3/3 |
15° 名义零摩擦 · 速度 RMSE |
8.21×10⁻⁵ m/s · 3/3 |
8.04×10⁻¹²–1.52×10⁻¹⁰ m/s · 3/3 |
求解配置。 MuJoCo:Newton / Euler / elliptic,impedance=0.9,100 次迭代上限,容差 1e-10。SuperDex 同字节配置重建:Newton / AUTO(小系统源码路径为稠密 LDLᵀ)/ C1 正则化摩擦;历史记录为 Backward Euler、100 次上限、绝对与相对容差 1e-9。身份、组合律与历史遥测缺口 #124。相同 μ 不等于材料或接触模型等价。速度误差评分窗为 0.5–2 s,初始瞬态与失败详见报告。
六个引擎,覆盖到哪里?#
下表索引相同起始物理工况的各批次;各批次独立冻结原生观测与评分,尚不是共同调优/留出集的六引擎排名。历史身份与新准入分开保留;完整 solver 行见上方自动生成矩阵。
引擎 |
已记录版本 / solver |
九组配对斜面协议 |
其他已有证据 |
|---|---|---|---|
MuJoCo |
3.15.0 / Newton |
已运行,含失败 |
碰撞、夹持诊断 |
SuperDex |
1.0.0 FP64 / Newton 配置重建;历史遥测边界 |
已运行,含失败 |
加载、参数迁移 |
Genesis |
1.4.3 / 五组原生配置 |
历史力限额证据单列 |
|
Newton Physics |
1.6.1 / Warp 1.18.0 / 七组原生配置 |
球–平面负例另有证据 |
|
PhysX |
原生 SDK 5.9.0 / PGS、TGS 四配置 |
历史框架核心缺口不回填;对照 #152 |
|
Drake |
1.57.0 / SAP / kLagged / hydroelastic |
负例正确拒绝;其他配置 #151 |
历史审计 #124、#125、#126已完成有界搜寻与归因审查:SuperDex 同字节重建、Genesis 匹配源码推导、PhysX 三组场景读回分别保留;缺失遥测不回填,无法支持的精确核心版本及算法因果归因撤回。新实验由各引擎资格子项承接,使用独立记录;审计结项不增加可靠任务覆盖。
所有后续任务与阻塞 · PhysX 接入问题 #47。接入层与原生引擎分开;Newton Physics 也不是 MuJoCo 的 Newton 求解算法。
下一阶段:统一驱动与夹持失效边界#
接触路径对照已找到低力差异的配置来源:24 进程原生诊断隔离了参数批存储因素,随后对齐存储的 38 次启动/56 回合通过全部 19 组对照与 12 项精确重放,原误差阈值不变。旧版六组失败和低力抓取失败均保留。该结果限定于显式披露的 Genesis 1.4.3/本地适配补丁组合,不增加任务类型数。原因、证据与复现 · #143。
开发路线 · 专题 Discussion · 研究总任务
共同协议与数据接口 v1已实现:固定有限夹具、1 ms 外部 PD 时钟、594 个正式项、24 个对照及最多 32 个资格/桥接项,提供工况展开与记录结构校验。下一步为双后端资格与独立评分;后端尚未准入,正式批次尚未运行。六引擎缺项继续跟踪,历史结果保持原范围。
我们怎样检验#
先定义参照。 静摩擦 |f| ≤ μₛN;临界条件 tanθ=μₛ;滑动加速度 a=g(sinθ−μₖcosθ)。先声明刚体、库仑摩擦、初态与适用条件,再与原生观测对比。
固定工况,公开差异。 对齐质量、惯量、几何、坐标、控制与初态;记录引擎和 solver 版本、精度、步长、求解预算与接触参数。
保留失败,检查敏感性。 同时报告绝对误差、过程轨迹、收敛/敏感性和成本。支持丢失、旋转、不可观测参数不会被隐藏在平均值里。
区分证据边界。 解析验证、带来源的经验参照和真实系统验证分别报告。前两者可以独立开展,不能替代具体材料的实测标定。
从接触实验回到抓取#
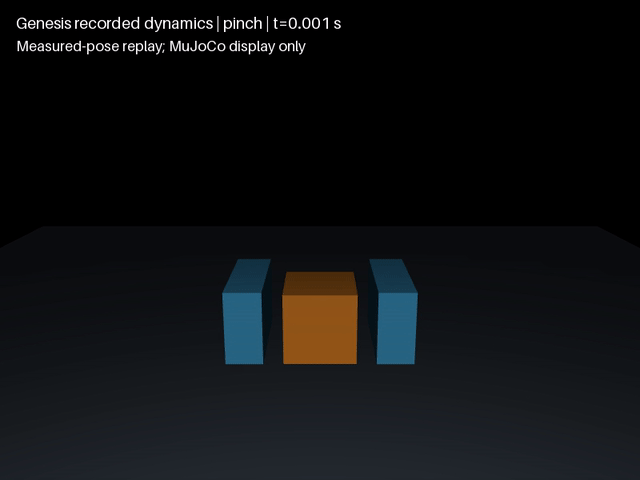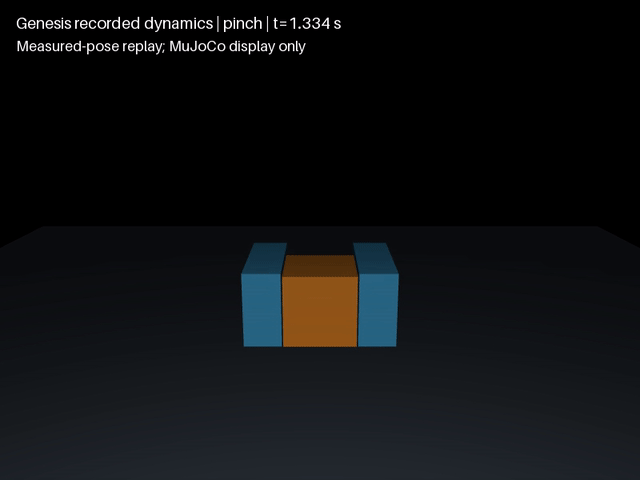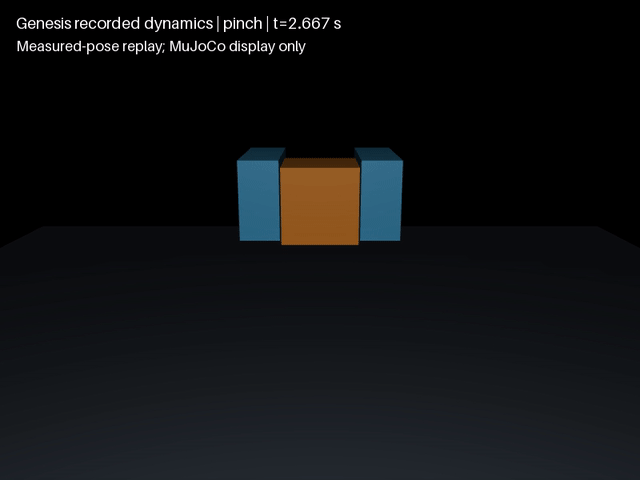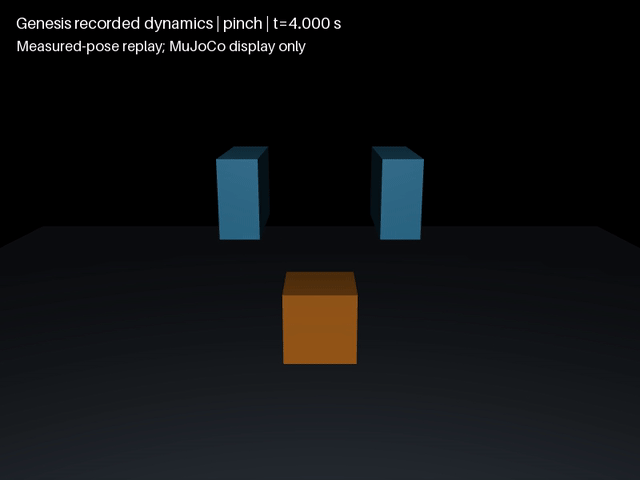
Genesis 原生状态的连续回放,由 MuJoCo 显示。16 个固定工况中,0.2/0.4 N 力限额无法保持,0.8/10 N 能保持并释放;包含 ±2 mm 初态偏移。此结果限于该夹具,不是跨引擎抓取排名。
学习引擎:Sim Atlas#
Sim Atlas · 仿真图谱学习首页 组织六个引擎的完整应用与原理源码路线,提供共同基础和各仓课程入口。总看板 记录实际开发进度。当前课程专注引擎机制,后续案例复用这里的版本、工况与证据;课程完成度与实验覆盖分别记录。