Wuji 双指夹球:点接触与抗扭接触#
同一只手、同一控制器和动作,改变接触模型后,保持最大位移从 2.734 mm 降到 1.025 mm,通过原定 2 mm 门槛。 这里使用 MuJoCo 已有的抗扭接触能力,没有修改求解器。结果说明这一合成夹持配置对接触模型敏感;目前没有建立合格的 solver failure,也没有验证真实指垫材料。
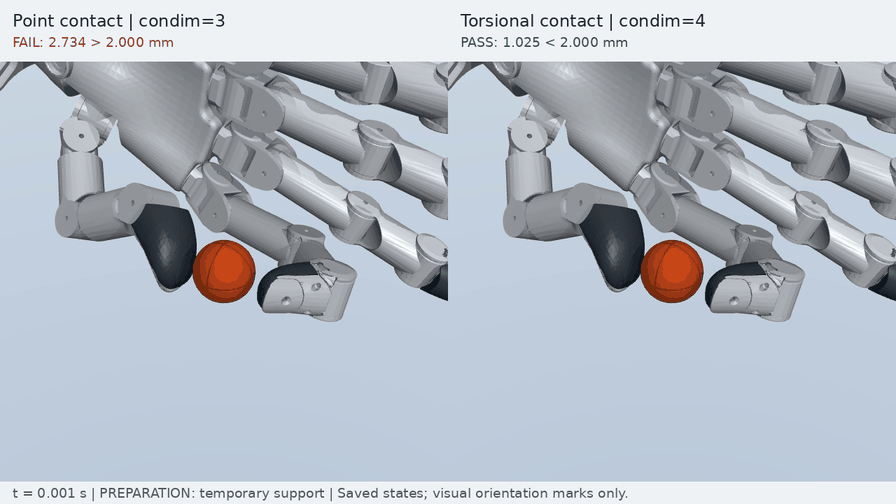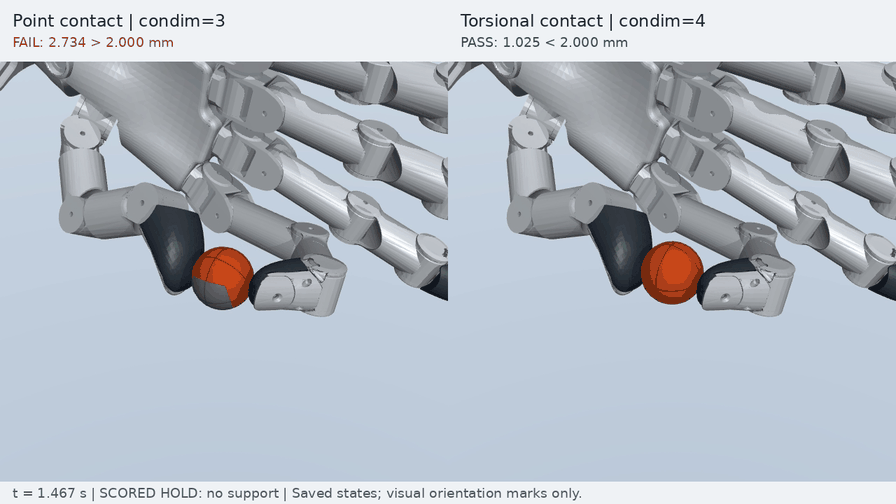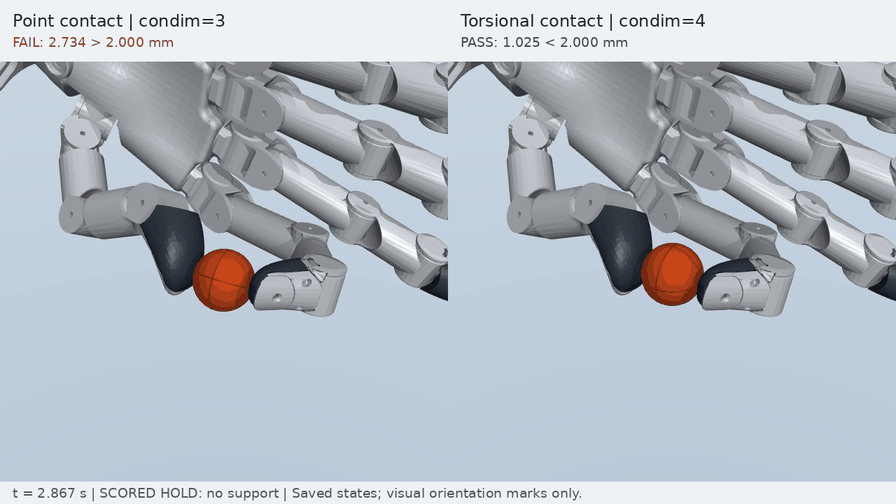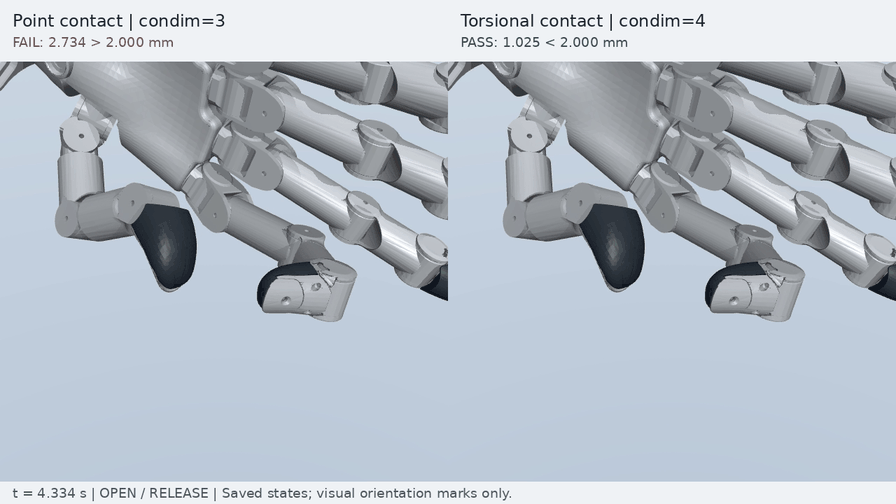
左侧点接触配置保持失败,右侧抗扭配置保持及张开释放通过。两侧均包含准备、保持和释放,原速播放。球上的十字是回放时添加的方向纹理,不参与碰撞或物理计算。视频为 30 fps、动图为 15 fps;转动指标来自 2 kHz 原始记录,不能从动图估算。完整视频 · 原始轨迹与帧映射。
不装仿真引擎,先复算结果#
需要 Git 和 uv。下面从新目录下载代码和不可变证据包,用隔离的 Python 3.12.12、NumPy、Matplotlib 复算;不需要 GPU、真机、SuperDex、Torch 或 API key。证据包约 144 MiB,展开约 390 MiB,建议预留 2 GB 空间。
git clone --depth 1 --filter=blob:none --sparse https://github.com/huangkiki/Dexlab.git Dexlab-wuji
cd Dexlab-wuji
git sparse-checkout init --cone
git sparse-checkout set scripts demos/wuji-contact
uv run --no-project --isolated --python 3.12.12 \
  --with-requirements demos/wuji-contact/offline-requirements.txt \
  python scripts/download_assets.py --manifest demos/wuji-contact/evidence-bundle.json \
  --destination downloads/wuji-contact-v1
uv run --offline --no-project --isolated --python 3.12.12 \
  --with-requirements demos/wuji-contact/offline-requirements.txt \
  python demos/wuji-contact/plot.py downloads/wuji-contact-v1/runs/03-v4-hold-release \
  --output results/wuji-contact-v4
打开 results/wuji-contact-v4/measurements.png 看曲线。同目录 CSV 保留完整时间序列,report.json 应给出 record_integrity_pass、numerical_balance_pass、hold_pass、release_pass 均为 true,保持位移约 0.001025 m。把输入改为 02-v3-hold-release、输出换成新目录,可复算原点接触失败:位移约 0.002734 m,保持和释放资格均为 false。失败结果保留在包中,不表示下载或复算失败。
原始数据、逐文件哈希与许可包含四批开发记录、所有已执行与未执行项、历史评分及更正、模型和源码。不要在原始输入目录内写输出。
比较改变了什么#
对象是半径 10 mm、质量 20 g、惯量 2mr²/5 的合成球。Wuji 手腕固定,0.2–0.8 s 闭合,1.0 s 移除全部准备力,1.2–3.2 s 评分,随后张开至 4.4 s。位移始终相对 1.0 s 的状态;没有移动参考点或放宽门槛。
批次 |
事前确定的设置 |
保持最大位移 |
结论 |
|---|---|---|---|
v1 |
凸包手掌,显式采样 PD |
24.422 m |
首帧已有 4.981 mm 自穿透,控制线性化也不稳定;输入不合格。 |
v2 |
同源手掌改原生 SDF;隐式采样 PD,2 ms 控制周期 |
2.459 mm |
持续双指接触,未通过 2 mm 保持。两项输入修正不隔离单一因果效应。 |
v3 |
仅将控制周期缩短为 0.5 ms;物理步长不变 |
2.734 mm |
夹紧力增加,保持仍失败;频率假设未获支持。 |
v4 |
沿用 v3,只给球接触增加合成抗扭定律 |
1.025 mm |
原保持、主动释放及新增角动量检查通过。 |
v4 使用 condim=4,滑动摩擦系数仍为 1,抗扭摩擦长度为 0.002 m,没有激活滚动摩擦。用均匀压力圆斑作解析近似:合成半径 a=3 mm、mu=1 时,纯扭转极限 T/N=(2/3)*mu*a=0.002 m。抗扭长度和保持位移门槛碰巧都为 2 mm,但含义不同。
这没有模拟弹性体积或真实接触斑变形,a 也不是实测值。MuJoCo 的联合滑动/扭转椭圆锥是进一步近似,上式只确定纯扭转截距。参数在本批启动前冻结,没有按结果扫参。v4 协议 · 原生接触模型。
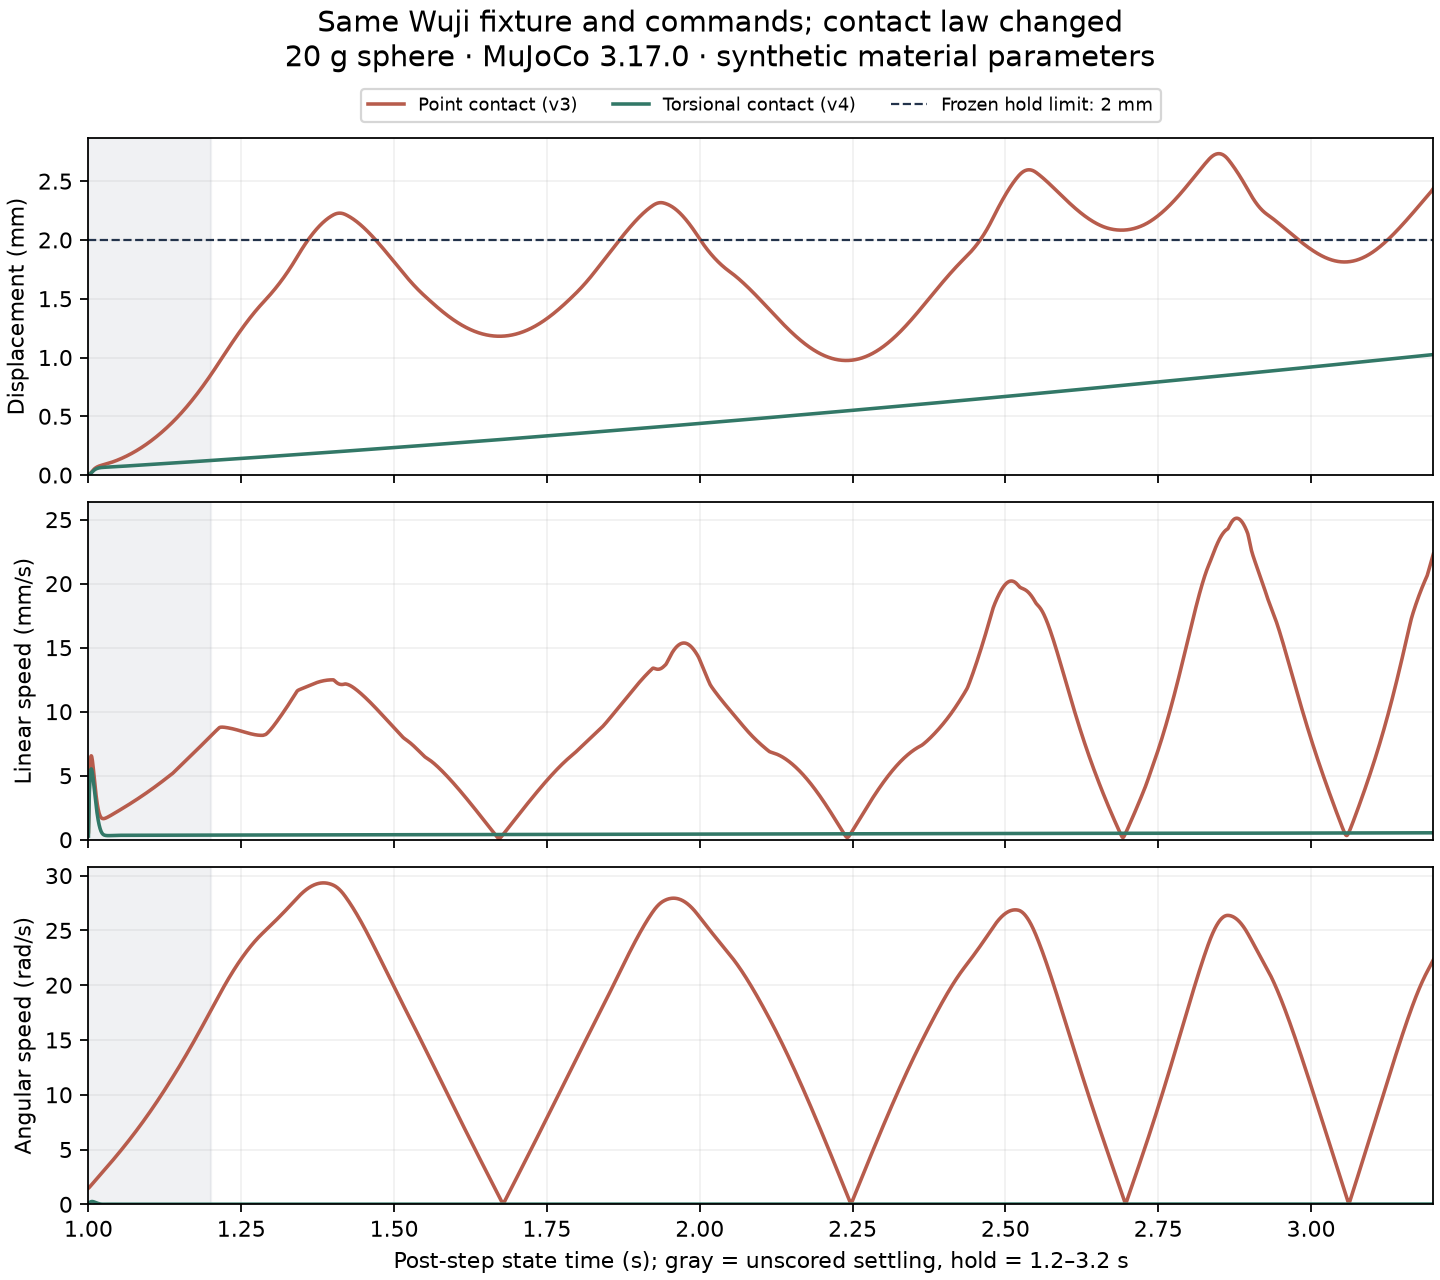
v4 仍存在缓慢漂移。 上图绿色位移曲线继续增加;通过两秒保持窗口,不等于无限时长静止抓持。这里没有延长已冻结的实验去补结论,长时间保持仍需另行验证。
为什么点接触一直夹着,球仍然转动#
v2、v3 的两个保持段各有 4,000 个物理步,每一步均为两个有效指垫接触,原生接触力矩为零。两点任意施力都不能产生绕两点连线的力矩;按球半径归一化的纯力抓持映射 G=[I,I; skew(p1-c)/r,skew(p2-c)/r] 秩为 5。
v3 中,球心距离接触连线 0.310–0.985 mm,重力绕该线的力矩非零;两指固定参考点中点最多只移动约 0.093 mm,球相对其中点却移动约 2.696 mm。提高法向力不会增加点接触本身缺少的力矩方向。这是事后结构诊断,不是“所有秩 5 抓持都失败”的证明:特殊重力对齐状态仍可能平衡,而且这里的手指与接触点会移动。
保持段测量 |
点接触 v3 |
抗扭接触 v4 |
|---|---|---|
双指有效接触 |
100% |
100% |
平均指垫法向力 |
0.758 / 0.772 N |
0.815 / 0.829 N |
最大线速度 |
25.110 mm/s |
0.539 mm/s |
最大角速度 |
29.336 rad/s |
0.024992 rad/s |
单接触最大内禀力矩 |
0 |
0.022138 mN·m |
驱动饱和、其他部位支撑 |
均为零 |
均为零 |
v4 从准备阶段起就使用新接触定律,因此也影响准备结束时的状态。这个开发对照支持“新接触模型使该夹持配置通过验收”;不能把全部历史位移唯一归因于一个自由度,也不能把转动路径长度当成受控净旋转。可执行诊断 · 各次诊断。
保持以外的对照#
对照 |
实测结果 |
判定 |
|---|---|---|
保持与主动释放 |
保持 1.025 mm;张开后无接触并掉落 |
符合冻结要求 |
卸载食指 |
所选指垫末段最大法向力 0 N;保持位移 1.025 mm |
符合冻结要求 |
卸载拇指 |
所选指垫末段最大法向力 0 N;保持位移 1.025 mm |
符合冻结要求 |
保持张指 |
保持评分 拒绝;最大位移 23.7456 m |
符合冻结要求 |
禁用球接触 |
保持评分 拒绝;最大位移 23.7456 m |
符合冻结要求 |
名义零摩擦 |
保持评分 拒绝;最大位移 23.3643 m |
符合冻结要求 |
名义零摩擦是把所有 geom 的三项系数置零;原生接触读回仍有 1e-5 的数值下限,所以不能描述为严格数学零。单指卸载后掉落可以是合理结果,卸载按所选指垫的实测法向力单独验收。v1–v3 各因正例失败停止,其余 15 项仍为未运行,没有用 v4 替写历史批次。v1 原评分曾把掉落后无接触计作释放通过;原评分保留,更正评分要求先通过保持。最终自审又用解析反例发现:两侧力抵消会让合力为零,但不代表接触已解除。释放检查现按每个接触的力判断,阈值不变;原始轨迹没有重跑,九条记录的任务判定均未改变。释放反例与离线复算。完整尝试与成本。
数值一致性、复现与边界#
独立评分重建原生接触力,检查 mΔv=Δt(Fcontact+mg+Fprep);v4 保持/释放正例的最大残差约 1.65e-17 N·s。同一正例的角动量检查包含接触点力臂、内禀力矩及外力矩,最大残差约 4.74e-22 N·m·s。自由关节角速度按官方约定从物体系转到世界系。这些检查验证符号、时刻与记录一致性,不证明真实材料准确性,也不代替数值收敛研究。
原生运行与回放说明提供固定依赖和资产校验。物理为未修改的 MuJoCo 3.17.0、CPU/float64;手的质量、惯量、关节和力矩上限来自固定源资产,控制与材料参数为合成设置。手掌采用原生 SDF,其余手部碰撞仍为源网格凸包。
入口修复包括:全手初态穿透预检、主动释放判据、资产下载清单格式、状态/力的时间标注,以及核心/绑定版本和二进制身份记录。前三批原始数据不变。v3 外层观察进程退出后,受限服务仍完整结束,按实际终态恢复记账且没有重跑;后续会计驱动独立于前台会话运行。
本轮累计 9 次原生启动 / 3433.724 s,原 12 次 / 7,200 s 预算剩余 3 次 / 3766.276 s,未重置额度。v4 六项开发对照均达到各自冻结要求。本页面不把历史未运行项算作完成。
这只是首个原生路径的开发资格;适用性矩阵保留其他引擎和历史配置的未执行状态。#251 的交付状态以合并、部署和逐项验收为准;#48 的接触切换、受控旋转和十个开发后验证条件尚未完成。