豆腐交叉浅切:底部仍然相连#
豆腐交叉浅切:底部仍然相连
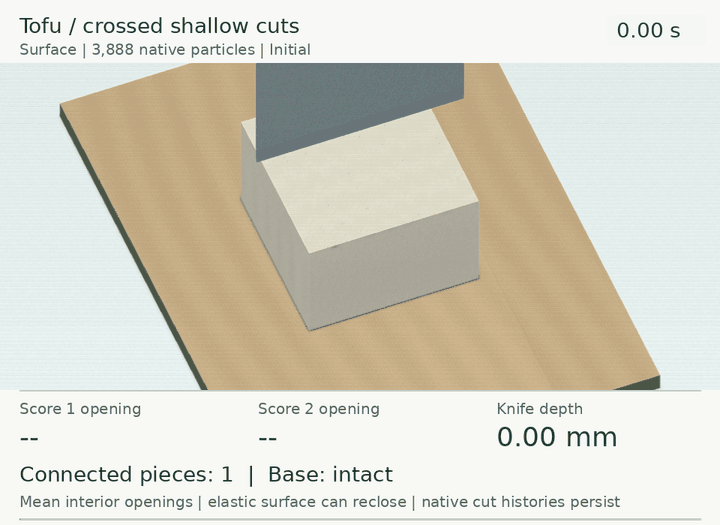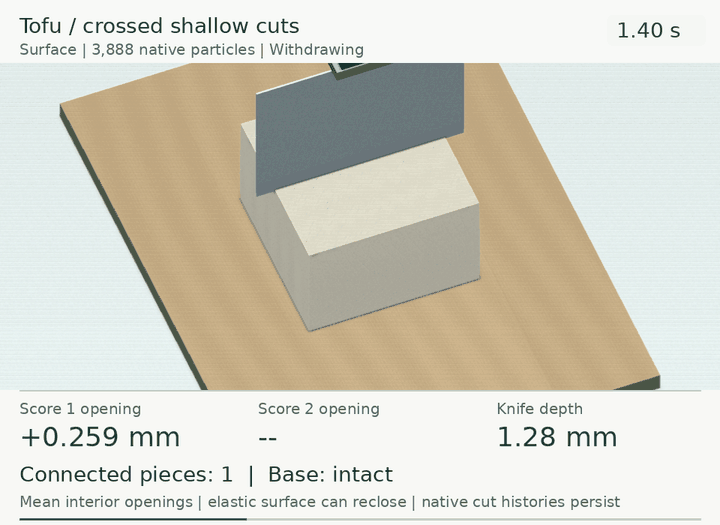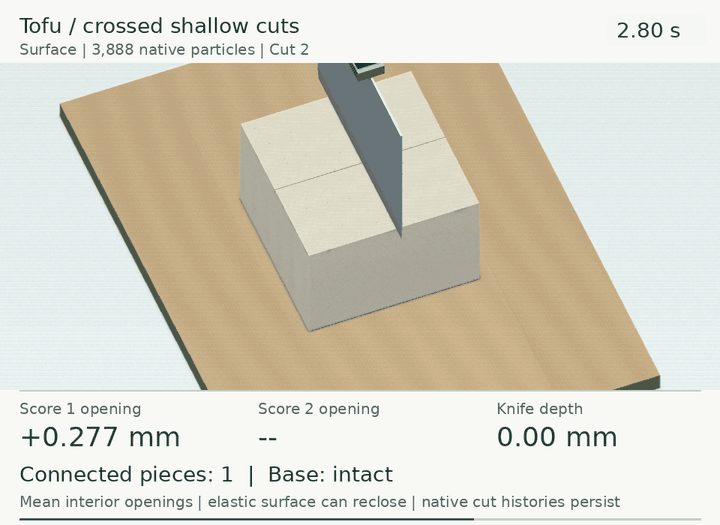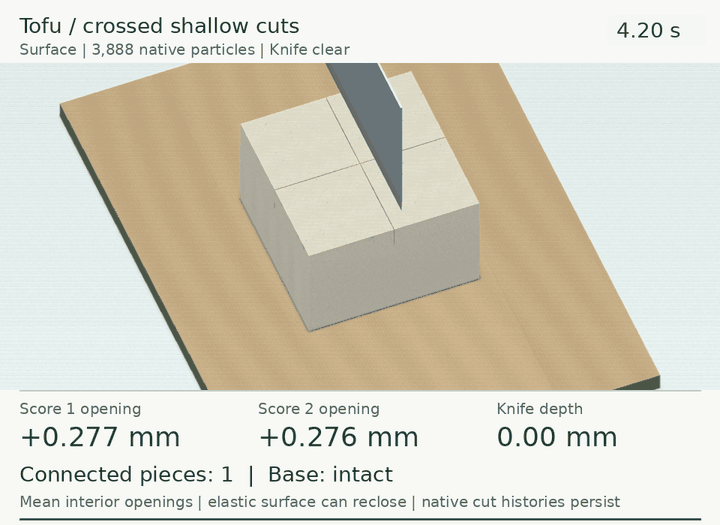
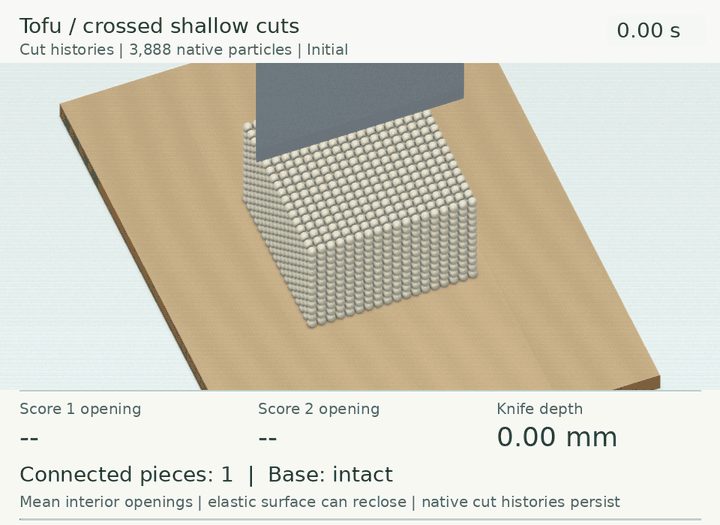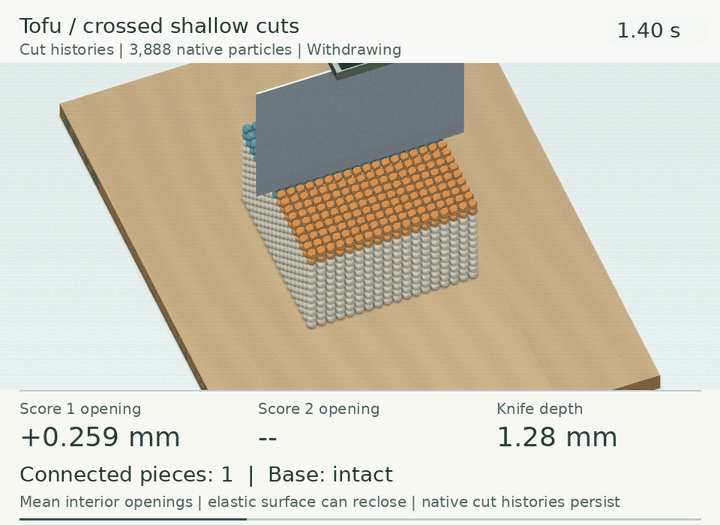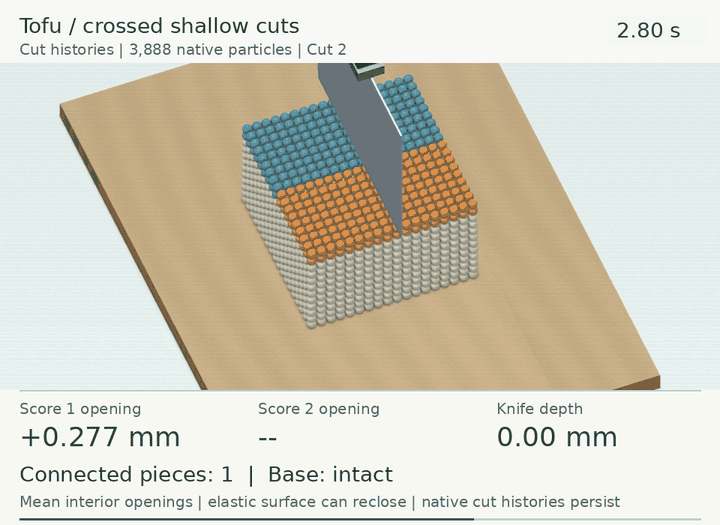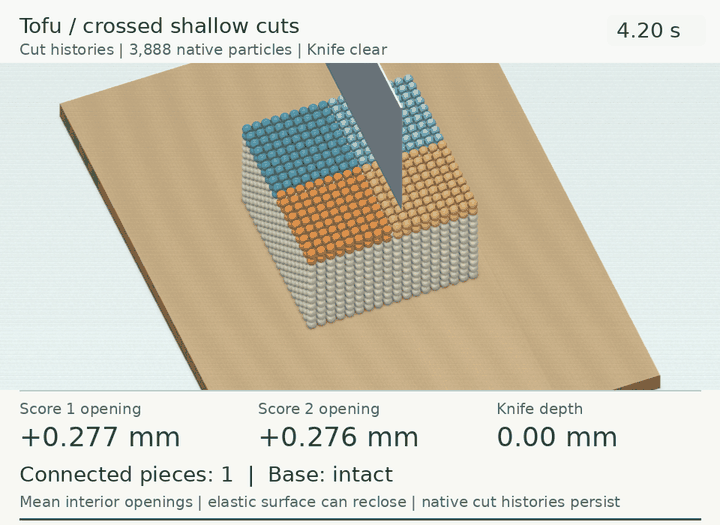
刀具先浅切一刀,完全撤出后转过 90°,再做第二刀。两条划痕交叉,下面仍是一整块。表面和粒子回放来自同一份保存状态,画面同时显示两条切口的有符号宽度、刀刃深度、连通块数和底部状态。
这个动作检验什么#
这是 BladeMaster 划痕展示启发的独立任务:切割历史应在换向后保持,部分切割应保留底部材料连接。它与平行两刀后独立运动分开验收。
本项目采用引导刀具的两次正交浅切,换向仅发生在刀刃完全离开材料之后;没有复现原作完整的刀尖横向轨迹或自由旋转动力学。刀具平移由驱动力、材料反力和积分共同决定;划痕由原生切割历史暴露,显示层没有画裂纹或人为拉开材料。
为什么撤刀后表面线条很细#
当前纯弹性材料会回弹。4.2 s 时,两刀仿射材料面的平均开口约为 0.277/0.276 mm;显示网格在顶部交点处的开口仅约 0.039/0.005 mm,低于许多画面的像素宽度。二者是不同位置与采样口径。粒子视图按真实切割历史着色,上部的两次侧标记持续存在,未切底部保持米白;颜色不表示更大的缝隙。
同状态表面诊断记录参考交点 (0,0,30 mm) 的分裂顶点。没有人工扩大开口或画裂纹。要得到与真实食材一致的残余划痕,需要材料模型与实验标定;本任务没有建立这项结论。
输入与数值口径#
软块 45×45×30 mm,5 mm 网格、3,888 个原生粒子,刀厚 0.5 mm、刃口高 5 mm。目标刀刃从 42 mm 降至 24 mm,再撤回;第二刀重复相同高度轨迹,绕竖直轴转过 90°。持续 4.2 s,名义步长 0.25 ms,半步长对照 0.125 ms。合成材料沿用 E=6 kPa、ν=0.35、ρ=1,100 kg/m³;未做真实豆腐标定。
第一、二刀的切口分别沿 x、y 法向,从两侧粒子的局部仿射材料面测量;负值表示估计面重叠。刀刃深度相对于初始上表面 30 mm,不能解释为相对于瞬时变形表面的局部切深。底部指参考高度低于 15 mm 的固定材料集合。
独立评分要求:完整记录、历史标签不回退、两次均有相反切面标签,实测刀刃最大深度各为 2–12 mm;在 0、1.2、2、3.2、4、4.2 s 的原生传递图均只有一个连通分量,底部全程未标记且连通。同时沿用动量误差≤10⁻⁹ N·s、det F≥0.05、代理重叠≤一个粒子半径及非零材料反力门槛。表面看起来相连不能替代这项检查。
验收结果#
Case |
Result |
Components |
Scoring depths (mm) |
Peak reaction (N) |
Worker time (s) |
|---|---|---|---|---|---|
|
通过 |
1 |
5.977 / 5.967 |
0.007879 |
342.98 |
|
通过 |
1 |
5.966 / 5.964 |
0.008680 |
680.83 |
|
负对照拒绝 |
1 |
— (knife clear) |
0.000000 |
343.00 |
|
通过 |
3 |
— |
0.032504 |
178.50 |
前三条是浅切任务;最后一条是原有连续两刀回归。全部案例、失败与成本均保留。两个步长的任务通过不代表力值收敛。
半步长的峰值反力相对默认变化 +10.16%;按灵敏度结果阅读。
复现与原始记录#
在共享锁与资源限制内执行;运行前冻结的协议保留了全部案例、预算和验收口径。
python -m dexlab.tofu_cut --task tofu-scoring --output RUN
python -m dexlab.cutting_score RUN
python -m dexlab.cutting_showcase RUN --output MEDIA
半步长加入 --dt 0.000125;未切负对照加入 --mode uncut。负对照应被切割任务拒绝,同时保持一块与数值一致性。原始状态、源码和资源成本见实验记录,v0.65.0 归档保留本批全部记录。