切割保真度与带数值回放#
数值 GIF 显示保存的原生状态中的测量值,让差距可以检查。画面改善本身不代表已经复现 BladeMaster,也不代表真实食材标定。
细读论文后具体改了什么#
论文 v2 把材料动力学、持久切割历史、接触和表面重建分开。此次按这些边界检查实现:
论文细节 |
DexLab 实现与剩余差距 |
|---|---|
式 1–4:固定参考插值与形变更新 |
固定参考插值模板、固定共旋弹性与 MUSL 更新;属于 CPU 独立实现,并非作者 GPU 代码。 |
式 5–6:方向性接触功与刀具扫掠侧标记 |
阻力使用正向推进接触功;几何侧标记与功累积进度分开。 |
式 7–9:持久三进制历史与相容动量交换 |
后续切割、撤刀都保留旧切口的侧标记;交换反对称且不交换质量;独立评分器检查实际传递图。 |
式 10–16:代理接触与等大反向刀具反力 |
球形材料代理、摩擦历史、反力及冲量记录;刀具受导向约束,不是论文中的自由旋转刀或机器人控制器。 |
附录式 17–18:PIC/FLIP 与 MUSL 动量平衡 |
公共混合比例、子步内固定质量和编码;测试与保存状态评分核对总动量和外部冲量。残差小表示数值一致性,不表示食材准确度。 |
III-F:参考体元连接、Hermite 数据与局部对偶轮廓 |
豆腐与香蕉共用参考 linked volume:主边保存原始边界/记录刀面的 Hermite 点和法向;原生侧标记决定局部断边;每单元连接分量解 QEF 对偶顶点。保存状态已分离时,各原生机械分量分别重建闭合局部体,避免一个三角形混合不相容运动场;表面代表以固定权重跟随重建的相容 TLMPM 场。实现仅支持记录的 x/y 轴直切面,是 CPU 离线全量重建,不是作者在线 GPU 任意有限刀刃扫掠。详见表面实现与边界。 |
III-B:可选 von Mises 投影与 Newtonian viscosity |
香蕉论文参数模式采用主对数应变理想 J2 径向回归;默认屈服应力为 0,历史纯弹性记录不变。连续刀推豆腐仍采用 |
III-G:GPU 紧凑活动编码 |
当前 CPU 使用稠密编码存储,不宣称 GPU 吞吐性能。 |
这条切割路径不调用 MuJoCo、libuipc/IPC 或 FEM;它是 DexLab 独立的 NumPy/Numba CPU TLMPM。表面后处理使用 SciPy/VTK,不改变保存的机械状态。
旧香蕉画面使用了 40 次几何平滑,并跨切口边缘混合法线;记录的显示顶点额外位移最大达 2.358 mm,导致切面像鼓起的圆头。新版不再做几何平滑,标记完整切面边缘并在尖锐边缘分离法线。表皮仍跟随保存的粒子位置和形变梯度,不额外添加分离位移。豆腐对比当前统一为中性灰场景与米白原生粒子,保留固定参考地面标记;橙色框投影中块粒子区域,收缩值来自内部四面体。
刀面推动取代直接速度输入#
历史豆腐两刀回放在切完后重新进入左侧切缝,用刀面接触推动左块再撤刀。推动阶段不再改变切割历史,也不直接修改材料速度;画面显示保存的实际刀具位姿、接触力与位移。作者参考片仍使用原来的初速度输入,两种末尾输入明确区分。
最新豆腐与香蕉展示在最后一刀的切缝内直接侧推,再撤刀。画面显示 |F|、Fx/Fz 和各块从初始状态起的位移;验收基准为最后一刀结束(3.30/5.30 s)。下方历史测量保留原有基准。
新增交叉浅切#
交叉浅切任务在刀具局部坐标中计算接触和切面侧别,撤出后旋转 90° 再次浅切。原生位姿、姿态和材料反力均记录;切割历史延续,底部传递图单独验收。深度相对于初始上表面,完整回放显示连通块数与底部状态。表面采用当前 linked-volume 重建;动作仍是两次受导向的正交下切,未复现作者连续刀尖横向交叉轨迹或自由旋转刀具。
同一份状态,修正前后#
原显示 |
修正后的显示 |
|---|---|
|
|
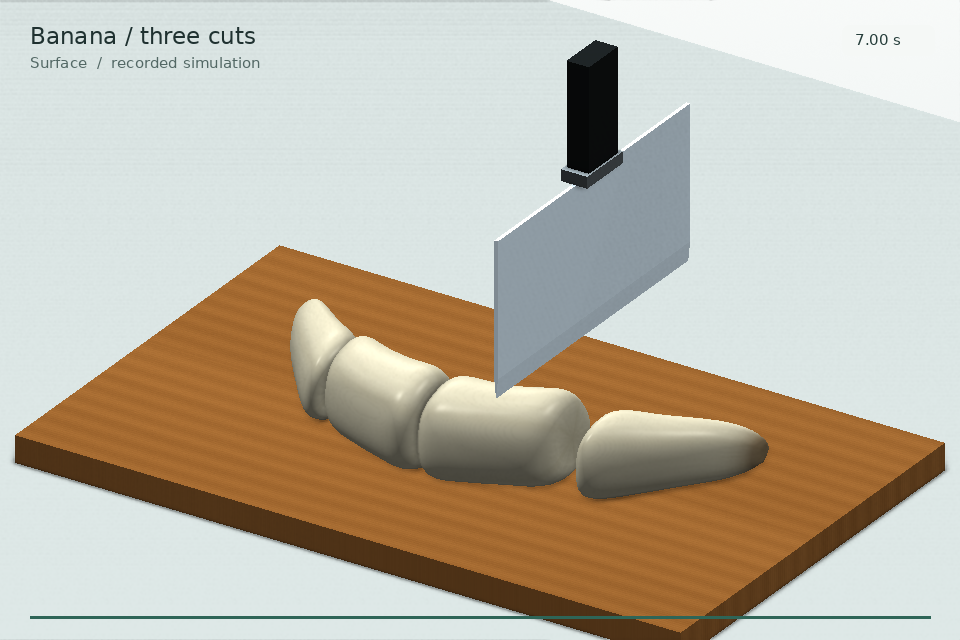
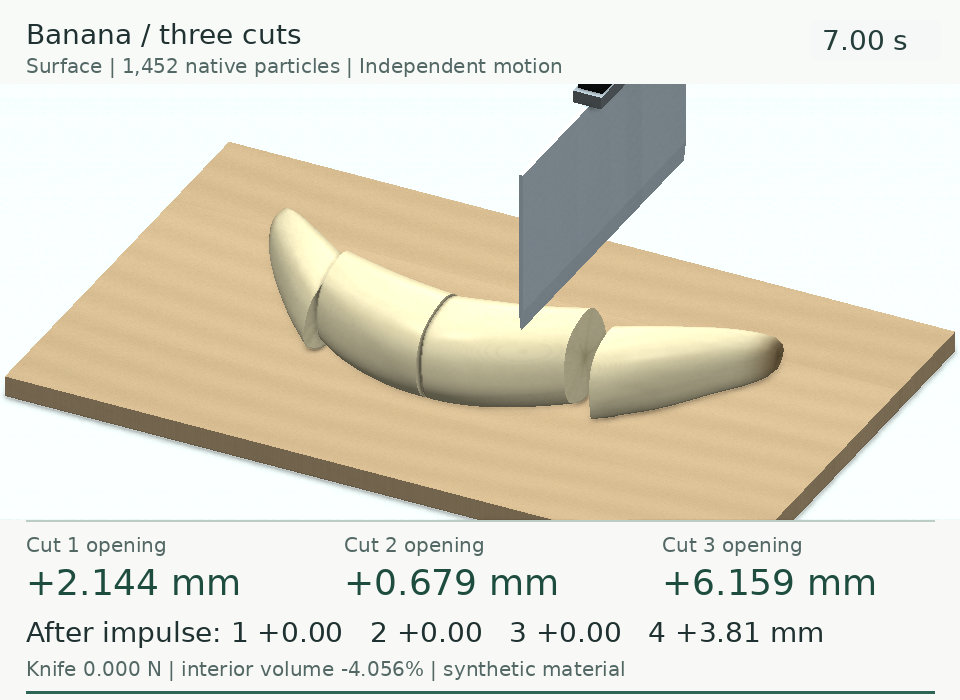
两帧均来自原粗采样记录的 7.00 s 状态,原始状态哈希一致,用于单独检查显示修改。新增细采样实验是另一份记录。画面来源。
数字怎么看#
显示值 |
定义 |
|---|---|
切口宽度,mm |
同一参考面在两侧局部仿射运动下的有符号法向距离均值;交叉浅切第一刀沿 x、第二刀沿 y;只统计该刀原生侧标记非零且相反的配对。 |
中块收缩/体积,% |
中间三分之一内部固定参考四面体的有符号体积变化;每个完整原生格点单元分成六个四面体,排除跨计划切面的单元,单独统计翻转。对比 GIF 显示收缩量 -ΔV/V₀,JSON 保留有符号体积变化。 |
内部体积,% |
香蕉/对半豆腐采用相同估计器,对各块采样内部求和;不测装饰表皮的体积。 |
动作后位移,mm |
各固定材料区域的等质量原生粒子质心,相对于动作开始前精确保存帧的 x 位移;刀推协议以 4.00 s 为基准,历史初速度协议用原冲量时刻,按从左到右排列。 |
刀对材料 Fx,N |
刀具收到的材料反力 x 分量取负;负值表示刀向左推材料。取实际完成子步,排除驱动、导向与砧板力。 |
刀具反力,N |
保存的材料对刀具反力范数;导向、驱动和砧板力不包含在内。 |
每个媒体目录都有 measurements.json,包含单位、定义、帧索引和配对数量。GIF 放慢播放便于阅读,时钟与数值仍对应实际记录时间;provenance.json 保存帧映射、原始记录及渲染源码哈希。MP4 与 GIF 使用相同测量帧。
这是 DexLab 新增测量,不宣称与作者未公开的采样实现完全相同。论文报告 BladeMaster/CRESSim-MPM 首刀半深处平均切口为 0.654/4.059 mm,两刀后中块体积收缩为 0.506/8.746%。完整几何、驱动/接触设置、初速度和测量采样仍由 #200 跟踪,不能据并排视频进行三方法数值排名。
香蕉论文参数模式已实现到哪一步#
论文 IV-C 香蕉力实验使用 E=0.4 MPa、ν=0.45、密度 1,100 kg/m³、屈服应力 30 kPa、刀具质量 0.1 kg、摩擦 0.2、Gc=700 J/m²、锋利度 0.9。代码现已提供这组独立模式;公共香蕉动图与既有评分仍保持原 E=6 kPa、ν=0.35、纯弹性材料、刀具质量 0.2 kg、Gc=0.5 J/m²,不追溯改写。
论文只写“von Mises-type plasticity projection”,没有给出投影公式、屈服应力约定、硬化规律或代码。DexLab 明确选择常规等效应力 q=√(3/2)||s||,在主对数应变中径向回归并保留体积应变。解析测试覆盖屈服前加载、屈服后投影、卸载、叠加刚体转动、正 Jacobian 与非负塑性耗散;每个塑性记录必须保存逐子步耗散通道。材料协议与源码身份同时列出论文未说明的字段。
独立香蕉单刀测力实验现已执行 20 组不同粒子采样、一因子时间步/接触敏感性和四分之一网格的精确 64× 粒子细化。材料、砧板支撑和总阻力分列,驱动与导向通道不并入阻力。20 次切板前材料峰值为 0.8469 ± 0.1511 N;半时间步的归一化 RMSE 为 0.621。64× 运行的 RMSE 为 2.051,并因 0.5 s 内没有接触砧板而验收失败,说明当前力曲线尚未证明数值收敛。作者原始机器人力曲线不可用,因此没有真实力误差或作者实现等价结论。
#204 仍需完成论文 III-F 的 linked-volume/Hermite/局部 dual-contouring 表面重建。当前香蕉是人工建模而非扫描模型,刀具为导向平移刚体;真实食材标定、六自由度工具接口和机器人推块力值一致性仍未验证。