实验结果与失败#
Solver 失败复盘 汇总 RSS 与 DexLab 既有实验,区分耦合缺失、配置失败和运行错误。
双引擎斜面对照#
相同方块、三个步长的完整配对报告:固定配置下 MuJoCo 3/9、SuperDex 8/9 通过;保留静态漂移、初始瞬态及 MuJoCo 更高阻抗下漂移更小的反例,不作通用排名。
标准方块16例力限额实验完成:0.2/0.4 N保持失败,0.8/10 N保持释放通过,±2 mm偏移保持此结果;数值有效性与任务成败分别报告,不代表真机精度。
Genesis PBD 薄布:保留失败结果#
当前官方 PBD/刚体摩擦夹持配置不准入:同一步动量误差 3.2e-5 kg·m/s 超过 3.3e-7 判据;夹爪实际抬升 79.988 mm 后布料仍落在 4 mm,两个预登记偏移位置也失败。36 格等时长响应显示明显步长敏感性;连通折叠逐帧检查通过,不能替代连续碰撞或材料精度验收。完整协议、全部结果与原始记录。
Newton XPBD:有界接触正负对照#
CPU 球–平面配置通过预登记工程判据:最大穿透 0.000849 mm、保持期力误差 0.051353%。重建重复记录完全一致;禁碰撞负对照失去支撑并符合离散自由落体参考。这是合成基本几何检查,不代表抓梗、SDF 或真机精度。完整曲线、阈值、原始数据与限制。
实验用什么标准判断?#
“能抓起来”是任务结果,不是物理准确性的参考答案。以下三层分别报告,不能互相替代。
层次 |
独立参考与检验 |
可以支持的结论 |
|---|---|---|
实现一致性 |
声明假设下的解析参考、力/动量平衡、无接触/零摩擦/释放负例 |
排查实现和记录错误;不证明真实材料准确性 |
数值可靠性 |
固定物理模型,细化步长与求解精度,记录误差曲线、残差和计算成本 |
在已测范围判断数值敏感性;自收敛仍不证明模型符合真实物理 |
物理有效性 |
同装置的实测力—位移、滑移阈值和释放行为,含测量不确定性 |
评价模型相对现实的误差;当前缺少实测数据,保持未知 |
每次新实验必须在执行前固定:假设、参考答案及其假设、控制量与变化量、指标和单位、否定条件及依据、预算和全部失败的保留方式。无合理精度阈值时只报告误差/响应曲线,不能事后制造“准确性通过”。现有工程阈值只界定任务验收,最新稳定版本准入也不等于物理验证。
苹果梗用于这些检查之后的综合任务验证。历史十场景只说明指定配置在指定扰动集合上的结果;不能将差异归因到引擎。参数读回仅确认实际采用的参数,不证明接触律真实准确。下一项接触研究应固定物理假设,检验步长与求解精度对响应的影响,再讨论误差—成本关系;真机校准另按 #6 获取数据。
当前开发实验的结论#
最新记录回答的问题比下方历史鲁棒性批次更窄;适用时使用官方 MuJoCo 3.14.0 与 SuperDex 1.0.0 FP64。发版回归通过,不代表旧基准已在新版本重新验收。
研究问题 |
实测结果 |
能说明什么 |
|---|---|---|
修复后的夹布能否完成夹持、抬升和释放? |
一个 9 秒开发场景通过;最大应变 3.5161%,自接触穿透 1.492 mm,阈值 1.5 mm |
得到可运行候选,但穿透余量仅 7.95 µm,尚未验证鲁棒性 |
相同名义摩擦系数是否带来相同低速响应? |
16 次开发实验均通过各自固定物理标准;正向 1–10 mm/s 区间阻力比中位数:MuJoCo 0.15641、SuperDex 0.02076 |
有效响应不同,不能据此给引擎精度排名或宣称实测材料拟合 |
是否已经证明真机精度? |
尚无实测标定数据集 |
已有采集协议,真机验证尚未完成 |
夹布指标、连续近景、参数与失败对照 · 摩擦曲线、全部 16 次实验、冻结配置与原始归档 · 硬件采集协议
夹布极值扫描全部 72,000 个物理步,力观测为 100 Hz,几何检查覆盖 25 Hz 的 225 个保存帧。采样帧内桌体、机器人与地面相交为零,不证明连续时间有限厚度分离。摩擦阻力比使用质心速度与合接触力,排除近静止和方向反转区间,不是材料点滑移;区间中位数也不是跨引擎逐速度匹配。报告保留了不同的实际静置高度。
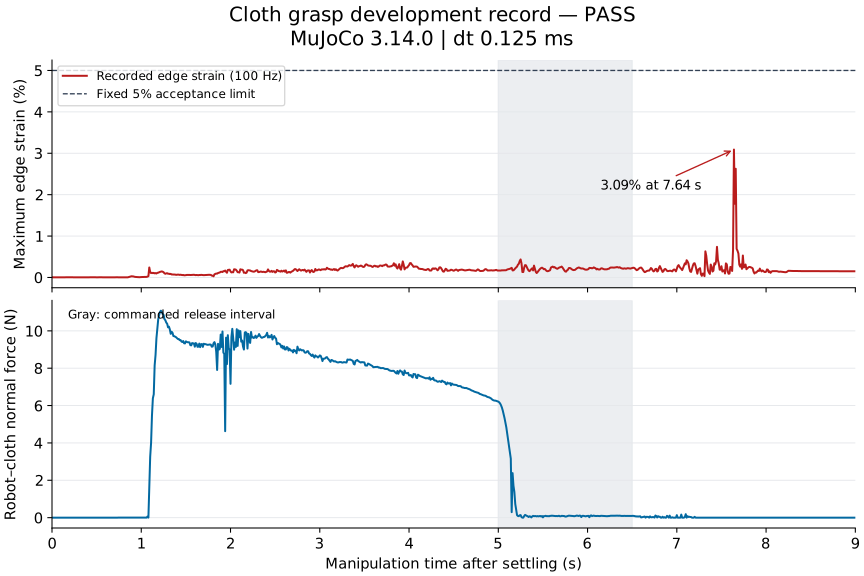
夹布曲线为 100 Hz 采样,验收极值扫描每个物理步。图中的应变峰值为 3.0891%,不是逐步极值 3.5161%。
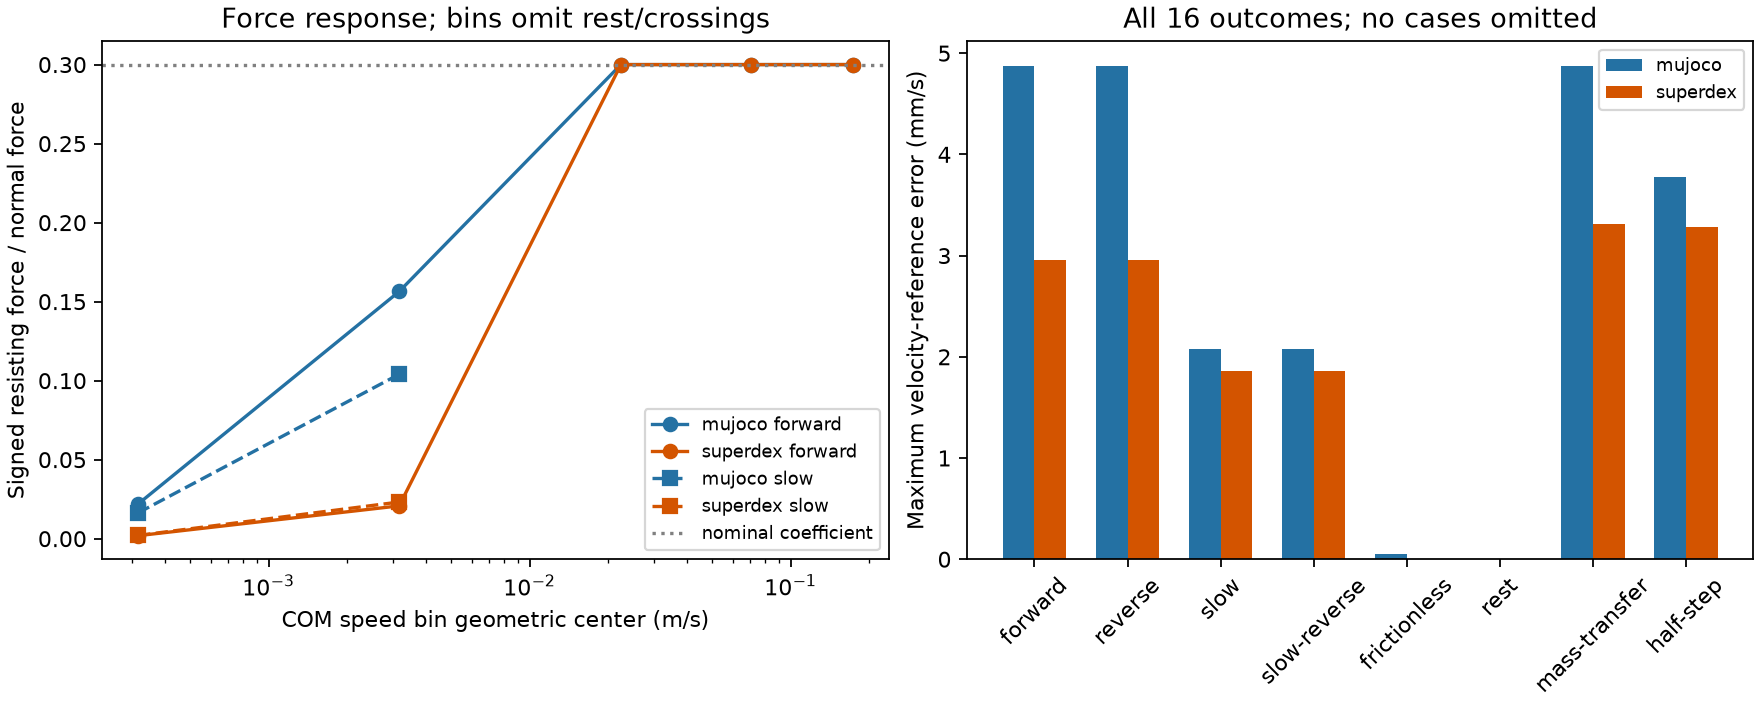
摩擦图覆盖全部 16 次开发实验;空速度区间表示缺少覆盖,不是零阻力。上方报告包含具体源码、配置哈希及失败开发对照。
接触起始:步长和求解容差是否足以解释差异?#
固定初态、接触参数与原生求解器后,16次步长实验测量相邻网格响应差异;另12次SuperDex实验独立收紧求解容差。全部失败保留,以下数值是响应差异,不是真实误差。
对照 |
结果 |
判断边界 |
|---|---|---|
步长1→0.5→0.25→0.125ms |
MuJoCo有摩擦最大位置差0.06117→0.03538→0.01539mm;SuperDex1.47480→1.96621→1.24122mm |
前者在此范围差异下降;后者不能据此证明收敛 |
SuperDex容差收紧100/10,000倍 |
0.5与0.125ms之间位置差仍约3.206mm(有摩擦)、0.5545mm(零摩擦) |
仅收紧停止容差未消除步长敏感性,具体机制未完全识别 |
工程验收 |
步长批次12/16通过,容差批次6/12通过 |
10次失败保留;零摩擦通过仍不能证明数值或实物精度 |
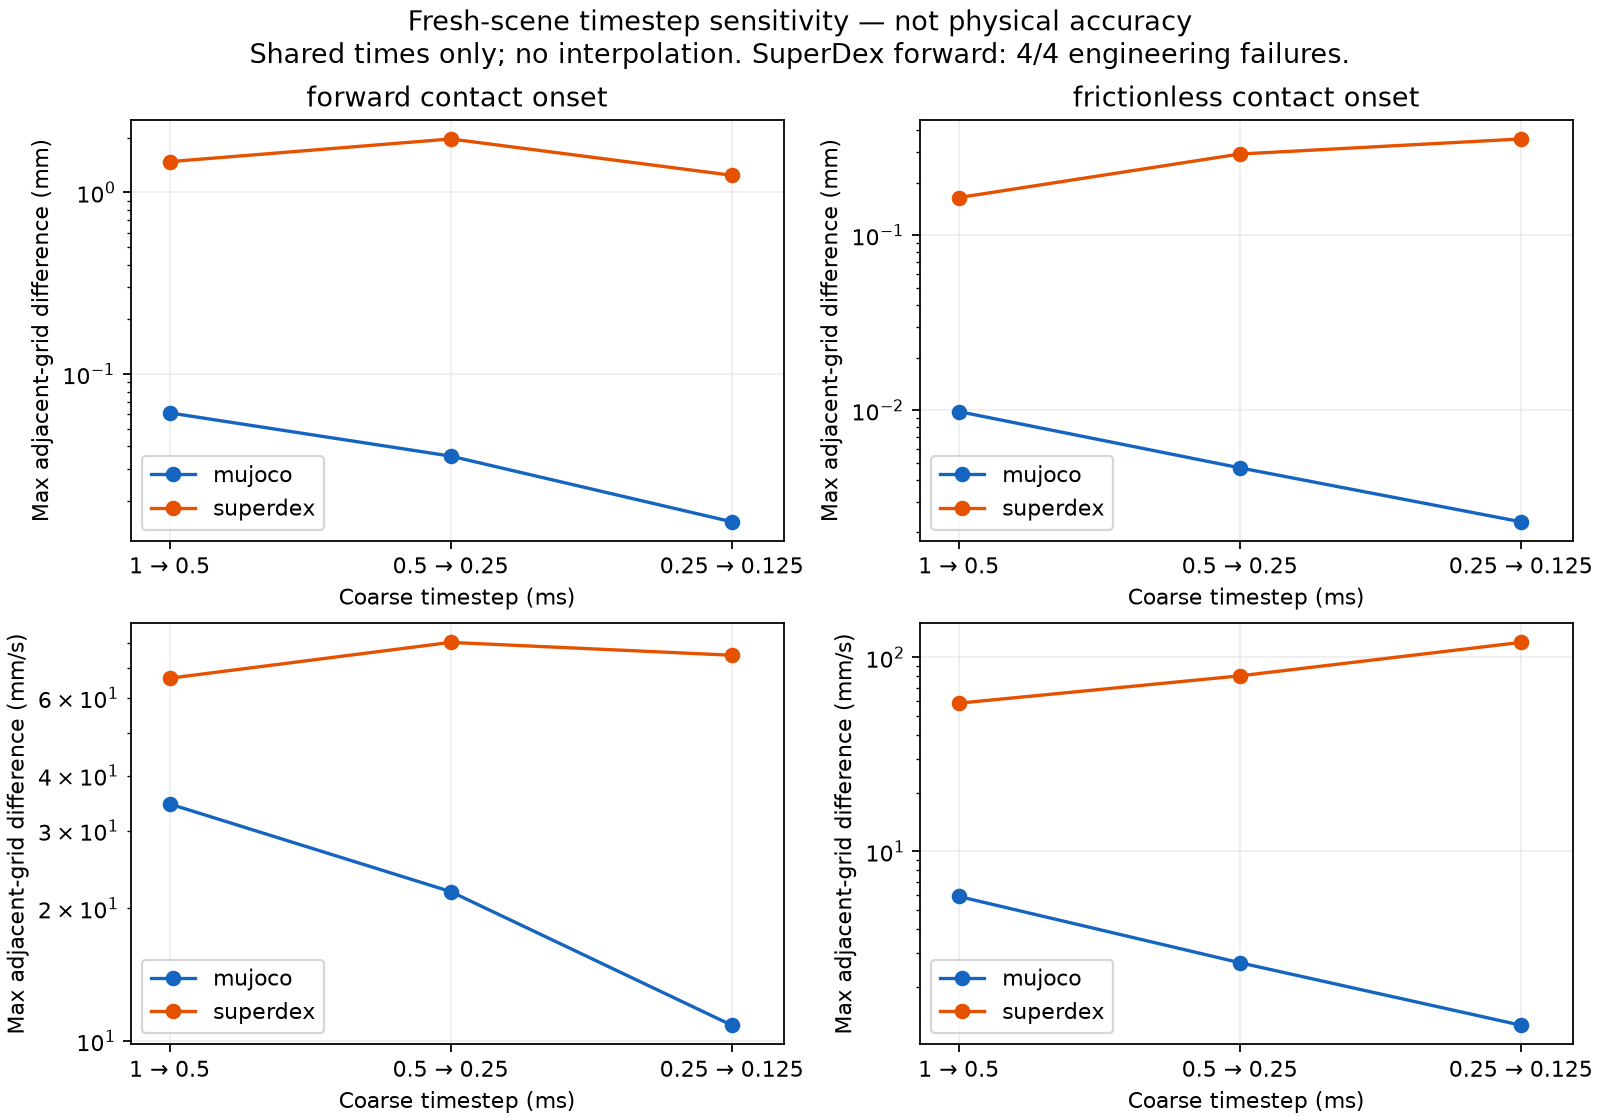
协议、假设、全部逐次参数与成本。最细网格不是真值;不拟合收敛阶。原始28次评分已用各自冻结源码离线复算一致,归档发布尚待本次发版完成。
成本与复现边界#
夹布仿真循环耗时 618.86 秒,含准备和记录的服务耗时 642.18 秒。摩擦报告分别给出准备、步进加观测耗时。这些记录未在统一测速协议下分离原生步进、渲染、评分和传输成本,未测部分保持未知。保存状态回放与离线重评分不等于重跑动力学。复现应使用各报告的具体配置及版本,不能静默替换历史运行环境。
怎样理解“通过”#
任务完成、物理有效性与时间覆盖是三个不同维度。物体到达目标或机器人静止,不证明持续摩擦支撑或无穿透。参照 ManiSkill 源码研究,三者分别报告,不隐藏不支持或检查不完整的情况。
摩擦夹具没有学习控制器:原生静置后只设置一次初速度,随后自由演化。八个预先声明的场景改变方向、初速、质量、摩擦与步长,属于开发对照,不是未见物体测试集;全部 16 次结果均保留。下方苹果批次冻结同一苹果资产的十组扰动,不是十种未见物体几何。夹布候选使用已知状态 IK 和显式捏合先验,失败开发对照保留于链接报告。各原始记录包含实际初态、原生版本、求解器设置、精度与源码哈希。版本账本记录检查日期,不保证该版本永远最新。
历史证据#
以下记录保留原版本与原协议。当前结果不能给出引擎真实精度排行榜。
苹果抓梗:固定配置的鲁棒性#
10 个冻结场景改变质量、水平位置与朝向,两个后端共 20 次实验;未针对这些场景重新调参。
历史配置 |
完整验收通过 |
95% Wilson 区间 |
|---|---|---|
MuJoCo 3.11.0,0.5 ms |
1 / 10 |
1.8–40.4% |
SuperDex 1.0.0 FP64,2 ms |
10 / 10 |
72.2–100% |
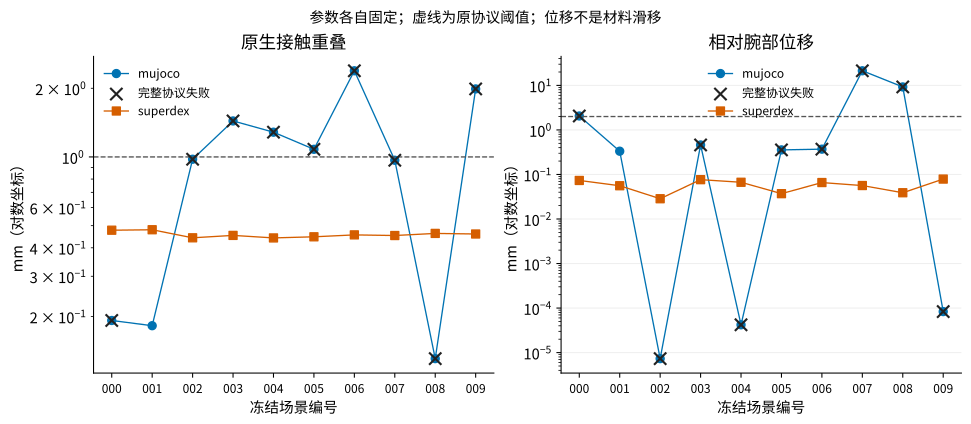
叉号表示完整协议失败;原生接触重叠不是独立参考表面穿透,相对腕部位移不是材料点滑移。步长、摩擦及驱动不同,未完成公平标定与等预算比较。PhysX 默认开发场景另报,没有加入这 20 次测试。
夹布:保留并解释失败#
原 9 秒记录的 225 个保存帧中,176 帧出现布三角面进入桌体,最大内部深度 3.00 mm。原评分漏检已经修正,但轨迹没有因此变成正确的物理抓取。检查零厚度三角面,不能证明有限厚度或帧间没有碰撞。
全部历史批次#
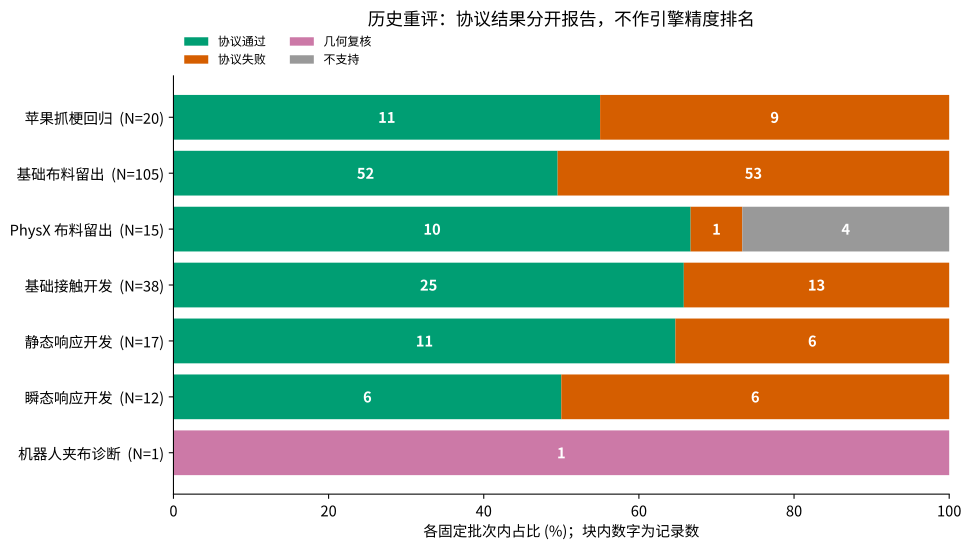
图中每一行是不同任务与协议,保留失败、几何复核和不支持;不能合并分母构造总成功率,也不能将开发集当独立测试集。
逐场景结果 JSON · 指标 CSV · 图表来源
尚缺哪些证据#
没有正式硬件标定集与独立实测误差。
旧记录没有统一的隔离性能计时,不能比较仿真速度。
材料点对应不足,材料滑移未知,不能用零填补。
MuJoCo 3.14.0 已有上述限定范围的开发与回归证据;Genesis 任务资格仍待验证,不能扩展为所有引擎或任务已通过。
合成响应偏差与成本#
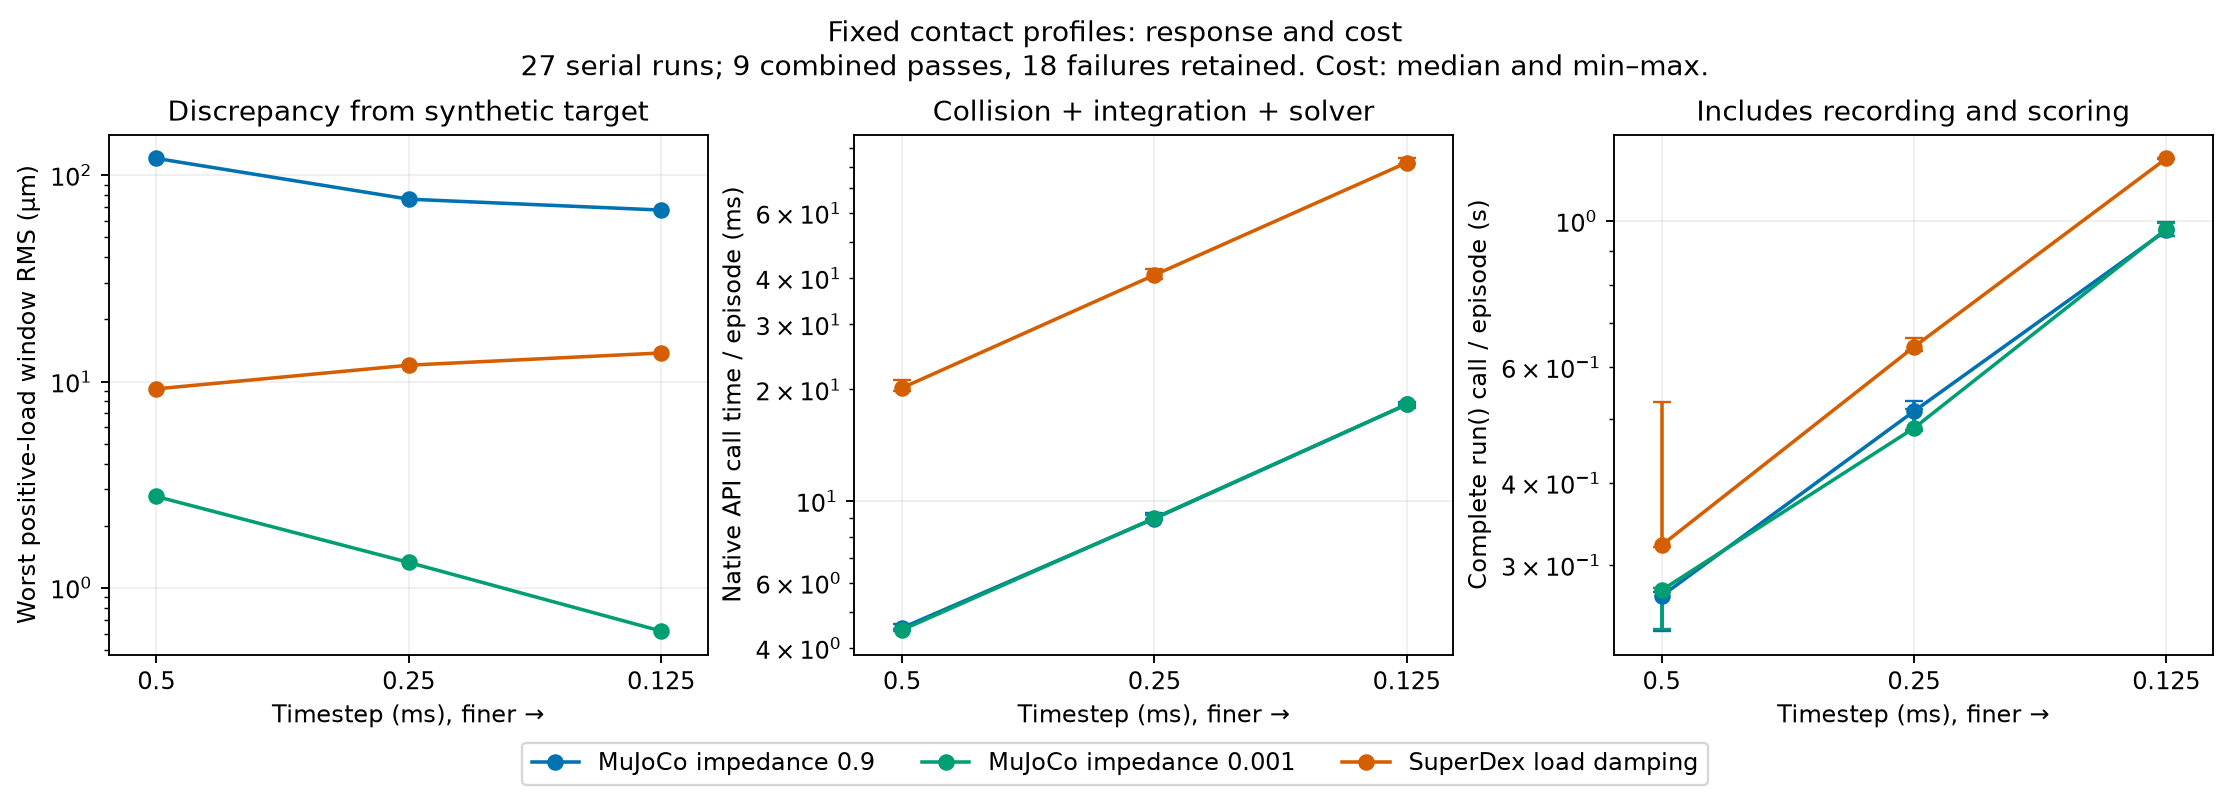
27次固定参数、三步长、三次重复的开发实验已完成并独立复算,9次通过原有联合标准,18次失败保留。低阻抗MuJoCo配置的最差正载荷窗口RMS从2.771降至0.617 µm;SuperDex当前载荷阻尼配置从9.209增至13.751 µm,且三种步长均违反卸载无拉力检查。参考是指定线性弹簧—阻尼模型,未实测标定。
成对质量与尺寸迁移#
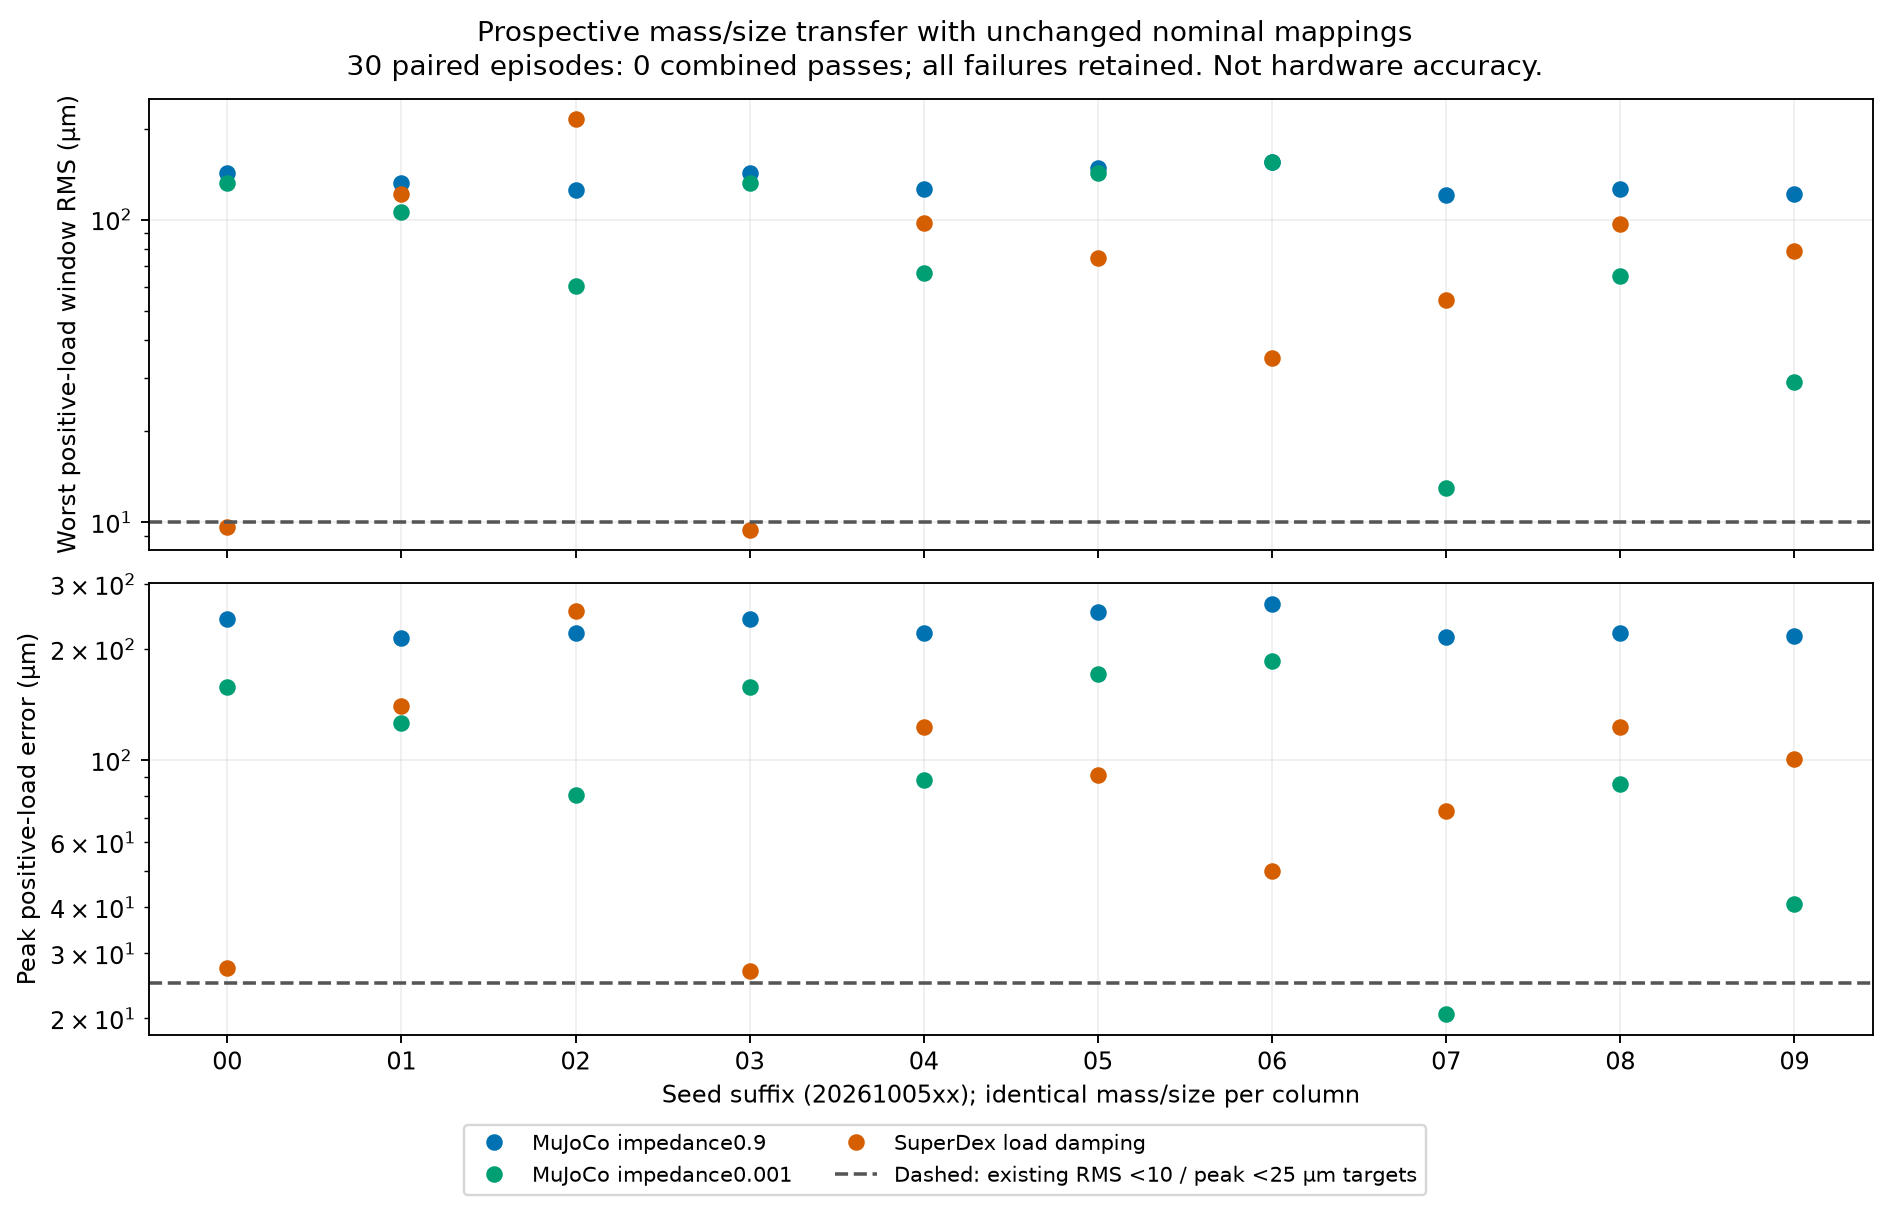
三个冻结的名义接触配置,在10组预登记质量/尺寸组合上完成30次运行:原工程检查1/30通过,瞬态目标0/30通过,联合0/30通过。所有结果独立复算,30次实际初态和声明范围内的表示检查完整。名义场景通过不能证明参数可直接迁移。 这里未做质量或面积补偿,失败说明固定映射不满足指定合成目标,不能归因成引擎算法错误。内部烘焙与组合律仍有不可观测项。
原生法向响应辨识#
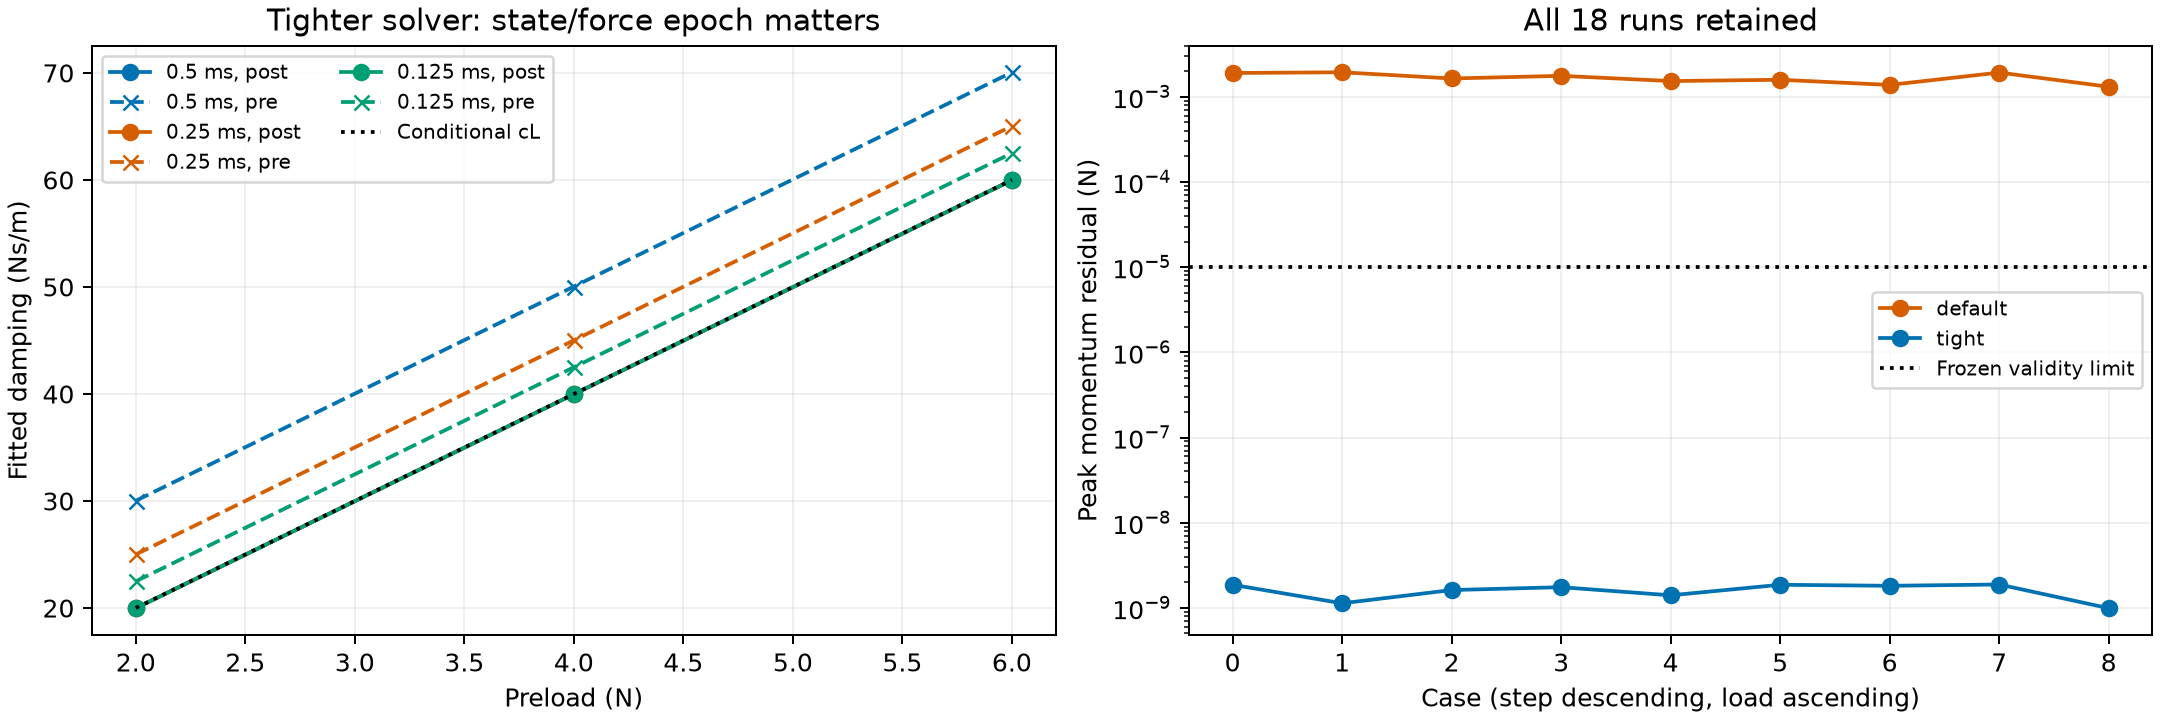
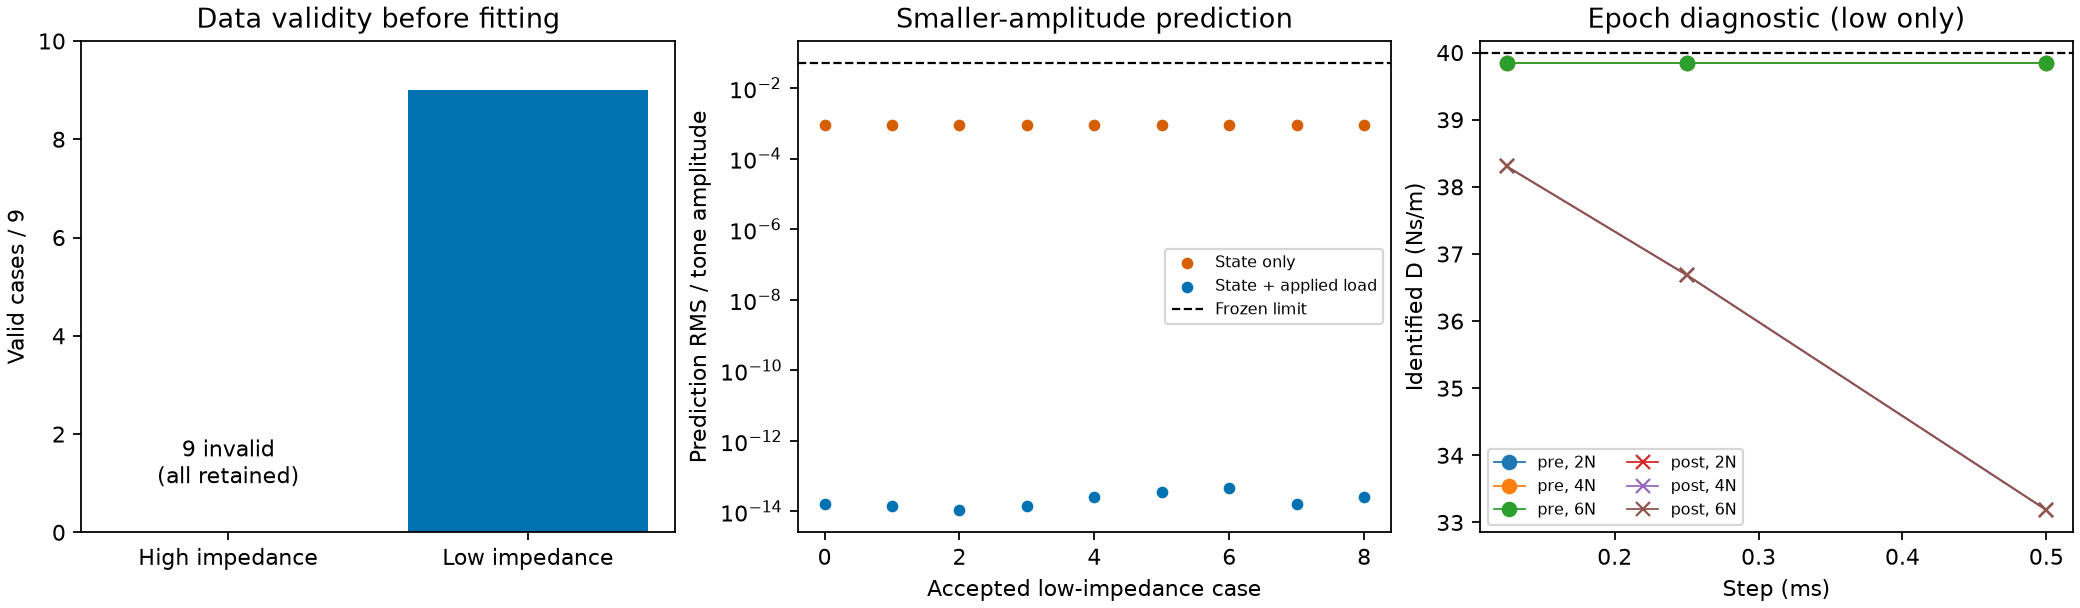
9组预注册载荷/步长工况使用双频小扰动辨识局部刚度与阻尼,再以较小幅度验证。 默认求解器批次全部未通过固定动量残差门禁。受控对照仅收紧求解器容差, 物理输入与验收阈值不变,9/9数据有效;2/4/6 N下局部阻尼约20/40/60 Ns/m。材料标定仍未完成。 协议与全部结果。
外加载荷响应#
低阻抗9组通过数据有效性,高阻抗9组未稳定,保留失败判定。局部拟合分离载荷直接影响与状态系数,不代表材料标定完成。
接触诊断综合结论#
静态匹配尚未建立共同动态物性。成对迁移30个工况全部未通过综合目标;局部力定律辨识不能替代卸载修复。逐项验收证据与未完成承诺。#10仍开放;本汇总不新增实验或引擎排名。
接触起始配置敏感性#
24 个固定配置+2 次精确重复全部通过工程检查;摩擦锥变化的影响方向并不统一。通过验收不等于材料准确。完整图表、协议与指标。
原六组阻尼消融归档已增加逐接触点诊断,保留原评分。没有发现总力掩盖的局部拉力;这不是新的物理实验或卸载修复。逐点报告。