从异常到改进方向#
研究入口是一个明确的物理问题。例如“方块穿透偏大”需要说明接触尺度、载荷、几何、柔顺性和可接受误差;“夹持失败”需要看承载、滑移和释放全过程。仅凭画面或一次运行无法区分参数、接入和求解机制。
一条可复用的诊断顺序#
确定物理预期。 静态支撑检查力与力矩平衡;粘着检查
|f| ≤ μₛN;在刚体、恒定库仑摩擦、持续接触且不旋转等假设下,斜面滑动参照为a=g(sinθ−μₖcosθ)。碰撞另需声明恢复系数、外冲量与转动。复杂多点接触不假定唯一解析解;经验公式注明来源、单位、条件和不确定度。确认观测可信。 核对几何、质量/惯量、坐标、控制时刻、原生有效参数、接触容量和读回地址。保存源资产、中间模型及转换来源。缺少读回就是缺少证据,不能填默认值或零。
进行受控参数实验。 固定场景、目标、评分和预算,从已有经验选候选,记录假设、预期变化及来源。AI 提出下一项试验;执行器保留完整尝试,独立评分判断物理约束是否同时通过。额外迭代、步数和观测开销进入成本。
定位剩余差异。 用原生读回、源码及消融证据研究接触生成、摩擦表示、约束求解、停止条件、积分和精度。有限搜索失败只说明已试范围尚未成功。
三个已有案例#
异常与参照 |
已验证改变 |
仍解释不了什么 |
|---|---|---|
合成法向响应偏硬,参照冻结的 20 kN/m 目标 |
MuJoCo 参数校准改善固定质量的响应;预声明质量转换改善两档质量验证。 |
不能推广为任意接触几何或真实材料精度。经验与原记录 |
PhysX 禁碰撞负例质量不符,参照模型质量/惯量 |
在禁碰撞前调用质量/惯量初始化,修正接入顺序。 |
原生 TGS 的状态/冲量残差仍需 #163 的独立归因。案例 |
原生/框架轨迹不同,参照相同物理输入与时间 |
对齐四项 GPU 字段;修正 CPU 接触越界读回,将不可观测标为缺失。 |
支撑轨迹差异仍在;没有唯一框架根因。案例 |
输出明确分成:已验证的配置改善、已定位的接入修正、有证据的算法改进方向、未解决问题。本轮自动修改范围为参数及有依据的接入修正;solver 源码改进先交付研究依据。
落地几何与原生接触力的核对#
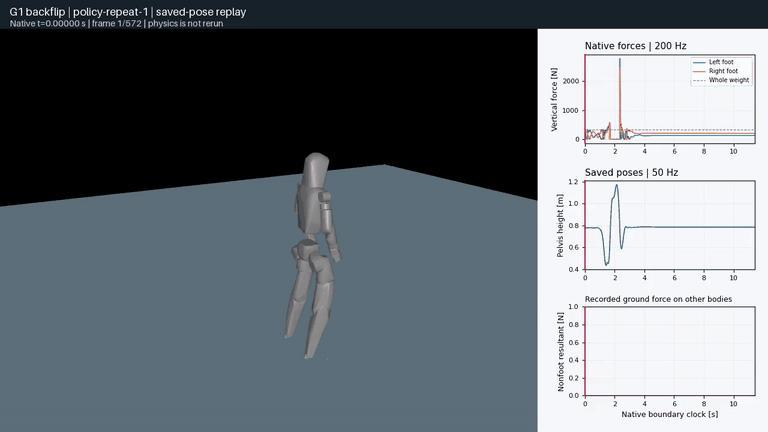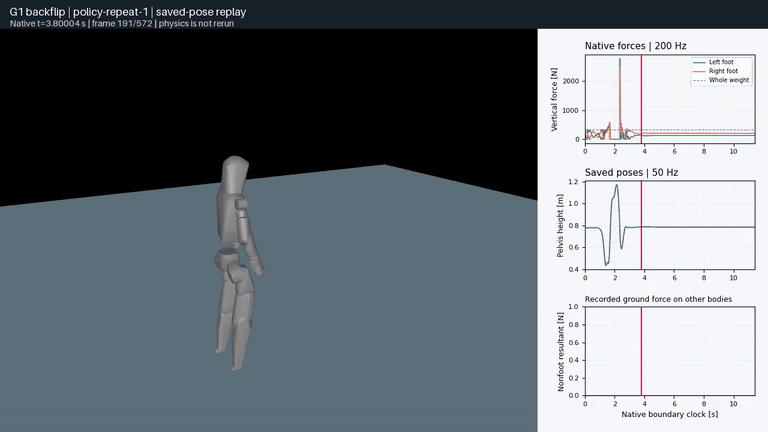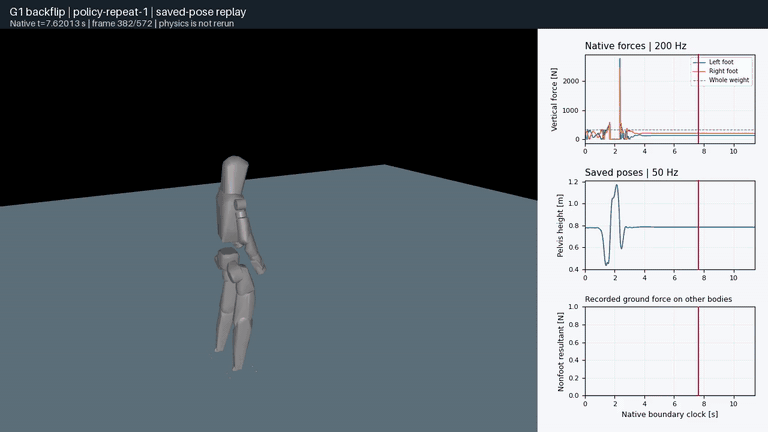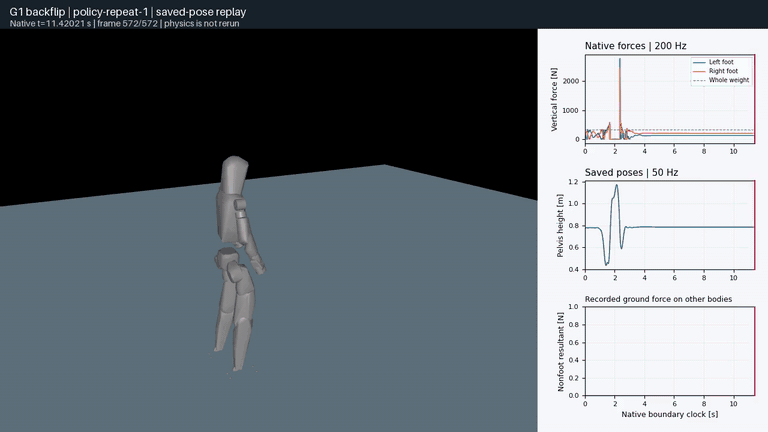
全部 572 个状态边界按原始 50 Hz 播放 11.44 秒,包括末端点。画面使用保存姿态和原生模型几何,每只脚为四个半径 5 mm 的接触球,不重新积分。完整视频 1 · 视频 2 · 视频 3 · 力曲线。
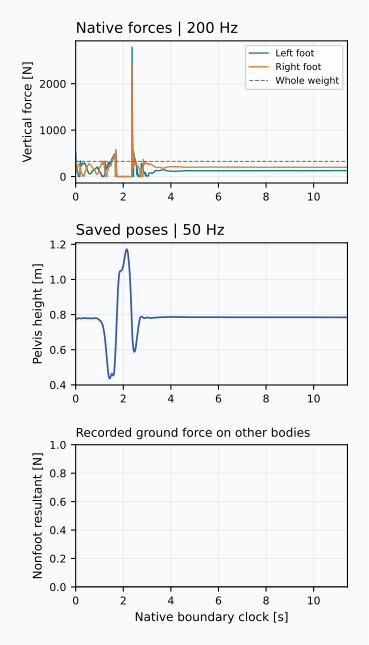
完整记录与模型(17.75 MB ZIP) · 批次报告 · 归档验收 · 资产来源。解压后核验全部 99 个清单条目,三份独立几何审计均精确复现。上游固定 URDF 与固定官方 Unitree 文件不同,仿真设置不代表已核实的硬件限值。归档保留原始许可和评测参考样本,不含权重及原始动作 NPZ。
G1 落地审计已在 RTX 4090 上通过固定参考栈资格:原始支撑检查与三次独立进程策略复跑均通过。每次包含 571 个控制步、2284 个物理子步及末尾 5 秒保持;末尾两秒漂移为 1.21–1.42 mm,独立步前/步后几何重建均未发现非脚部穿透或承载。
新记录还显示了时序差异:共享相同接触对集合的 6,428 个子步中,6,427 个的记录距离更接近步前几何。步前误差低于 2.38e-7 m,步后误差达到 0.0202 m。这些是三份相同种子记录中的相关子步,不是独立可靠性试验。
历史公开记录仍单独保留:29 个关节的位置完全对齐,但第 119 帧标记了几何上的非脚部接触,记录中却没有相应承载接触对。该包缺少原始模型和完整接触流;新批次没有复现此差异,不能确定其原因。保留作者首次失败及另一次通过的复评,缺失信号不当作零值。未修改的上游环境有 7 项依赖声明冲突,转换及本轮原生路径实际运行成功,其他包的调用路径仍未验证。
每次记录中有 74 个关节力样本恰好达到声明的 CPU 模型限值,没有超出。GPU 限幅分支、求解收敛残差/状态及整机质心动量仍不可观测;达到限值或任务通过都不能证明这些字段。
AI 受控试参入口#
第一条接入现有流程的路径是原生 MuJoCo/SuperDex 的 normal-load 开发实验。它复用 contact_indent_run、独立 --verify 和 MigrationBudget;不新增模型服务或调度器。PhysX 原生斜面、框架和夹持仍使用各自现有冻结协议与执行入口,不能用此入口假装完成了那些任务的参数准入。
benchmarks/contact-trials-example-v1.json 复用历史初始/校准配置,演示记录流程。它是已知结果的开发示例,不是新算法发现或未见留出。清单显式冻结运行版本 profile 和完整场景、全部候选参数、假设、预期效果、物理参照、证据 SHA-256、原评分和工作包。AI 在执行前填写这些内容,依据结果提出下一包;改变代码或候选需新清单并继承旧账本。
在已准入的环境、仓库根目录中,设置 OUT、DATA_DIR、IO_DEVICE 为自己的新输出目录、数据盘和块设备:
python -m dexlab.contact_trials init benchmarks/contact-trials-example-v1.json "$OUT"
python scripts/bounded_run.py --profile adaptive --cpu-cores 4 \
  --resource-plan "$OUT/resource-plan.json" --data-dir "$DATA_DIR" \
  --io-device "$IO_DEVICE" --timeout 900 --receipt "$OUT/resources-initial.json" -- \
  python scripts/research_guard.py run --lock "$DATA_DIR/research.lock" \
    --kind qualification --receipt "$OUT/window-initial.json" -- \
    python -m dexlab.contact_trials run "$OUT" initial-mujoco --timeout 840
python -m dexlab.contact_trials status "$OUT"
每个候选使用新的资源/窗口收据;批内复用冻结资源计划。再执行 validation-mujoco-reference 时使用同一个账本。命令返回 1 可以表示物理失败,必须检查 attempts/*/result.json,不能当作基础设施错误无限重试。
结果保存提出/解析/有效参数及差异、完整运行日志、独立评分、原生步进与观测成本、文件哈希和终态。进程超时仍保留尝试;遇到强杀后先确认记录的进程已结束,再运行 python -m dexlab.contact_trials recover "$OUT"。恢复按整个预留时长计费,不重置预算。成功记录的物理失败禁止重试;基础设施失败最多一次带理由恢复,仍受原预算约束。原有账本继承字段 prior_budget 与新证据工作包规则保持不变。
该开发入口不能替代留出。新的迁移或引擎比较必须事前冻结独立条件、相同调优预算、负例和验收协议;不要用已经看过的质量/尺寸记录调参后再称它们为未见验证。
本轮按证据缺口推进#
优先复用 PhysX 旧轨迹做 FP32 离线诊断。#163 继续负责精度归因和新协议留出;#152 负责剩余状态/接触路径差异;#145 负责惯量与坐标语义。已有固定模型实验不依赖惯量随机化准入。
六引擎、594 回合夹持及后续任务继续保留。资源限制不变,单执行者,定时开发保持暂停。有新证据及具体假设才追加工作包;不因等待一个引擎而阻塞独立研究。
已执行的集成检查保留两次运行版本准入失败,修正显式 profile 后继承原账本,完成 MuJoCo 3.15.0 的两个 1600 步案例:初始配置物理失败、历史校准配置通过;有效参数与独立评分均保存。这是已知候选的流程验证,不是新留出。结果、成本与归档。恢复还检查受限 cgroup 已结束,覆盖子进程 PID 尚未来得及写入的中断窗口。
LIBERO 原生工作流案例#
从完整原任务定位接触与观测问题:一行观测刷新修正有源码与读回证据;缩小步长的候选未通过迁移筛查。分别保存动作执行、物理诊断及策略验证边界。