重渲染已有实验#
Studio 回放让接触部位、材料表面和物体运动更清楚。它使用已保存的状态:渲染不会推进物理仿真、改变评分或修复失败的抓取。
首页将实验汇总成一张预览表。切推采用修复后的连通体表面与 RTX 路径追踪,布料使用记录网格的 Studio 视图;刚体场景采用 MuJoCo 官方 USD 导出器与 OVRTX 路径追踪,RSS 则使用单独固定版本的上游 RTX 回放。各路径保留自己的来源,不能据此声称所有任务使用同一种物理模型。
实际回放效果#
这 13 条完整回放保留来源时间和实际比例。苹果使用两条独立验收通过的 14 s 回归记录,其余场景沿用已公开的历史记录。六引擎斜面采用相同的物体跟随机位,底部保留世界坐标位置,避免跟随画面掩盖平移。
| 实验 | 回放 | 视频 |
|---|---|---|
| 苹果抓梗:MuJoCo / SuperDex | 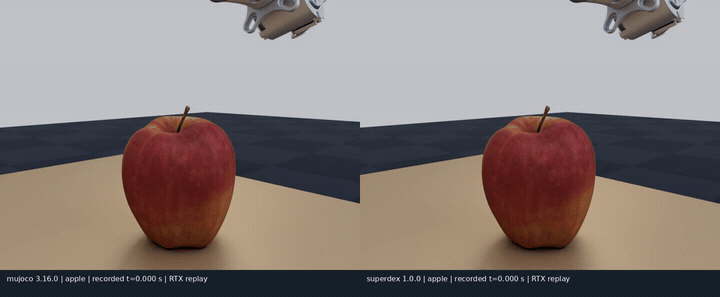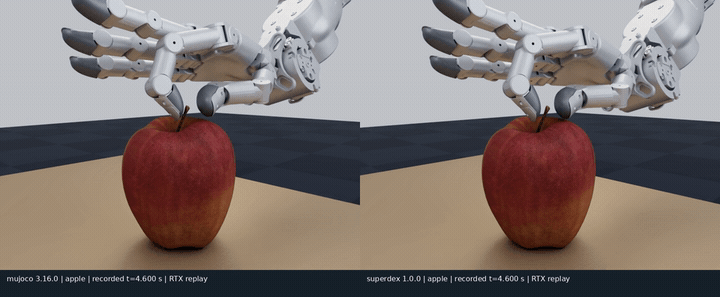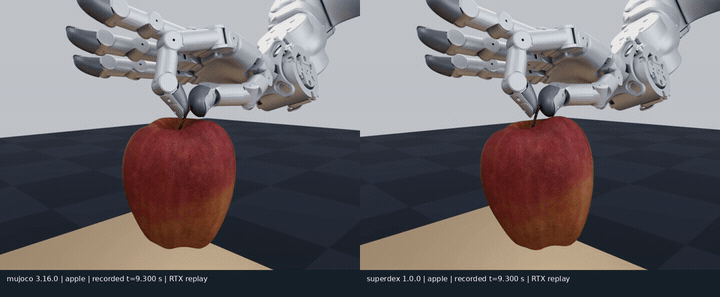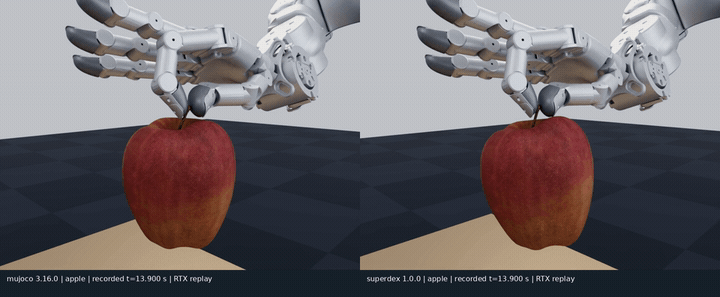 | MP4 |
| Genesis:0.4 N / 0.8 N 限额 | 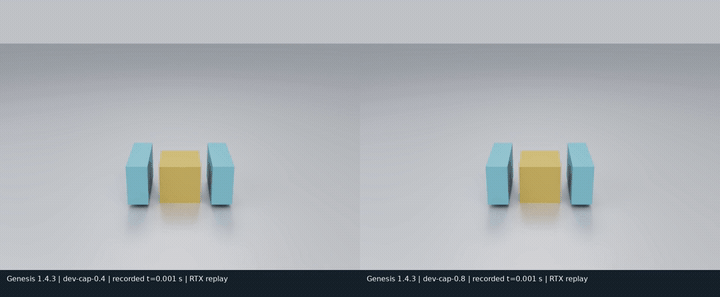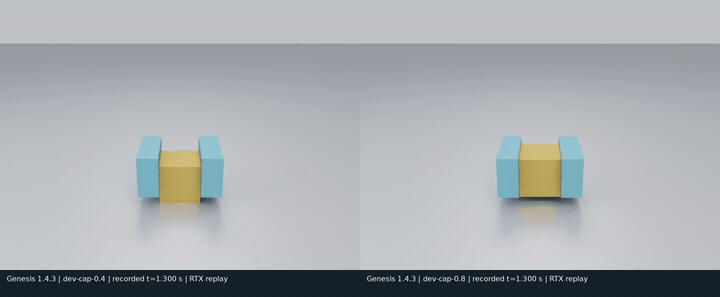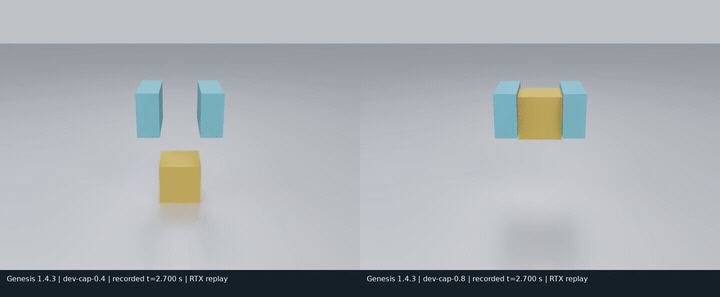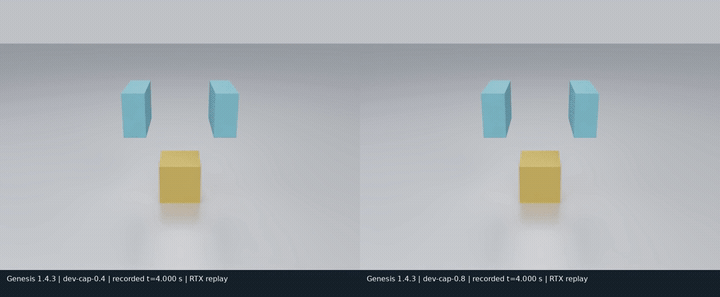 | MP4 |
| LIBERO demo 0 | 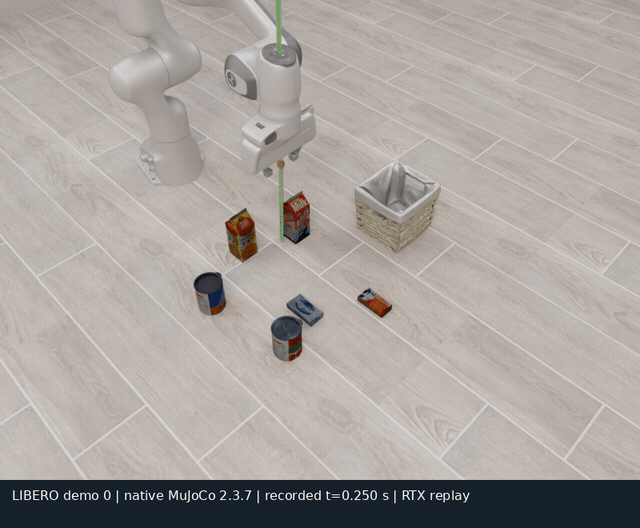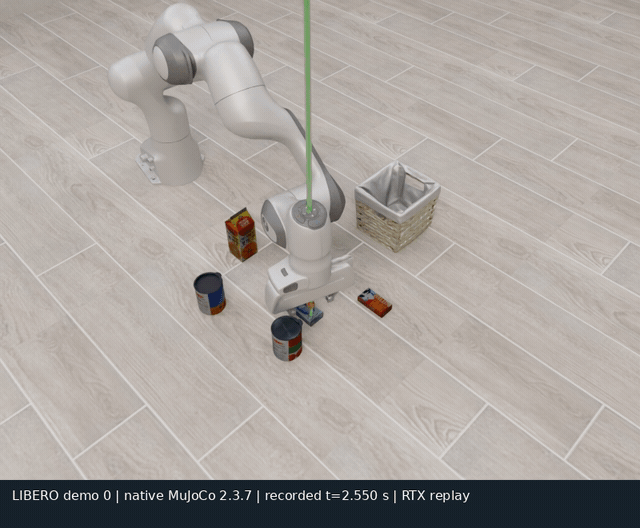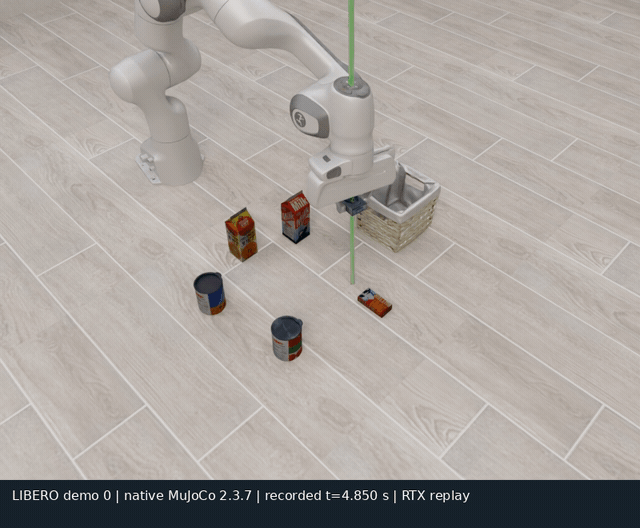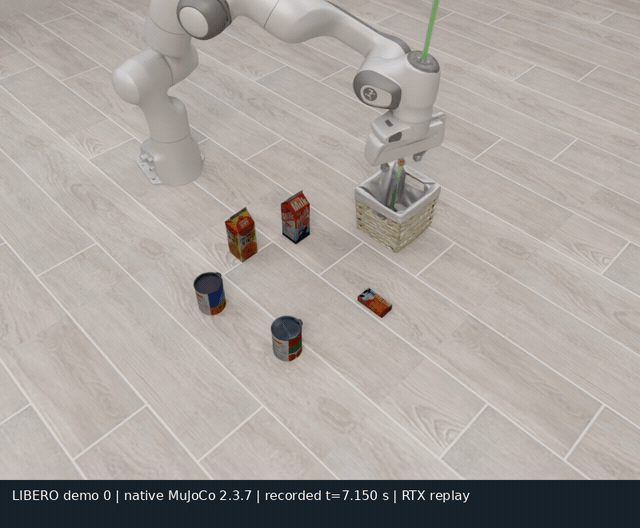 | MP4 |
| 六引擎斜面 | 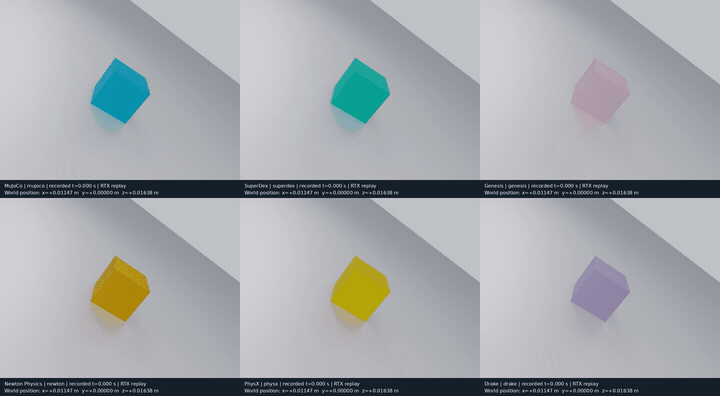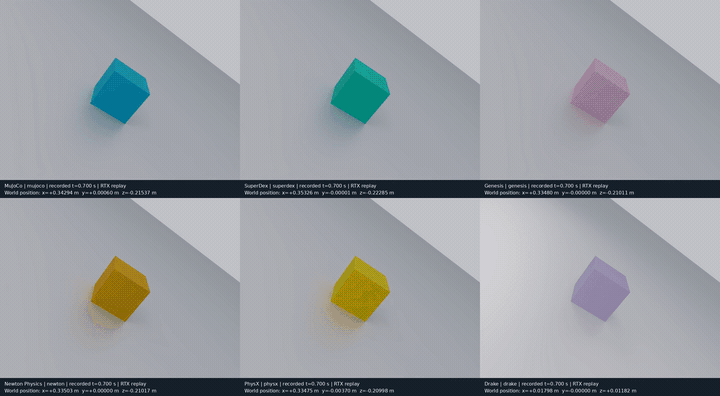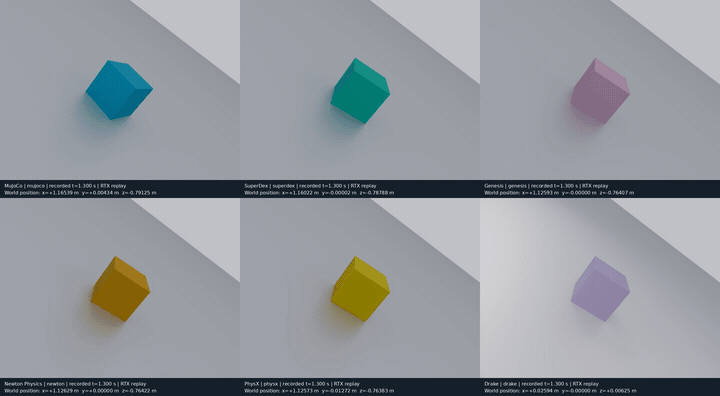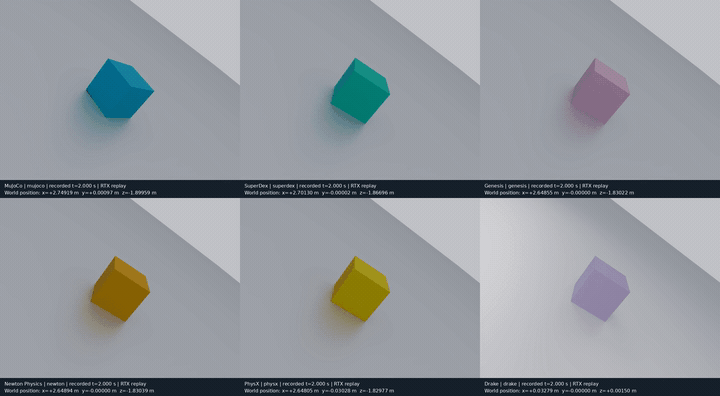 | MP4 |
| 法向接触:初始/调整后 |  | MP4 |
切割表面重建与布料 Studio 对比保留各自的几何和来源记录;另有 RSS 同机位默认/RTX 对照。RSS 首页动图及这组外观对照都来自使用 latch 柔顺辅助固定的原版记录;渲染方式改变不表示去掉了辅助约束,纯接触结果见 latch 说明与无 latch 对照。
回放刚体场景#
可选渲染环境需要 Python 3.12、MuJoCo 3.12.0、OpenUSD、NumPy、Pillow、imageio/FFmpeg、OVRTX 0.4.0.346409,以及支持 RTX 的 NVIDIA GPU 和驱动。这些是显示依赖;原始记录仍保留实际物理引擎版本。首次渲染包含着色器和渲染器初始化耗时。
PYTHONPATH=src python scripts/prepare_studio_replays.py apple PATH_TO_VERIFIED_RUN OUTPUT
PYTHONPATH=src python scripts/prepare_studio_replays.py pinch dev-cap-0.4 OUTPUT
PYTHONPATH=src python scripts/prepare_studio_replays.py incline INPUT_MAP_JSON OUTPUT
PYTHONPATH=src python scripts/prepare_studio_replays.py normal INPUT_MAP_JSON OUTPUT
苹果记录目录包含 trajectory.npz、display.xml、引擎身份、通过独立验收的摘要及引用的资产。输入映射指向现有画面对照来源清单中的不可变发布记录;已有读取器核对哈希与公开评分。输出必须使用新目录;加 --pilot 可只输出首、中、末帧。
LIBERO 额外核查版本兼容性。先在原有 MuJoCo 2.3.7 环境冻结所有记录帧的原生几何:
python scripts/studio_libero_reference.py RAW_DIRECTORY REFERENCE.npz
再在 RTX 环境运行:
PYTHONPATH=src python scripts/prepare_studio_replays.py libero RAW_DIRECTORY OUTPUT \
  --reference REFERENCE.npz
适配器逐帧、逐顶点核对新旧运行时的世界坐标,最大容差为 10 µm;不一致就停止渲染。和历史显示一样,隐藏 robosuite 的碰撞几何组。
画面改变了什么#
三盏大面积灯和环境照明替换显示光源。几何、纹理和尺寸来自已记录场景,机位沿用近景或物体跟随方式。每帧只选择已有时间点,不插值生成运动;着色材质描述外观,不代表实测摩擦或柔顺性。
每次输出包含 replay.mp4、三张截图、USD 场景和 provenance.json,记录输入/输出哈希、帧索引与原生时间、相机变换、渲染设置、实测耗时和运行时变换读回。每个渲染帧均核对全部导出物体与相机矩阵;运动学计算中的四元数归一化舍入差限制在 1e-14 内,原始状态数组及文件保持不变。每帧重置路径追踪历史,并关闭运动模糊。
表面重建、照明、降噪和 20 fps 采样属于展示选择。细微穿透、力的时序和任务有效性应结合原始全采样率记录与报告判断;渲染耗时不等于物理吞吐率或实时性能。