从画面到物理差异#
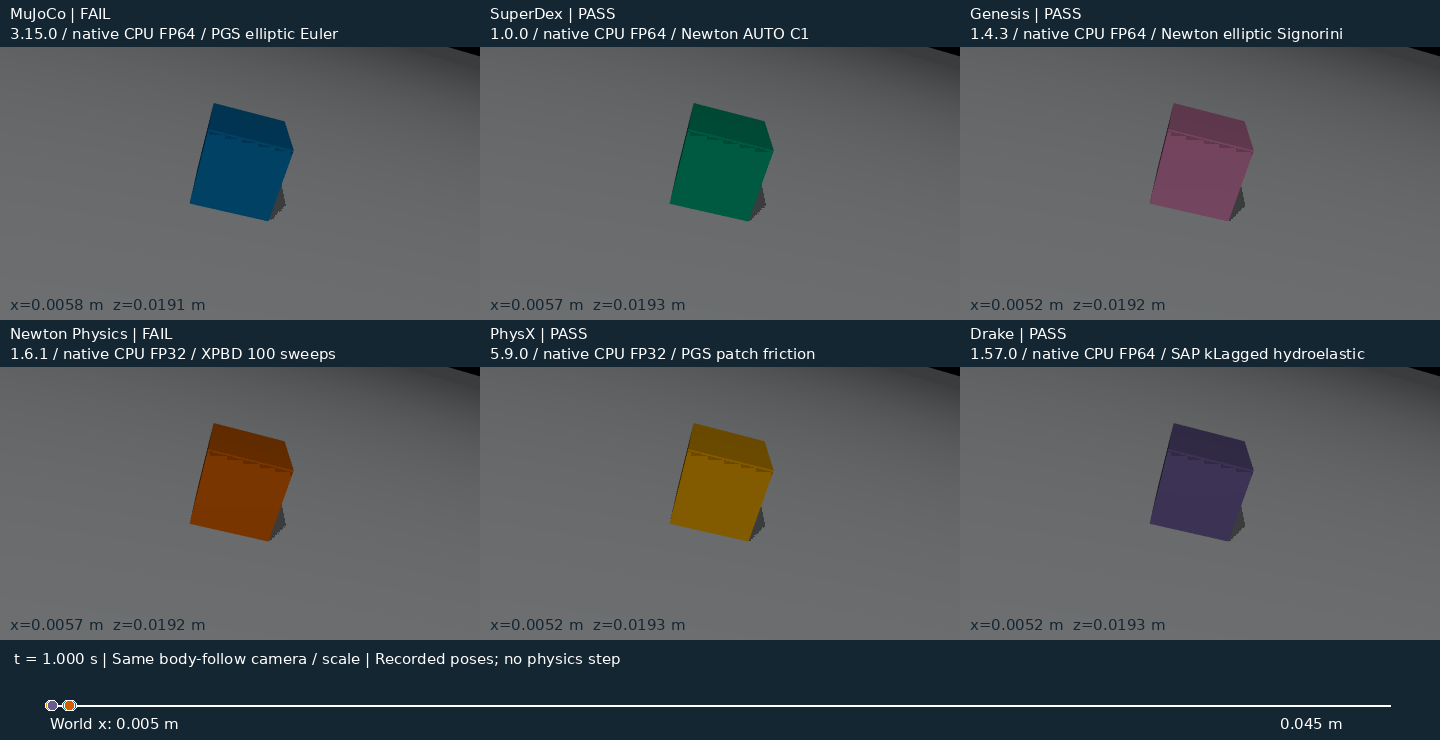
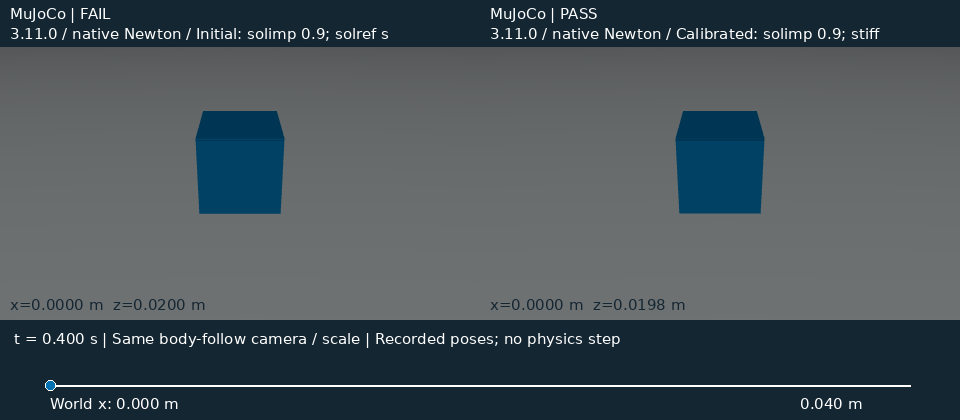
同步查看记录状态、原生观测与物理参照。图表来自各自归档实验;回放只读取记录,不推进物理,也不改变评分或容差。
画面采用实物比例;微小变化看局部曲线。虚线是案例声明的解析/工程参照,并不代表真实材料测量。不同历史协议的结果不汇总为引擎排行榜。
六引擎斜面:相同工况,响应不同#
40 mm、64 g 方块;比较静止、滑动及名义零摩擦,三个步长。曲线与回放保留原配置的通过、失败和无效记录。
静态图表与完整数据(无需 JavaScript)
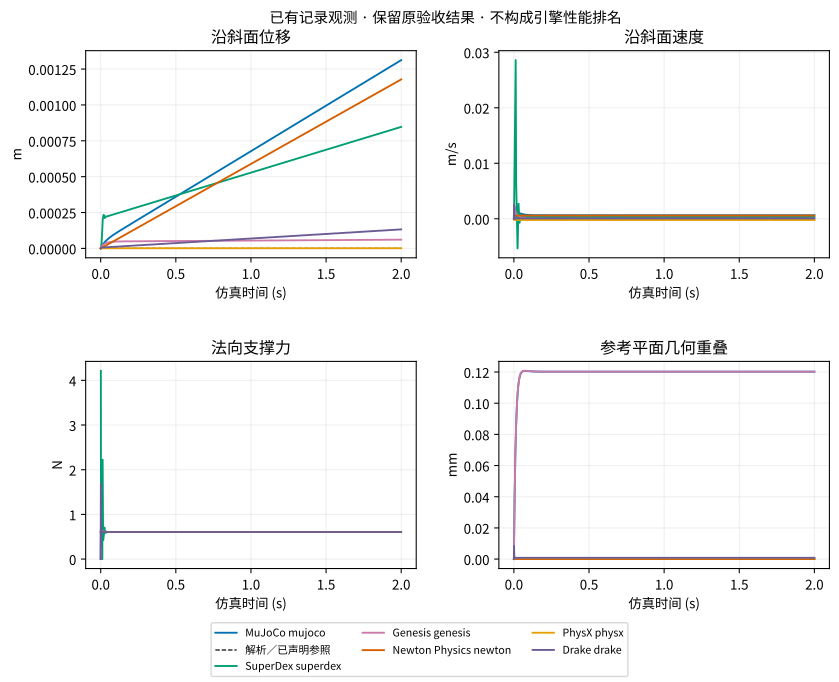
- 静止 · 1 ms: JSON.gz · SVG · MP4 · mujoco / superdex / genesis / newton / physx / drake
- 静止 · 2 ms: JSON.gz · SVG · MP4 · mujoco / superdex / genesis / newton / physx / drake
- 静止 · 0.5 ms: JSON.gz · SVG · MP4 · mujoco / superdex / genesis / newton / physx / drake
- 滑动 · 1 ms: JSON.gz · SVG · MP4 · mujoco / superdex / genesis / newton / physx / drake
- 滑动 · 2 ms: JSON.gz · SVG · MP4 · mujoco / superdex / genesis / newton / physx / drake
- 滑动 · 0.5 ms: JSON.gz · SVG · MP4 · mujoco / superdex / genesis / newton / physx / drake
- 名义零摩擦 · 1 ms: JSON.gz · SVG · MP4 · mujoco / superdex / genesis / newton / physx / drake
- 名义零摩擦 · 2 ms: JSON.gz · SVG · MP4 · mujoco / superdex / genesis / newton / physx / drake
- 名义零摩擦 · 0.5 ms: JSON.gz · SVG · MP4 · mujoco / superdex / genesis / newton / physx / drake
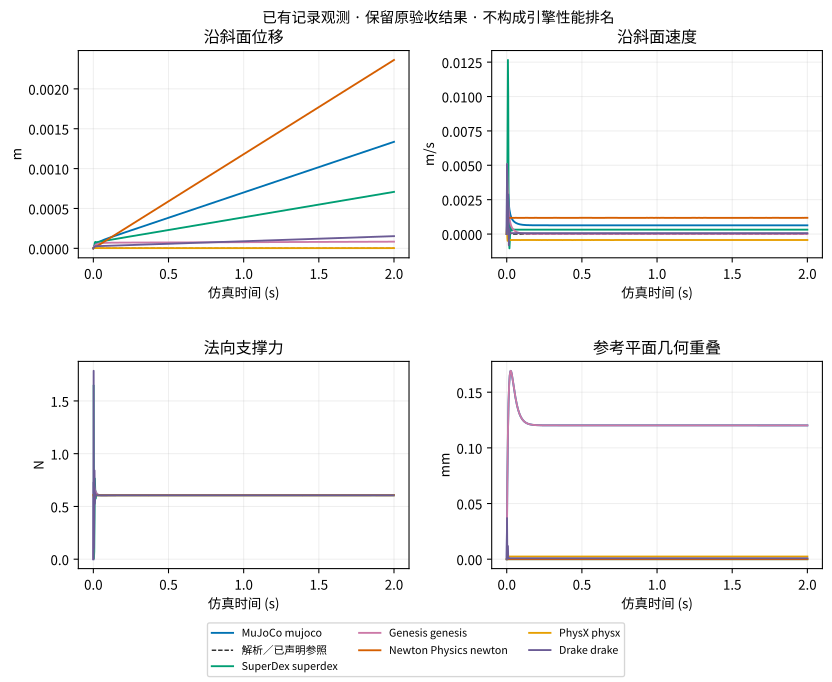
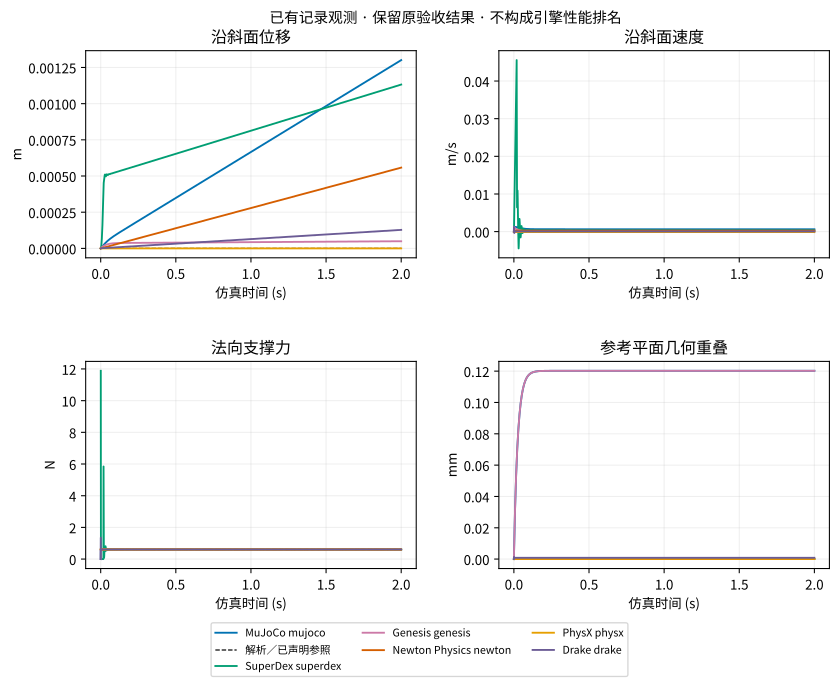
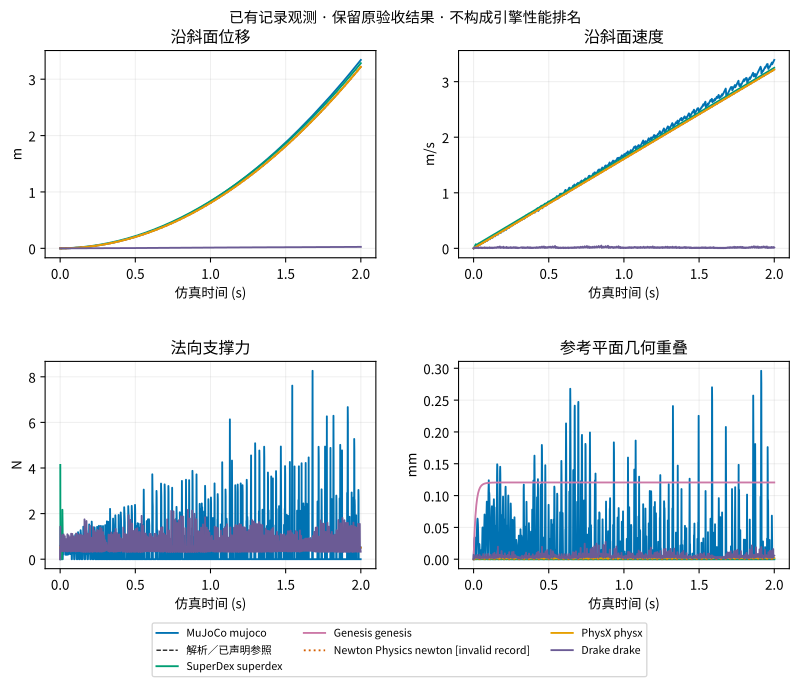
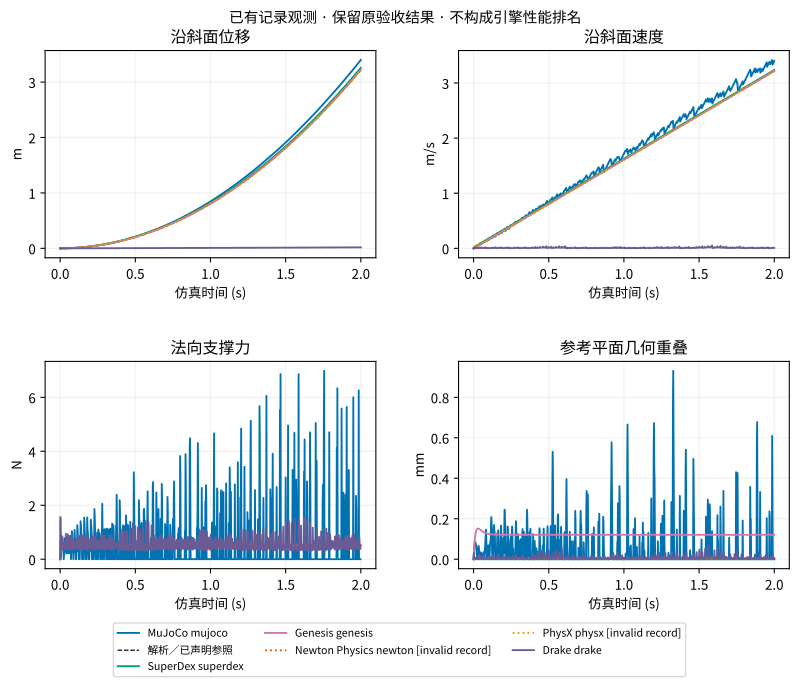
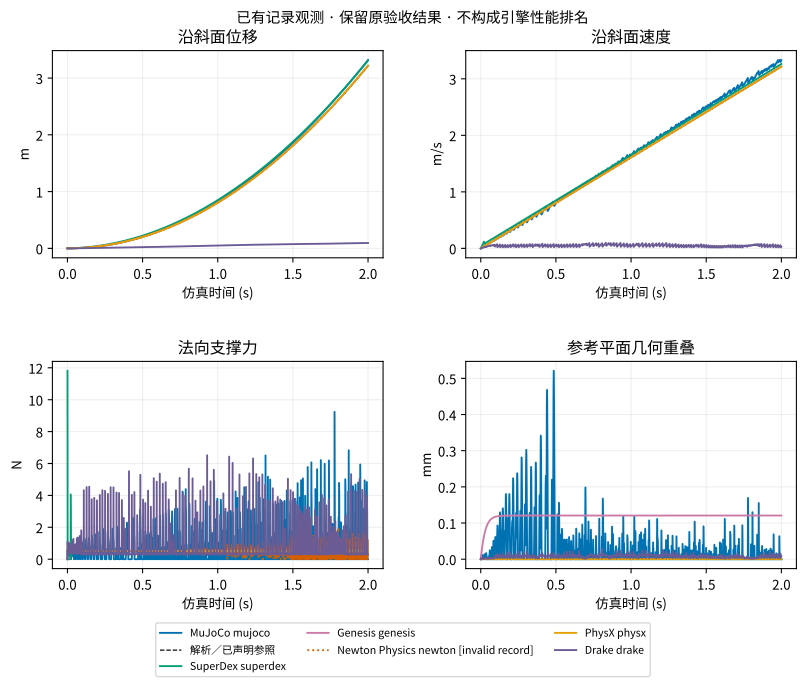
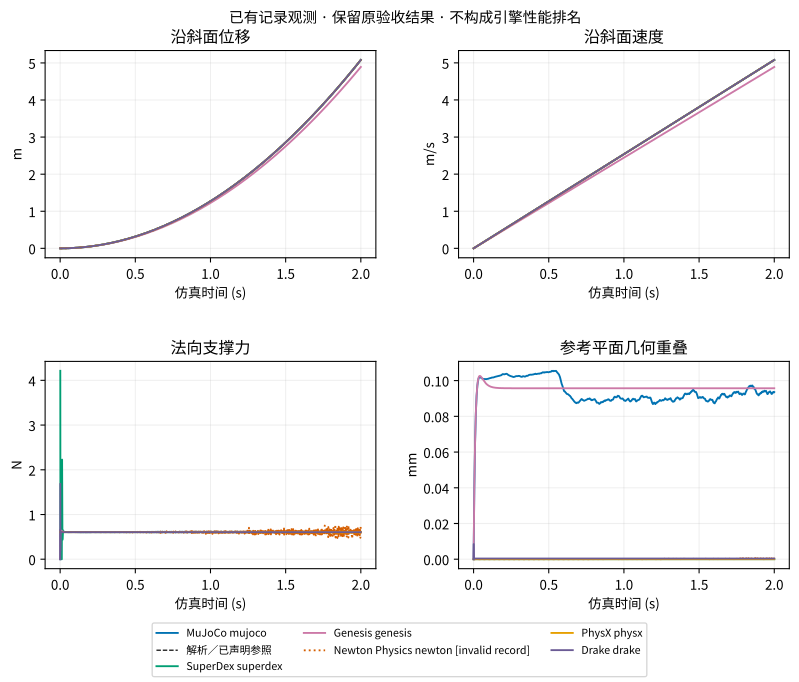
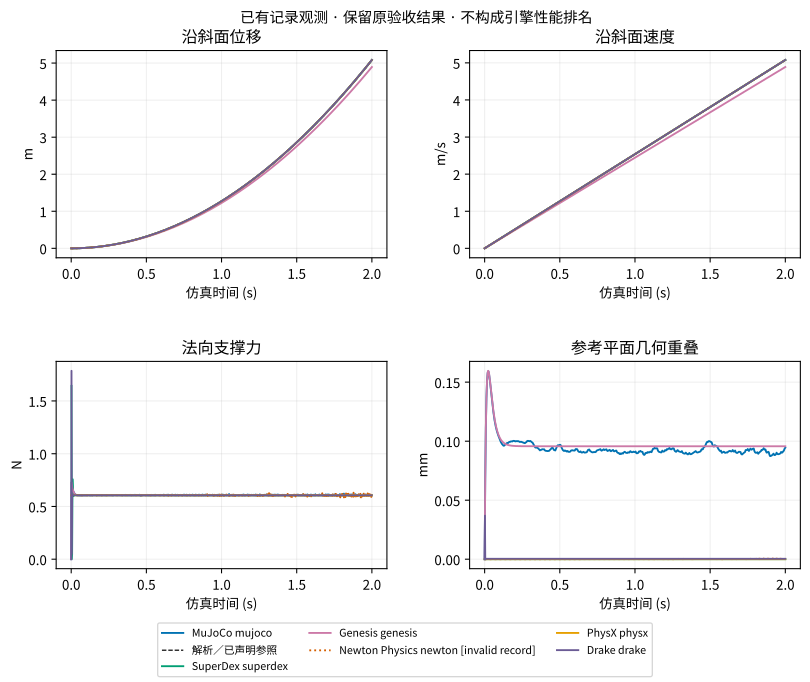
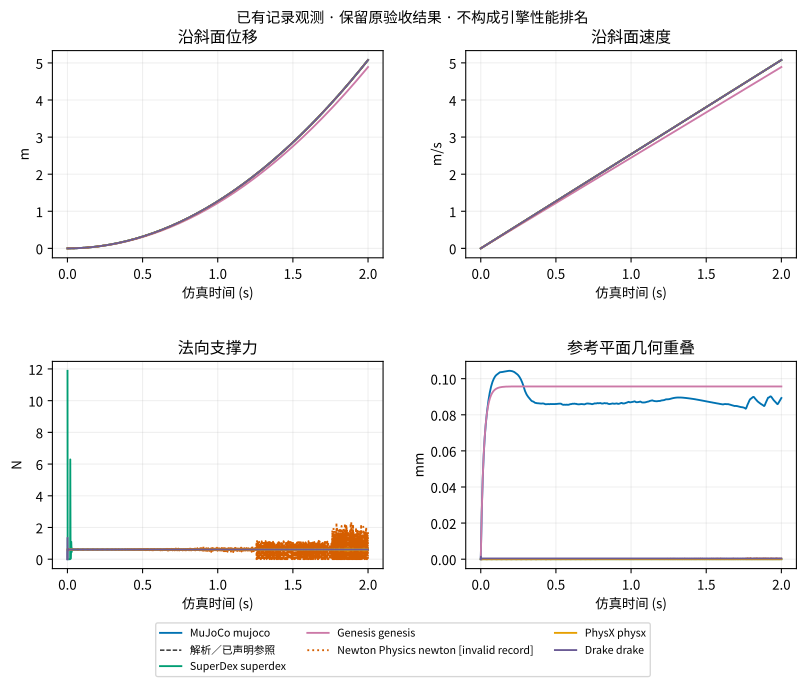
条件: MuJoCo 3.15.0、SuperDex 1.0.0、Genesis 1.4.3、Newton Physics 1.6.1、PhysX 5.9.0、Drake 1.57.0 原生斜面;每个 solver 的接触律、精度与适用配置分别记录。
观察: 六引擎已有正例、负例和失败证据;Genesis 名义零摩擦被原生接触抬到 .01,SuperDex BFGS/SR1 在每步重组装设置下等效执行 Newton 步骤。
解释: 已验证的有效参数/执行路径差异能改变对同名配置的解释;初始通过率不能替代等预算调参后的比较。
建议: 按粘着/滑动、低摩擦和接触尺度筛选候选;同时查看无效记录、物理误差和成本。
边界: 各批协议和准入范围保持独立;完整配置表给研究范围,不给普遍排名。#157/#159/#163/#165 的数值问题仍未全部解决。
展示选择:MuJoCo 取冻结清单首项 PGS/elliptic;其余取已发布基线 SuperDex Newton/AUTO/C1、Genesis Newton/elliptic/Signorini、Newton Physics XPBD、PhysX PGS、Drake SAP/kLagged/hydroelastic。未按通过数挑选;其余配置仍在完整矩阵中。
物理参照:不旋转刚体、库仑摩擦、持续接触的理想斜面,滑动加速度 a=g(sinθ−μcosθ),静止需满足静摩擦不等式。接触切换、几何与模型差异限制此参照;Drake 初始 1 μm 间隙与 Genesis 名义零摩擦的原生下限保留。近景使用相同物体跟随规则及尺度,下方标尺保留世界坐标位移;无效观测的曲线只作诊断。
证据与全部配置: 完整 solver 矩阵 · 全部斜面报告 · 各播放器数据包含原评分及来源哈希。
法向响应:改参数,还是改 solver?#
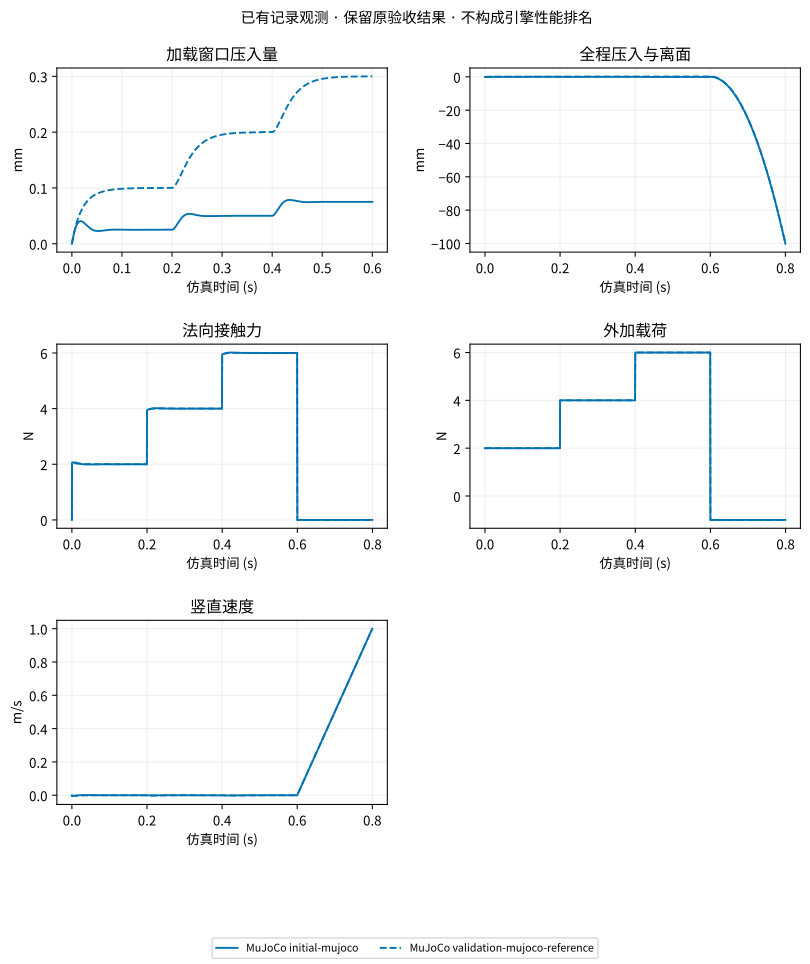
同一 MuJoCo 场景,从约 80 kN/m 到合成目标 20 kN/m。先看加载窗口的压入曲线,再看完整卸载;成功只属于规定的物理检查与条件。
静态图表与完整数据(无需 JavaScript)
- 初始/校准 · 0.2 kg · 0.5 ms: JSON.gz · SVG · MP4 · initial-mujoco / validation-mujoco-reference
条件: 40 mm 方块,0.2 kg,0.5 ms;2/4/6/−1 N 加载。20 kN/m 是合成响应目标。
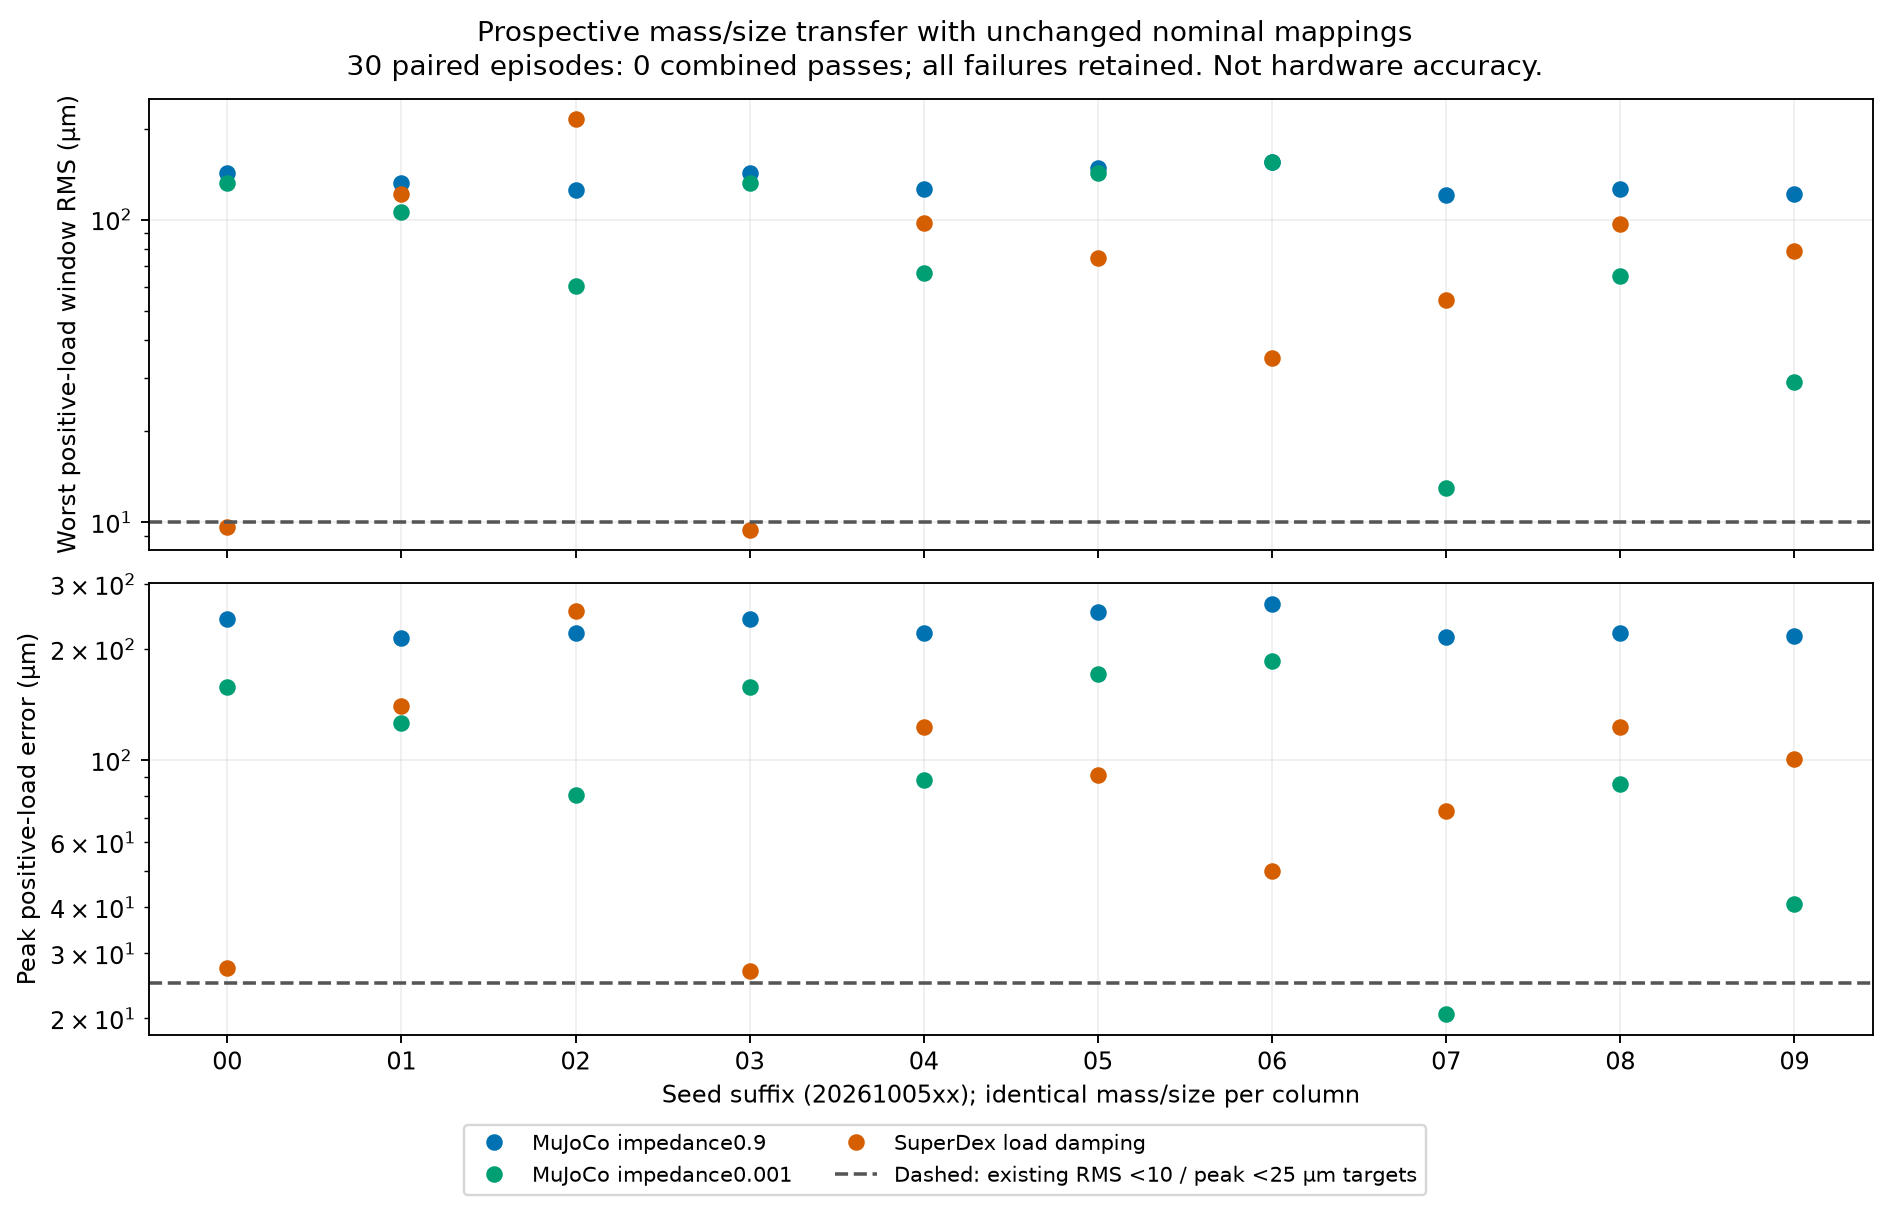
观察: MuJoCo 初始响应约 80 kN/m;校准后接近 20 kN/m。固定参数迁移到 0.1/0.4 kg 后约为 10.01/40.04 kN/m;事前约定的质量补偿后为 20.04/19.93 kN/m。
解释: 已验证:该夹具的参考加速度约束响应与质量和阻抗有关。同名刚度参数不等于跨引擎等效材料刚度。
建议: 先用已声明的载荷段检查有效响应,再按明确假设做参数转换,并独立验证其他载荷与质量。
边界: 仅适用于此恒定阻抗、四点面接触夹具;不是任意几何的公式,也不是真实材料标定。历史 PhysX 核心身份缺失仍见 #126 审计。
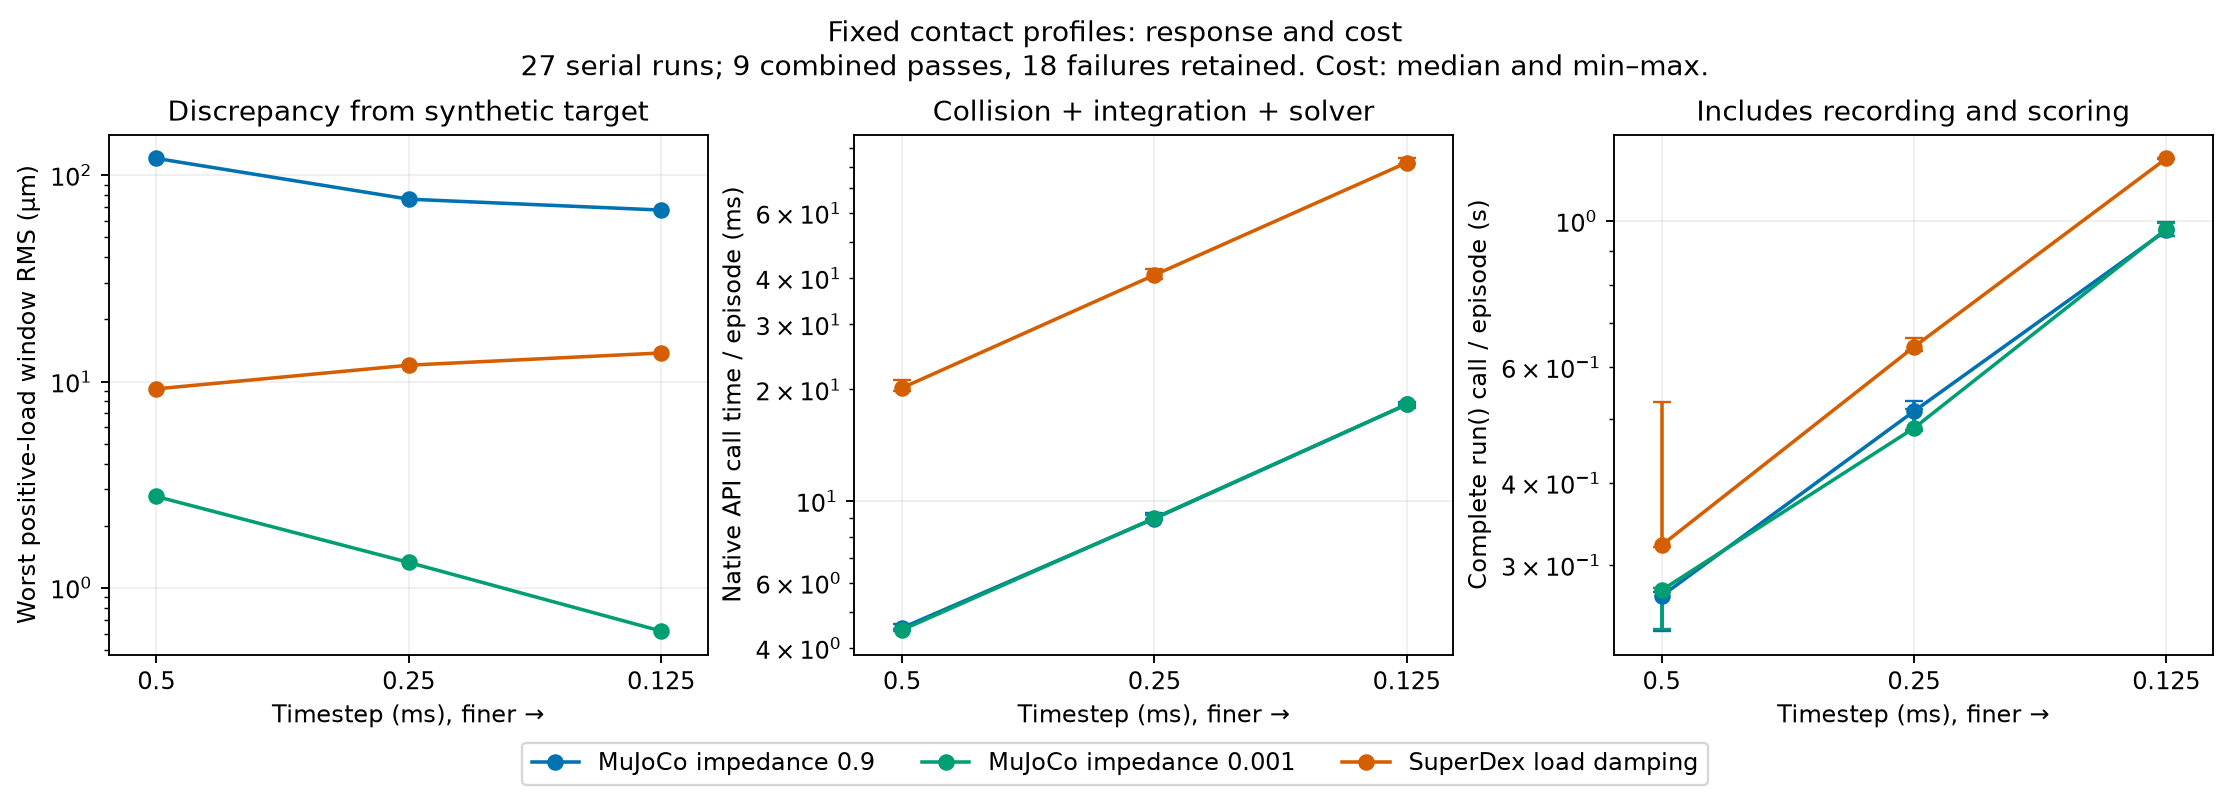
有效参数:相同 solimp=[0.9,0.9,0.001,0.5,2];初始与校准 solref 及完整原生配置见数据中的 effective_parameters 和原始 run.json。图中保留 −1 N 离面段;加载窗口另图展示,避免离面运动掩盖微小压入。下方成本与迁移图属于各自历史协议,不与本案例合并计数。
证据与全部配置: 法向协议、17 条结果与复现 · 迁移经验 · 成本边界
夹持:0.4 N 滑脱,0.8 N 保持#
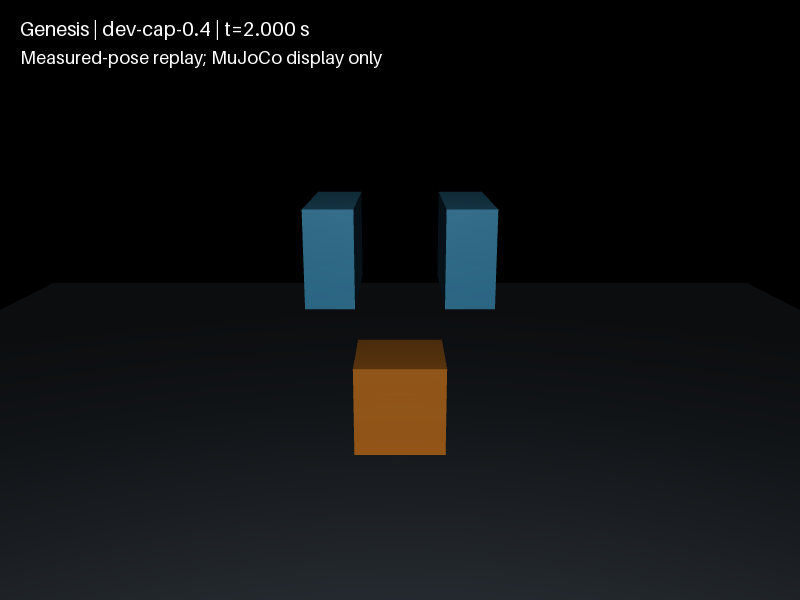
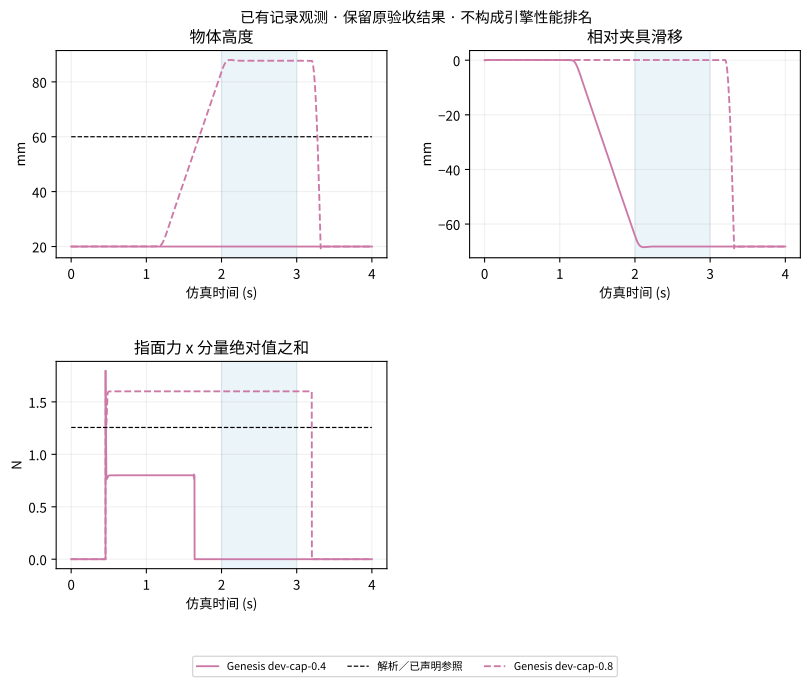
同一 Genesis 夹具与物体,只改变指关节驱动力限额。对照完整闭合、抬升、保持和释放,并保留张开负例。
静态图表与完整数据(无需 JavaScript)
- 保持边界:0.4 N/0.8 N: JSON.gz · SVG · MP4 · dev-cap-0.4 · MP4 · dev-cap-0.8
- 张开负例/0.8 N: JSON.gz · SVG · MP4 · dev-open · MP4 · dev-cap-0.8
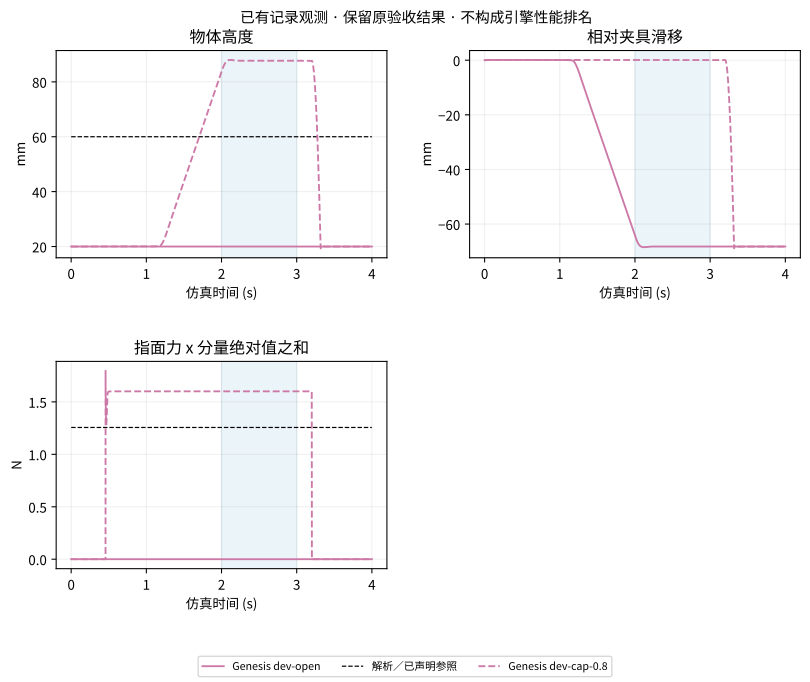
条件: Genesis 原生有限夹具、四档力限额和 ±2 mm 初始偏移,共 16 个固定案例。另有 MuJoCo 标准方块夹持与机器人 SDF 历史场景。
观察: Genesis 0.2/0.4 N 限额不能保持物体;0.8/10 N 保持并释放。通过范围限于该夹具与驱动。
解释: 已验证驱动限额会改变承载边界;摩擦/力矩平衡是诊断起点,不能仅凭接触力残差宣称抓取成功。
建议: 从物体载荷、每侧法向力和有效摩擦出发,再检查有限指面接触、滑移和释放;同步核查驱动实际输出。
边界: 这不是跨引擎统一夹持排名。#145 的惯量/坐标问题和 #132→#134 的共同驱动/594 回合正式研究仍独立开放。
物理参照:理想静态平指夹持需要 μΣN≥mg,本例 mg/μ≈1.256 N。曲线 Σ|Fx| 是指面力投影代理,不是实测执行器输出;2–3 s 高度阈值 60 mm 只是原验收的一项,全部原检查同时保留。
证据与全部配置: 16 个案例、失败与成本 · 历史 solver 来源审计
LIBERO:原任务、步长对照与观测修正#
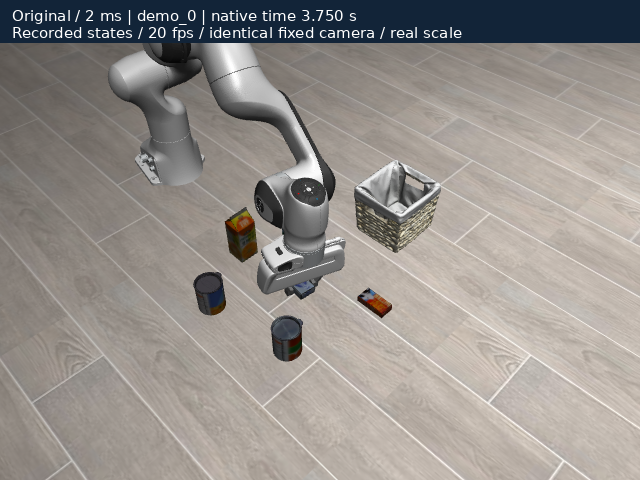
相同动作、初态、Panda 和成功判定;原版 2 ms 与未通过筛查的 1 ms 对照。全部留出任务成功,物理诊断 5/10 对 3/10,成本约翻倍。观测刷新补丁的策略效果未验证。
静态图表与完整数据(无需 JavaScript)
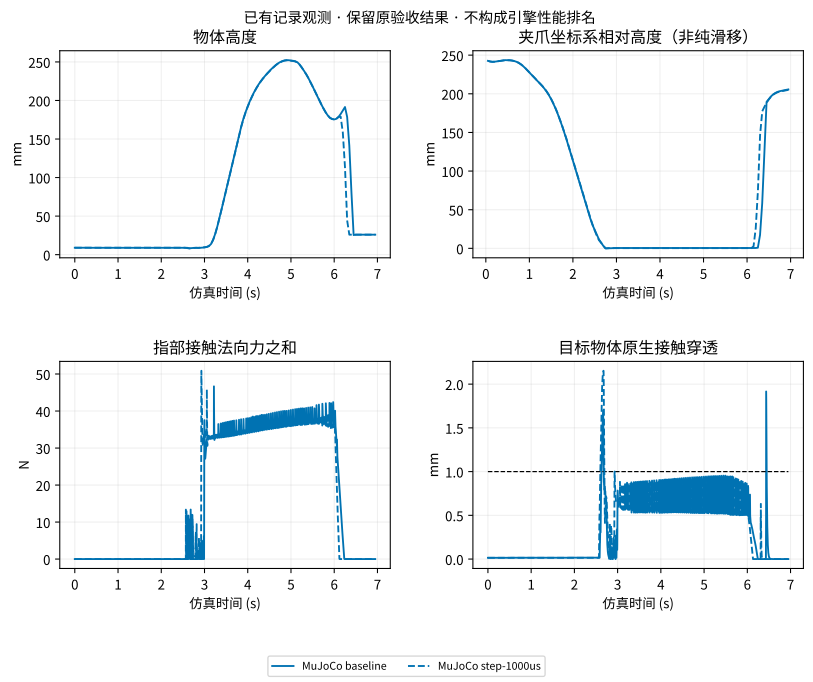
- 开发 demo_0:冻结首条示范: JSON.gz · SVG · MP4 · baseline · MP4 · step-1000us
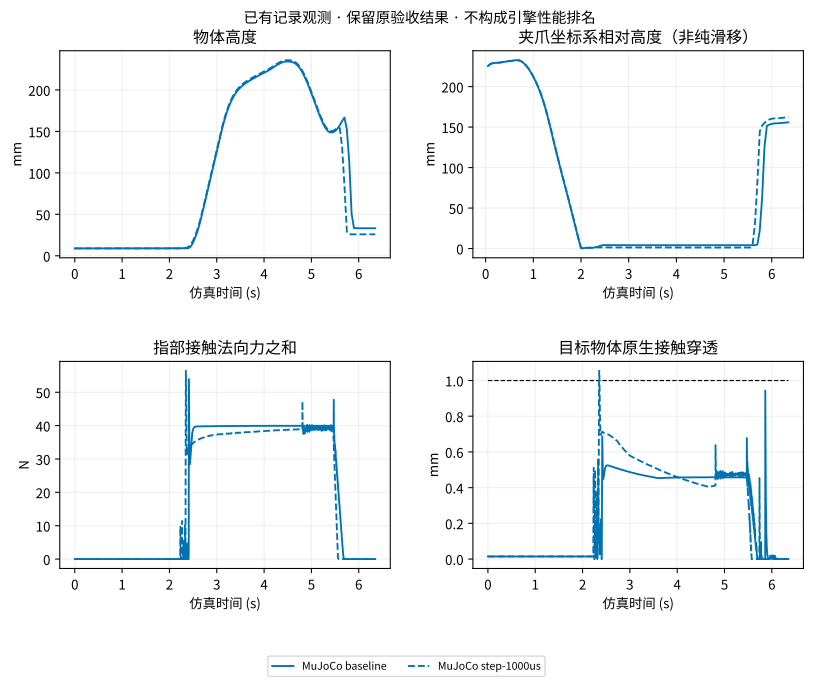
- 留出 demo_4:首个诊断退化: JSON.gz · SVG · MP4 · baseline · MP4 · step-1000us
- 留出 demo_8:最大原生穿透: JSON.gz · SVG · MP4 · baseline · MP4 · step-1000us
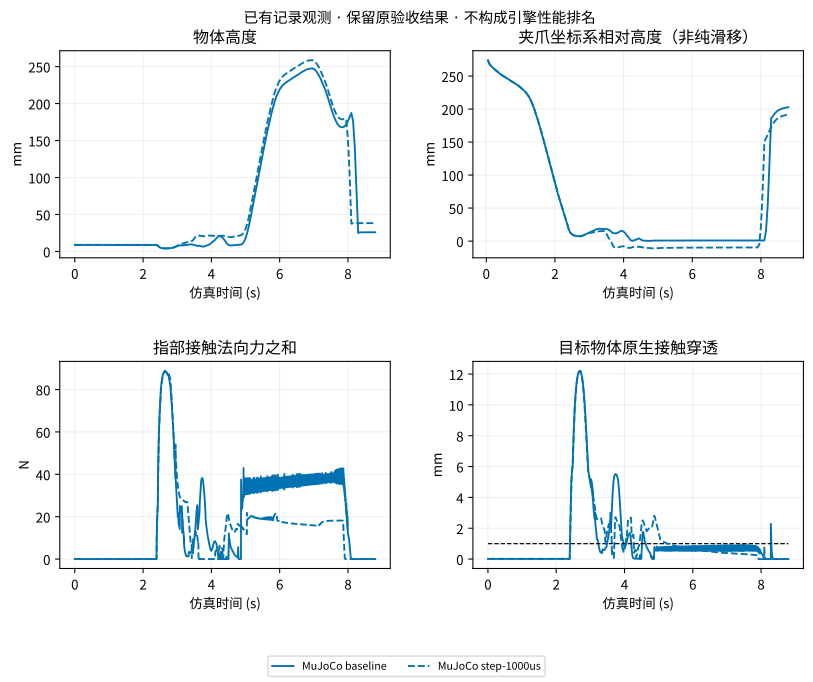
条件: 官方 cream-cheese-to-basket,Panda / robosuite 1.4.0 / MuJoCo 2.3.7 Newton elliptic;20 Hz 控制,原版 2 ms。
观察: 原版与 1 ms 留出动作执行均 10/10 完成原任务,物理诊断分别 5/10 与 3/10;步进成本约翻倍。五步静置后旧观测与实际末端位置某坐标相差 4.481 mm。
解释: 已验证观测赋值遗漏;正接触时间常数与步长安全下限存在源码确认的耦合。更小步长没有一致改善;最大 floor 接触穿透 12.163 mm 的完整机制仍见 #174。
建议: 先修正观测新鲜度,区分控制目标、驱动输出与接触力;保留失败,按具体接触定位受控实验。本轮不推荐新的物理配置。
边界: 只有示范动作执行,未验证固定策略闭环效果、真实材料准确性或中途状态恢复;留出仅为同任务的十条示范,不是新任务泛化。
默认是冻结顺序第一条开发示范,不按结果挑选。另展示留出首个诊断退化与最大原版穿透,两者为事后诊断选择;完整十条配对结果均保留。视频不再积分物理。
1 mm 虚线只是预设数值筛查;相对高度包含旋转,法向力来自实际接触。原生时间 = 显示时间 + 0.25 s;曲线使用各自积分前/后时刻。
证据与全部配置: 原任务、全部配置、失败与复现 · 剩余归因 #174